产品中心
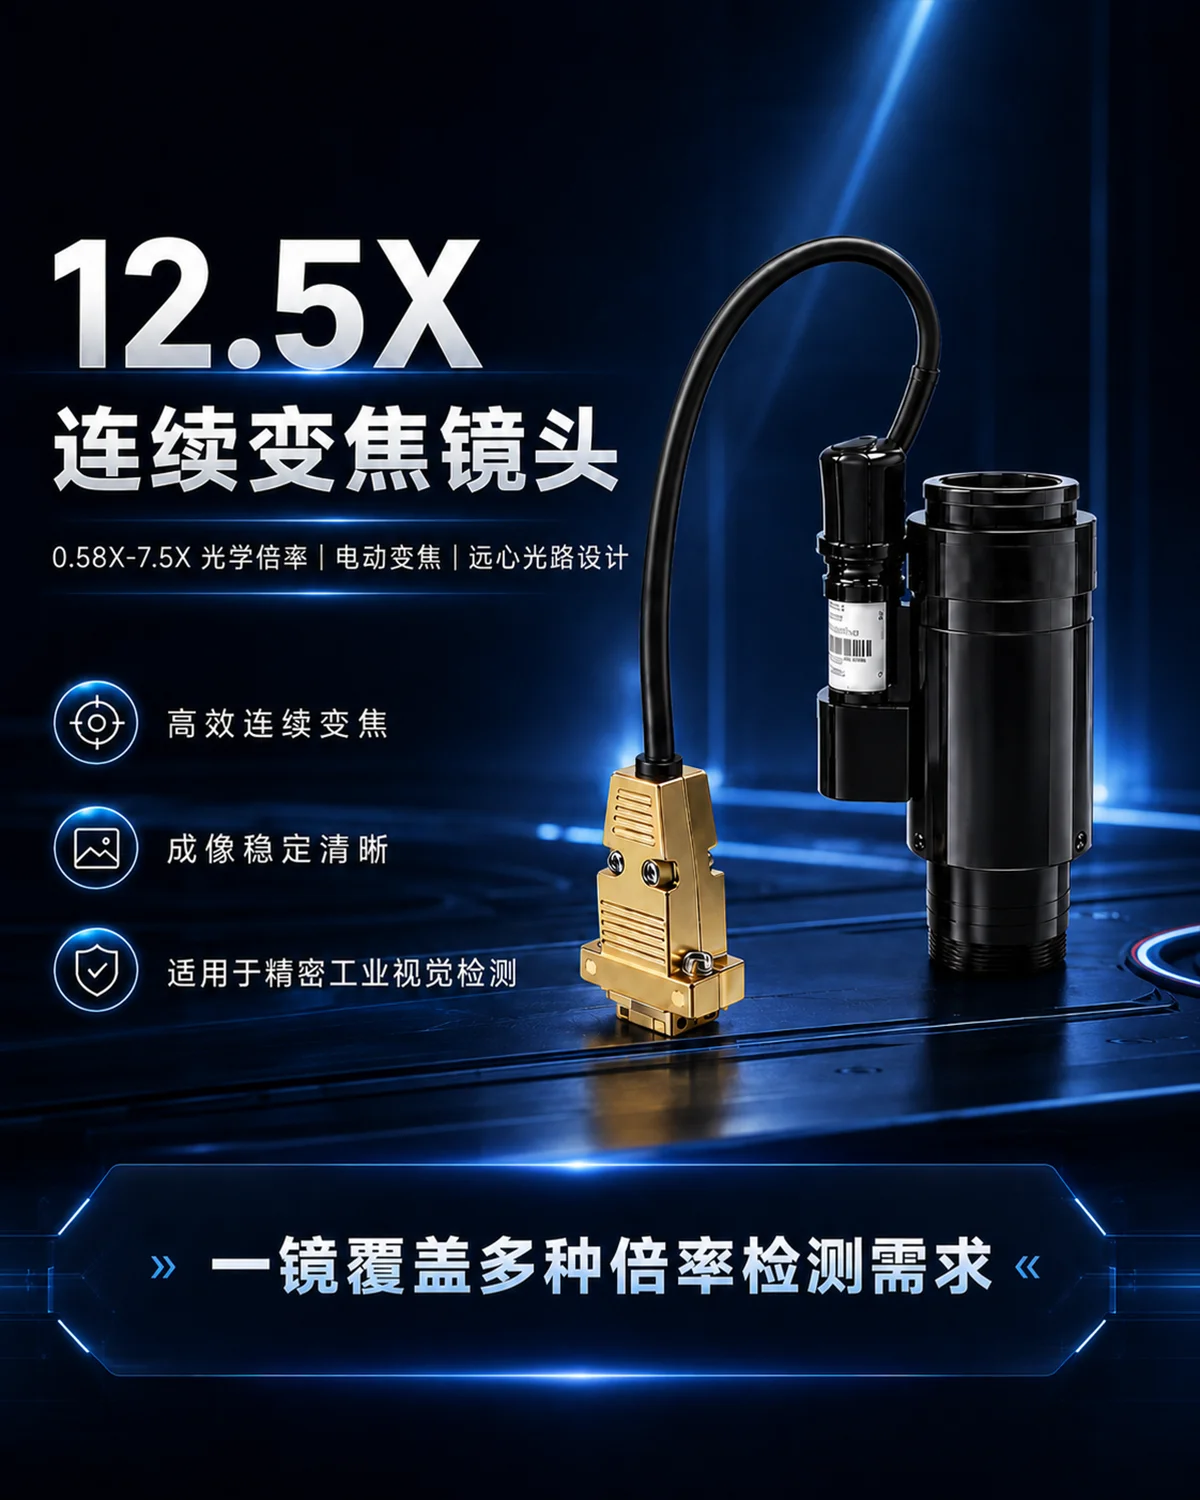
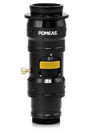
0.58X–7.5X 12.5倍连续变倍远心工业镜头
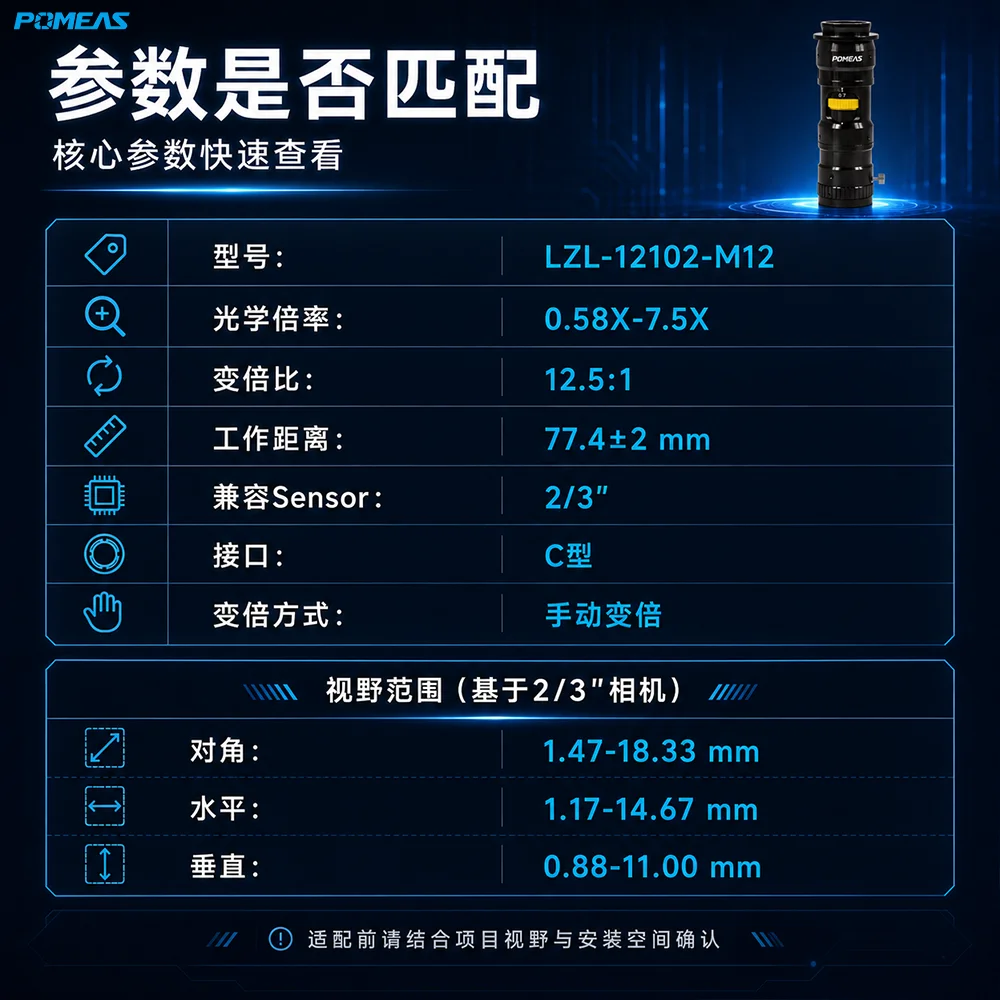
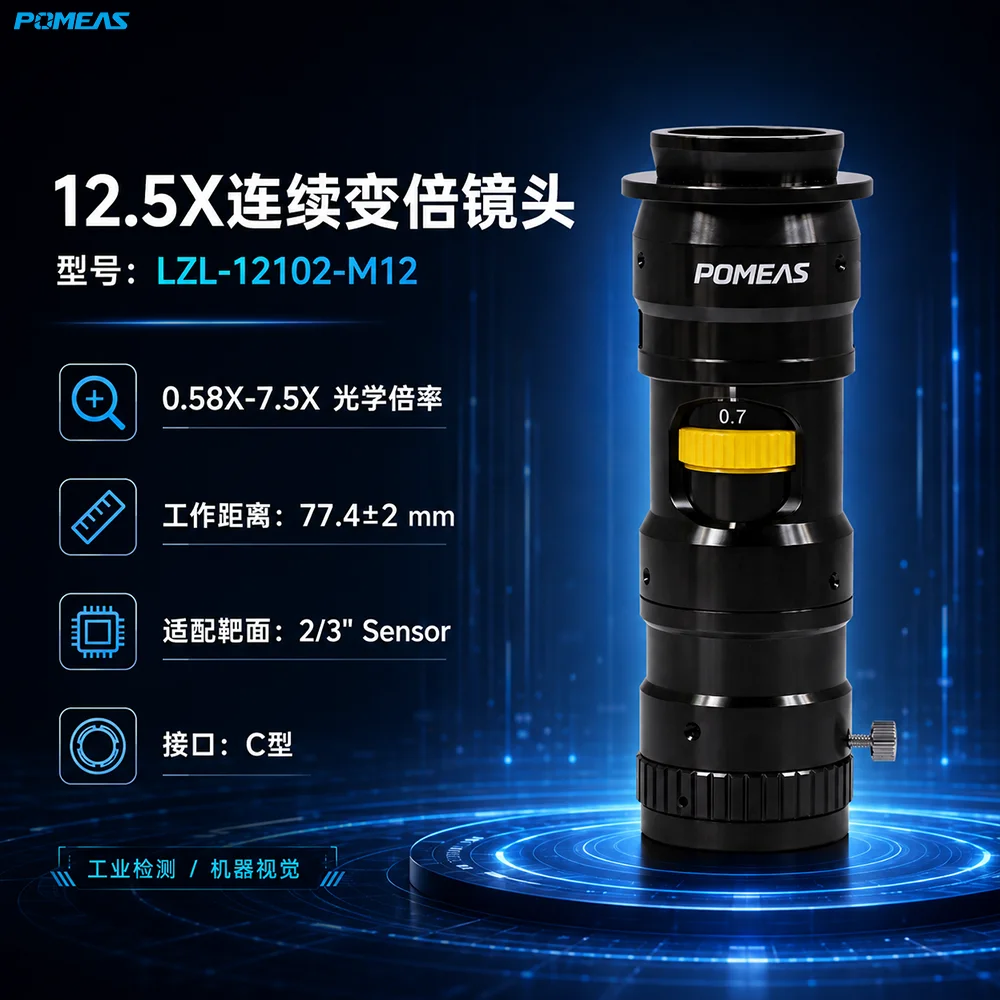
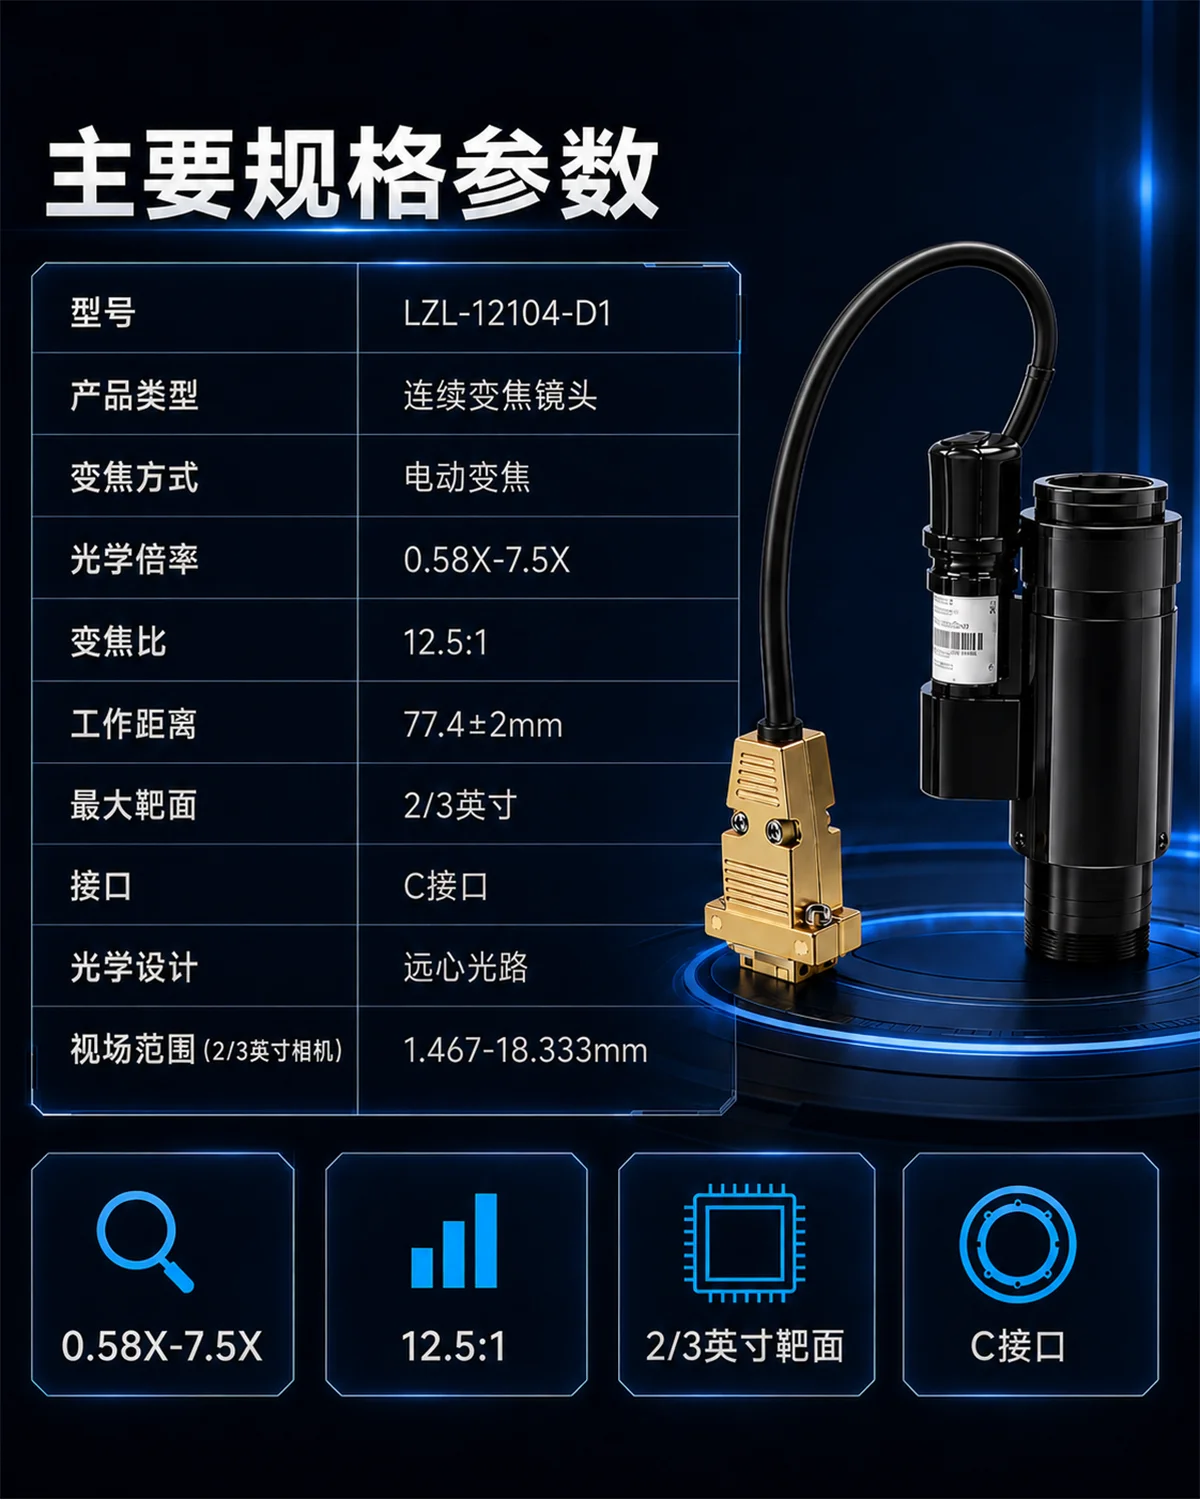
POMEAS 12.5倍连续变倍远心工业镜头,光学倍率0.58X–7.5X,工作距离77.4±2 mm,适配2/3英寸工业相机,采用C型接口,具备高分辨率、低畸变和紧凑易安装等特点,适用于半导体、电子元件及自动化视觉检测。
SKU:
产品介绍
POMEAS 12.5倍连续变倍远心工业镜头是一款面向机器视觉观察、定位及精密检测的工业光学镜头。产品采用远心光路设计,光学倍率覆盖0.58X–7.5X,可根据工件尺寸、检测视野及细节观察需求连续调整倍率,在大视野快速定位与高倍率细节检测之间灵活切换。如需对比其他倍率和结构,可查看 POMEAS连续变倍镜头系列。
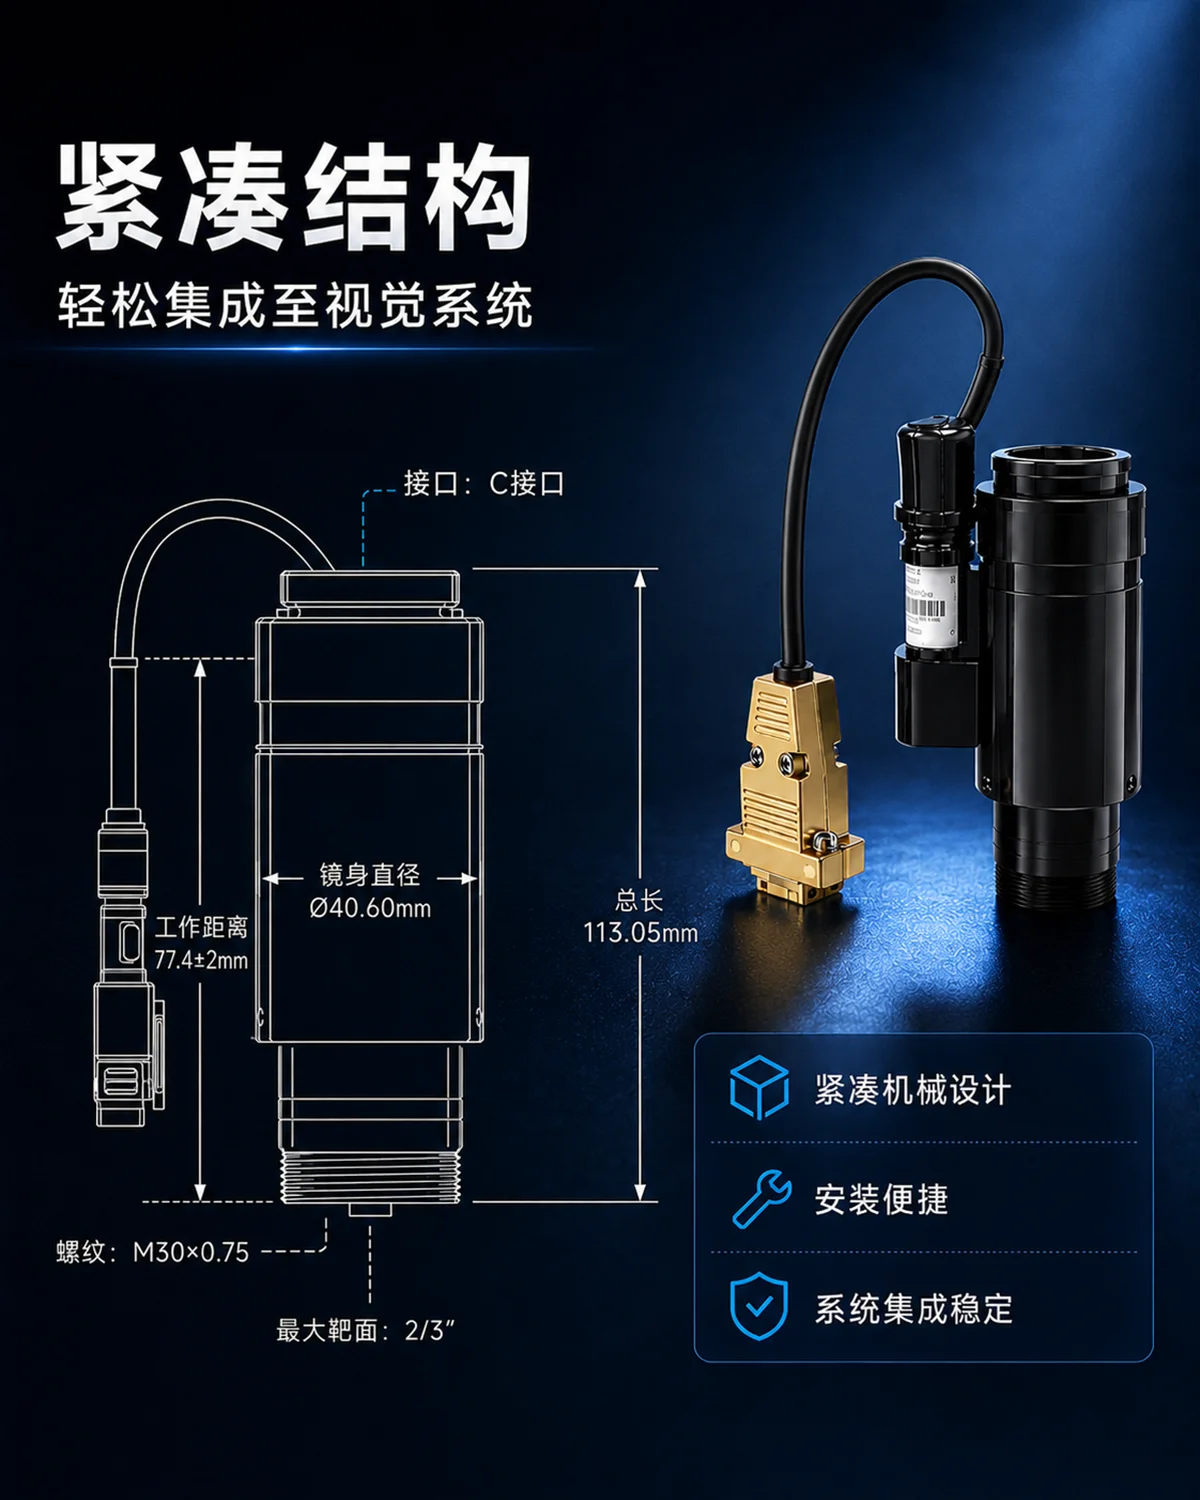
镜头工作距离为77.4±2 mm,最大适配2/3英寸工业相机,采用通用C型接口和手动连续变倍结构,便于与 工业相机、 视觉检测平台、显微观察设备及自动化机构配套使用。
主要特点
12.5倍连续变倍
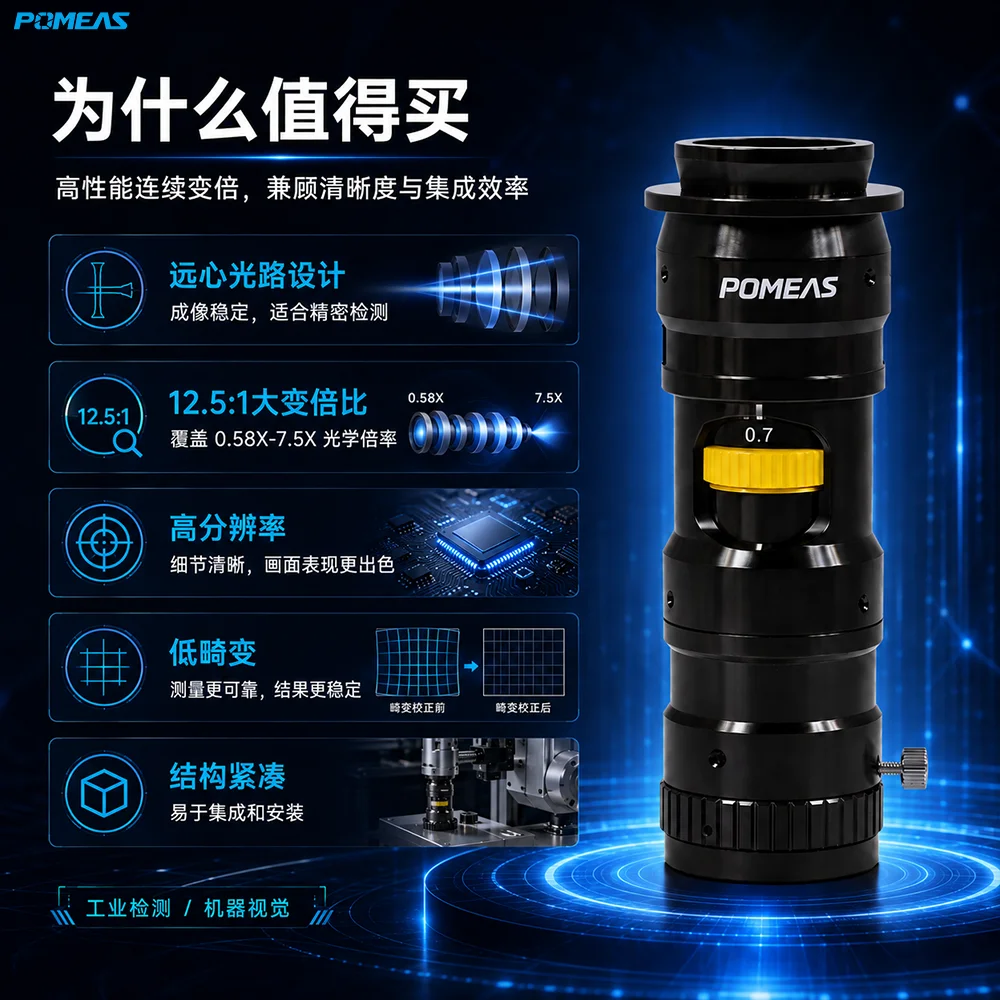
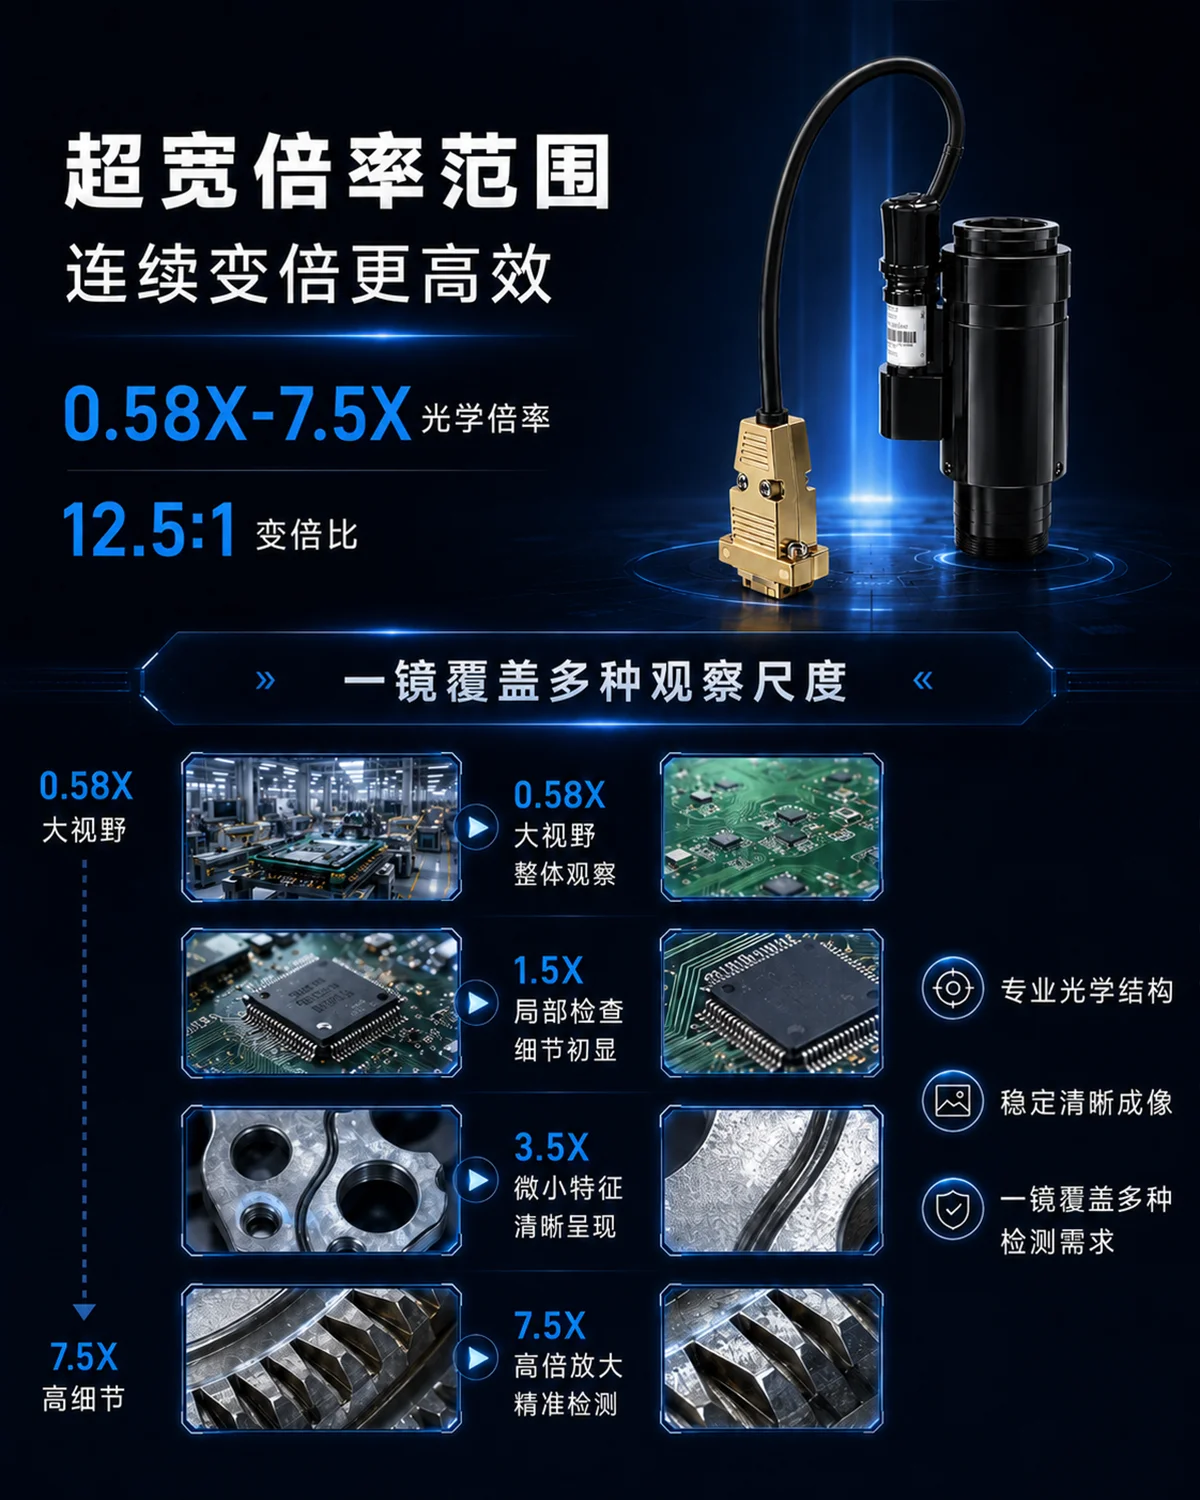
提供0.58X–7.5X光学倍率和12.5:1变倍比,无需频繁更换不同倍率的镜头,即可完成从整体观察到局部细节检测的切换。
远心光路设计
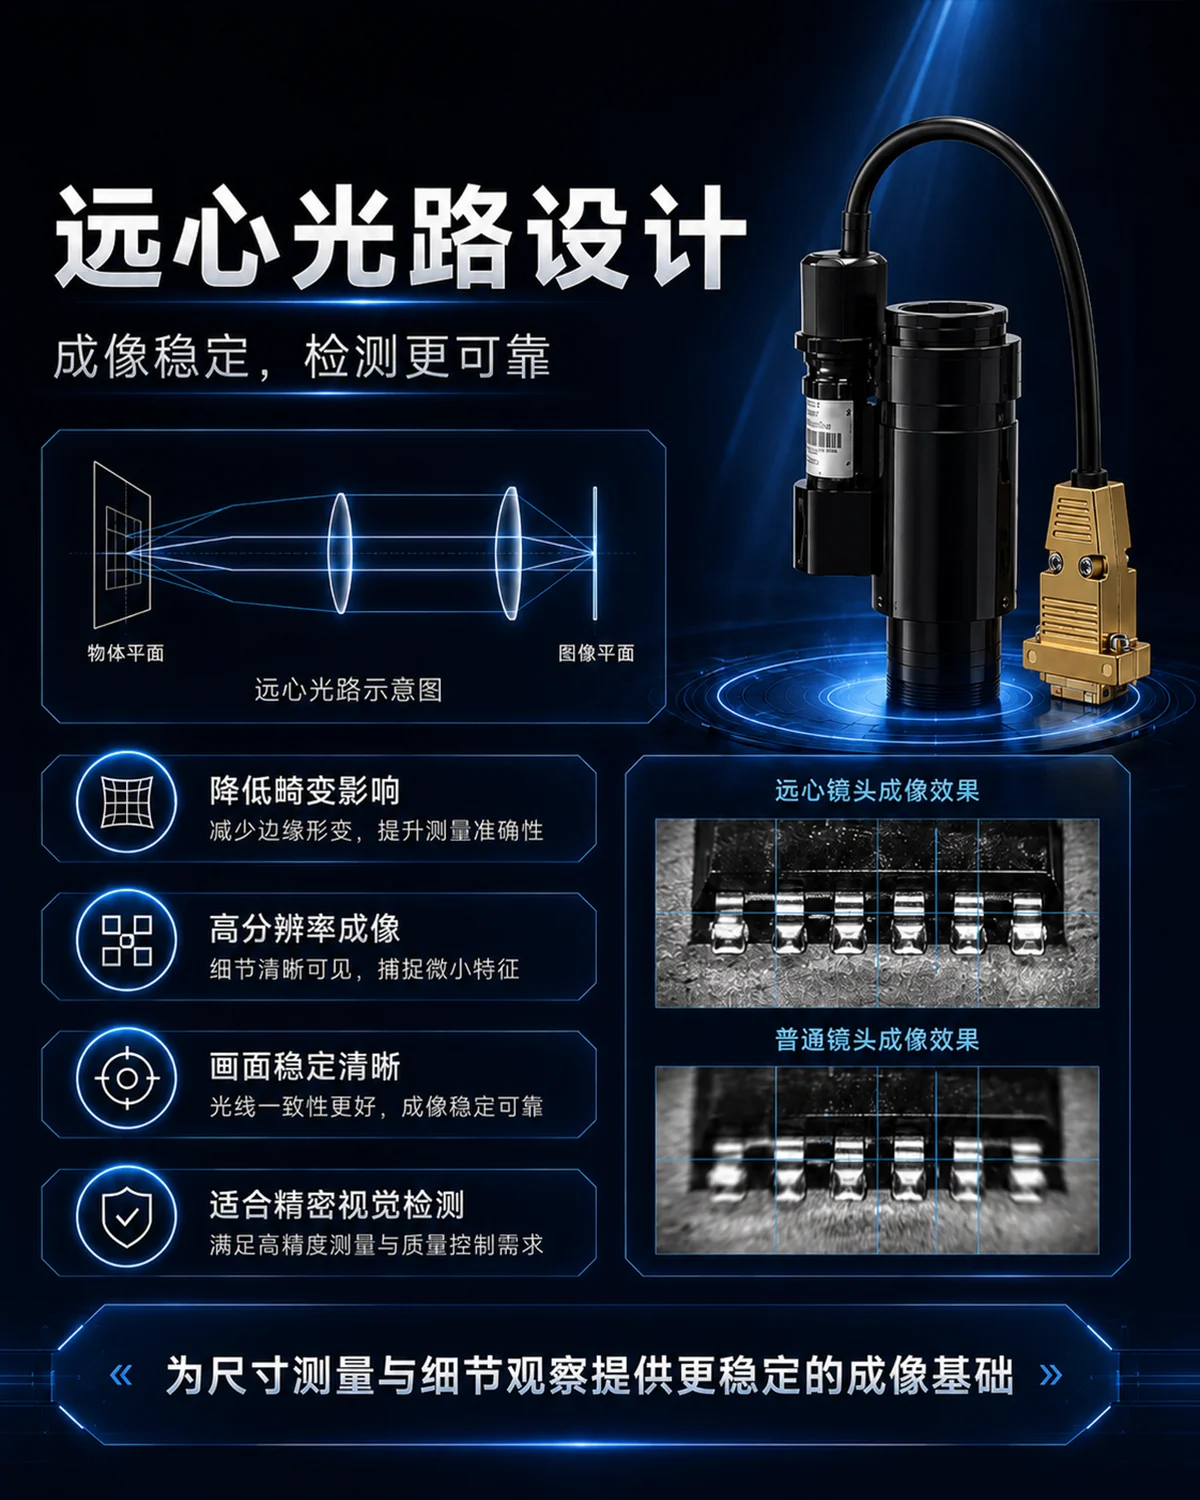
采用远心光学结构,可减少普通镜头成像中的透视变化,使工件边缘、轮廓和结构特征保持更加稳定,适合机器视觉定位、轮廓识别及尺寸特征提取。对于固定倍率、高精度尺寸测量项目,也可查看 POMEAS远心镜头系列。 有关远心成像与恒定倍率的基础原理,可参考 A3远心镜头技术说明。
高分辨率成像
镜头在不同倍率下兼顾视野范围与细节分辨能力,可清晰呈现精密零件轮廓、字符、边缘、焊点及微小表面缺陷。
低畸变表现
不同倍率下TV畸变约为0.001%–0.05%,可减少图像边缘弯曲和轮廓变形,为视觉识别、位置判断和测量标定提供稳定图像。
兼容2/3英寸工业相机
最大兼容2/3英寸相机传感器,并采用标准C型接口,可与常见工业面阵相机快速连接。实际选配时应同时确认相机传感器尺寸、像元大小、分辨率及接口规格。
紧凑易安装
镜头结构设计紧凑,方便安装在视觉检测设备、自动化生产线、运动平台和空间有限的检测工位中。
技术亮点
宽倍率范围覆盖多种检测需求
低倍率状态下可获得更大视野,适合产品查找、整体定位和快速观察;高倍率状态下可放大局部特征,适合字符、边缘、微小结构及表面缺陷检查。
稳定工作距离设计
镜头标称工作距离为77.4±2 mm,有助于保持镜头、光源和被测物之间较稳定的安装关系,降低自动化设备调试和集成难度。
视野范围灵活可调
配合2/3英寸工业相机使用时,视野可覆盖约1.47–18.33 mm。实际视野会根据镜头倍率、相机靶面尺寸和安装条件发生变化。机器视觉镜头选型时,通常需要综合考虑视野、工作距离、传感器尺寸和所需分辨率,可参考 机器视觉镜头选型指南。
高数值孔径
镜头数值孔径N.A.约为0.025–0.11,高倍率状态下具有更好的细节分辨能力,适合观察微小零件和精细表面结构。
多倍率光学参数完整
镜头覆盖0.58X、0.6X、1.0X、1.5X、2.0X、2.5X、3.0X、3.5X、4.0X、4.5X、5.0X、5.5X、6.0X、6.5X、7.0X及7.5X等多个倍率,可根据视野、景深和分辨率要求选择合适的使用倍率。
规格参数
| 光学倍率 | 0.58X–7.5X |
|---|---|
| 变倍比 | 12.5 |
| 工作距离 | 77.4±2 mm |
| 最大兼容传感器 | 2/3英寸 |
| 镜头接口 | C型接口 |
| 变倍方式 | 手动连续变倍 |
| 光路设计 | 远心光路 |
| 视野范围 | 约1.47–18.33 mm |
| 景深范围 | 0.05–2.75 mm |
| 数值孔径 | 0.025–0.11 |
| 分辨率 | 约3.05–13 μm |
| TV畸变 | 约0.001%–0.05% |
| 适用相机 | 工业面阵相机 |
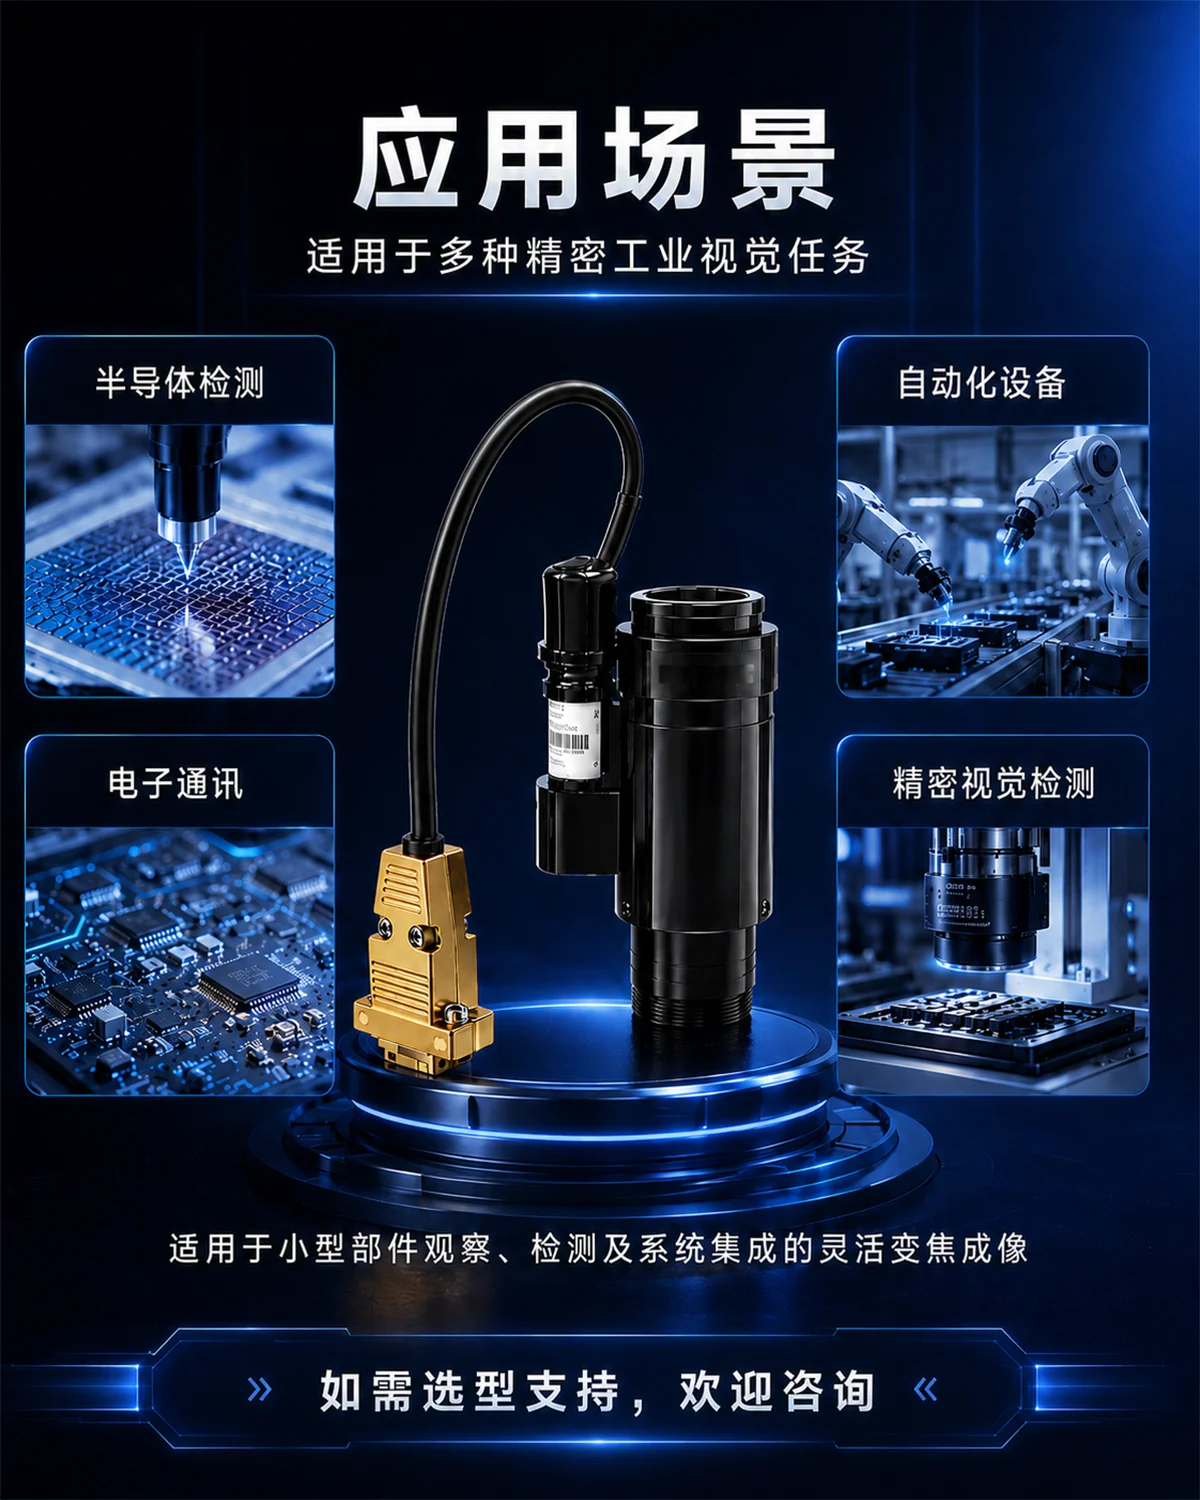
| 适用行业 | 半导体、电子、自动化、精密制造 |
典型应用
半导体检测
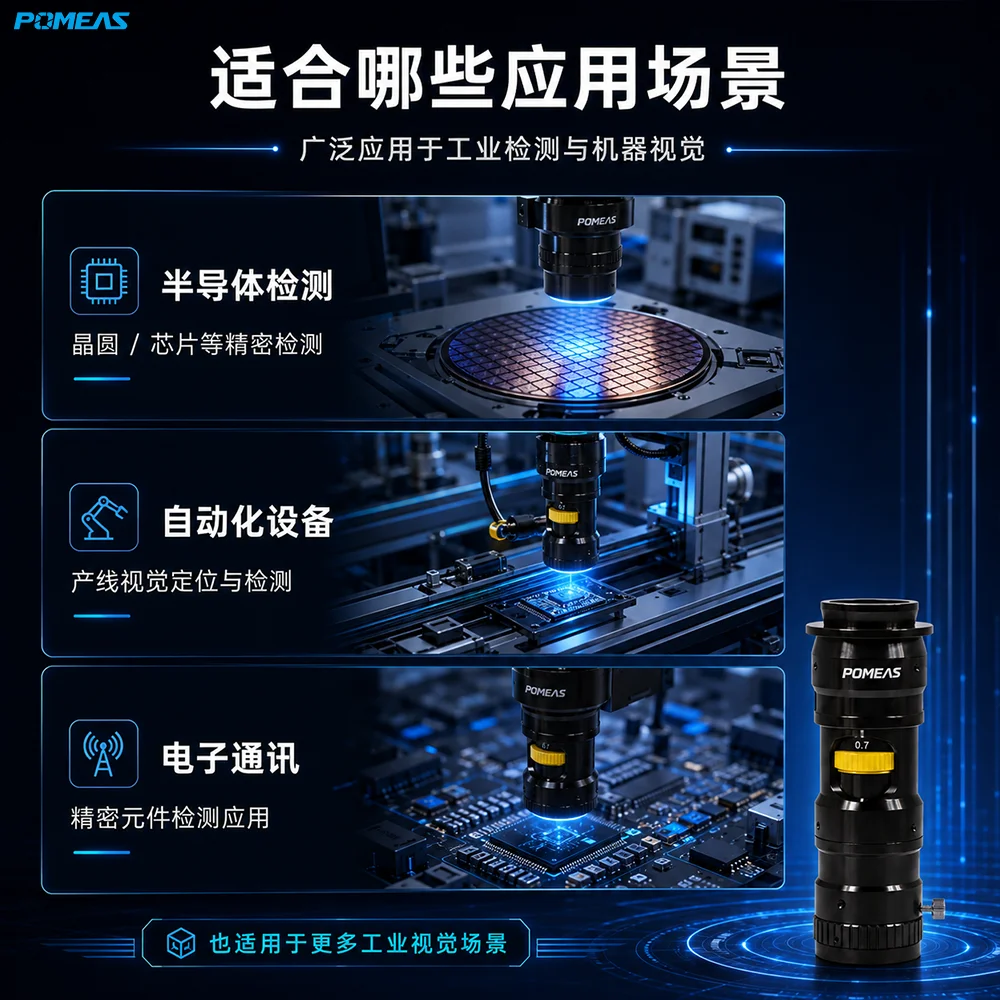
适用于芯片、晶圆、封装器件、引脚、焊点及微小结构的观察、定位和外观检查。
PCB及电子元件检测
可用于PCB、FPC、连接器、电子元件、焊盘、字符、丝印及装配状态检测。
精密零件检测
适用于五金件、轴类零件、齿轮、弹簧、塑胶件及微小机械零件的轮廓和表面检查。
表面缺陷检测
用于识别划痕、毛刺、缺口、污渍、破损、压痕及其他细小表面异常。
机器视觉定位
可配合工业相机、运动平台和视觉软件,用于产品定位、装配确认、抓取引导及位置判断。
显微观察
适合实验室显微观察、研发验证、样品分析及生产现场的放大检查。
产品主要适用于半导体、自动化、电子通讯、精密制造、工业检测及科研观察等领域。
常见问题(FAQ)
1. 这款镜头的倍率范围是多少?
镜头的光学倍率范围为0.58X–7.5X,变倍比为12.5:1,可在大视野观察与高倍率细节检测之间连续调整。
2. 调整倍率时需要更换镜头吗?
不需要。该产品采用手动连续变倍结构,可直接通过镜头变倍机构调整倍率,减少拆装和更换不同镜头的操作。
3. 可以适配多大的工业相机?
最大兼容2/3英寸工业相机,采用标准C型接口。选配相机时还需要确认传感器尺寸、像元大小、分辨率和接口规格,避免镜头成像范围与相机靶面不匹配。
4. 镜头的工作距离是多少?
标称工作距离为77.4±2 mm。实际安装时可根据相机、光源、工件高度和成像清晰度进行适当调整。
5. 这款镜头是自动变倍还是手动变倍?
该型号采用手动连续变倍方式,不带电机和自动倍率控制功能。如项目需要程序控制倍率,可根据自动化设备要求咨询电动变倍方案。
6. 这款镜头适合尺寸测量吗?
镜头采用远心光路和低畸变设计,可用于轮廓提取、位置识别及尺寸特征检测。最终测量精度还会受到相机像元、视觉软件标定、机械稳定性、光源和安装误差等因素影响。
7. 应该怎样选择使用倍率?
需要观察较大范围或快速定位产品时,可选择较低倍率;需要检查字符、边缘、焊点或微小缺陷时,可提高倍率。实际选型应综合考虑工件尺寸、检测视野、最小缺陷尺寸和相机分辨率。
8. 可以搭配哪些机器视觉光源?
可以根据检测特征从 POMEAS机器视觉光源 中选择合适的照明方式。 表面字符和常规外观检测可考虑 环形光源; 高反光金属、玻璃或镜面工件可考虑 同轴光源; 轮廓、孔位和外形尺寸检测可考虑 面光源或背光源。
9. 是否可以集成到自动化设备中?
可以。镜头结构紧凑,并采用通用C型接口,可安装在自动化检测设备、视觉平台、运动模组及在线检测工位中。集成前建议确认安装空间、相机接口、工作距离、光源位置及工件运动范围。
相关阅读
相关产品
- TV畸变
- 约0.001%–0.05%
- 光学倍率
- 0.58X–7.5X
- 光路设计
- 远心光路
- 分辨率
- 约3.05–13 μm
- 变倍方式
- 手动连续变倍
- 变倍比
- 12.5
- 工作距离
- 77.4±2 mm
- 数值孔径
- 0.025–0.11
- 景深范围
- 0.05–2.75 mm
- 最大兼容传感器
- 2/3英寸
- 视野范围
- 约1.47–18.33 mm
- 适用相机
- 工业面阵相机
- 适用行业
- 半导体、电子、自动化、精密制造
- 镜头接口
- C型接口

邮件订阅
您将收到我们最新的动态资讯



0 Files