知识库
半导体研磨设备视觉检测方案:14X电动变倍镜头实现内外圆精密观察
在半导体研磨、精密磨削及自动化加工设备中,视觉系统不仅需要观察工件整体位置, 还经常需要进一步检查内圆、外圆、边缘以及狭小空间内部特征。 这类应用同时受到设备安装空间、观察角度、工作距离、工件高度变化以及照明条件等因素限制, 因此单纯使用普通定焦镜头,往往难以同时兼顾大视野定位与局部高倍率观察。
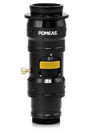
针对某半导体研磨设备厂家的实际项目,POMEAS采用 500万像素USB3.0工业相机 + PMS-LZH-14105K 14X电动连续变倍镜头 + 1X TV镜筒 + 棱镜折转光路 + 环形光源 组成视觉成像系统,使同一套设备能够兼顾整体定位、局部放大以及内圆狭小区域观察。
PMS-LZH-14105K提供0.55X-7.6X连续光学倍率, 工作距离为77.8±2 mm,最大支持2/3英寸工业相机, 同时具备同轴照明结构,非常适合半导体、精密加工以及自动化设备中需要多倍率观察的应用。
如果需要比较其他倍率和结构的产品,也可以查看 POMEAS工业连续变倍镜头系列。
一、半导体研磨设备需要解决哪些视觉检测问题?
与普通平面视觉检测相比,半导体研磨设备的视觉系统通常存在三个比较典型的问题: 观察范围变化大、设备内部空间受限以及不同检测位置存在高度差。
首先,不同检测阶段需要的观察范围并不相同。 设备调试和工件定位时需要较大的视野,而检查研磨区域、边缘状态以及局部细节时, 又需要提高光学倍率。
因此,本项目没有采用单一固定倍率镜头,而是配置 14X电动连续变倍镜头 PMS-LZH-14105K , 使设备能够在基本不改变主体相机安装位置的情况下切换光学倍率和FOV, 完成“大视野定位 + 高倍率局部观察”。
关于倍率、FOV、相机Sensor、工作距离、控制方式以及自动化设备集成, 可以进一步参考 电动变倍镜头选型与集成指南。
其次,研磨设备内部存在圆环、侧壁以及其他机械结构, 镜头并不能直接从正上方观察所有检测区域。 特别是在内圆检测位置,传统直视光路很容易受到工件结构和设备空间限制。
因此,本方案在内圆观察工位加入棱镜折转光路, 通过改变成像光路方向,使主体镜头能够安装在设备外部, 同时观察原本难以直接看到的内圆区域。
二、半导体研磨设备视觉系统配置
本项目采用的主要视觉配置如下:
| 系统组件 | 配置 | 主要作用 |
| 工业相机 | 500万像素、2/3英寸、彩色CMOS、USB3.0 | 图像采集与视觉成像 |
| 电动变倍镜头 | PMS-LZH-14105K 14X电动连续变倍镜头 | 实现大视野定位与高倍率局部观察 |
| TV镜筒 | 1X TV镜筒 63010C | 连接工业相机与变倍光学系统 |
| 电动控制 | EZC-93104-K | 控制镜头电动变倍并集成至设备 |
| 环形光源 | GH7430-W(C),内径φ40 | 提供工件表面及边缘照明 |
| 光源控制 | GE24-4PRT四路调光器 | 调节不同检测状态下的照明亮度 |
| 特殊光路 | 棱镜折转光路 | 实现内圆、侧壁及狭小空间视觉观察 |
工业相机Sensor尺寸、分辨率与镜头像面必须一起匹配。 其他机器视觉相机产品可以查看 POMEAS工业相机系列。
三、为什么采用14X电动连续变倍镜头?
半导体研磨设备并不是始终观察一个固定尺寸区域。 实际视觉操作通常经历:
整体定位 → 切换倍率 → 局部放大 → 检查加工区域 → 切换下一位置
如果使用固定焦距镜头,每套镜头通常只能针对一个相对固定的FOV进行优化。 当设备既需要观察整体位置,又需要查看局部微小结构时, 往往需要增加多个视觉工位或者通过机械运动改变相机位置。
PMS-LZH-14105K的光学倍率范围为0.55X-7.6X。 在低倍率端,可以获得更大的FOV用于快速定位; 提高倍率以后,视野逐渐缩小,可以进一步观察研磨区域、边缘、表面状态以及局部细节。
电动结构还可以把倍率切换动作集成到PLC、运动控制系统或者视觉程序中, 使设备针对不同产品和不同检测工位自动调用对应的观察倍率。
这也是 工业变倍镜头在电子与半导体检测中的应用 中比较典型的一类设备场景。
四、为什么内圆检测需要使用棱镜折转光路?
本项目另一个比较典型的难点,是内圆区域无法通过传统直视方式观察。
如果工业相机与镜头只能沿垂直方向安装,而被检测位置位于工件内圆侧壁, 镜头视线就容易受到工件本身或设备机械结构遮挡。
针对这种情况,可以在检测位置增加棱镜,使目标光线发生折转。 整个成像过程可以简单理解为:
内圆被测区域 → 棱镜 → 14X变倍镜头 → 工业相机
这样镜头本体无需深入工件内部, 特别适合内圆、内孔、深腔、侧壁以及其他狭小空间视觉观察。
除了半导体研磨设备,相同设计思路还可以应用于精密磨削设备、 轴承、圆环结构、深孔零件以及自动化设备内部空间检测。
五、棱镜的安装距离有没有要求?
有,而且建议在机械设计阶段就确定。
在机器视觉系统中,加入棱镜以后,不能简单理解为“只要能够看到图像即可”。 棱镜已经成为整个成像光路的一部分,其位置和角度都会影响最终图像。
机械设计时建议同时控制以下参数:
- 镜头与棱镜之间的位置;
- 棱镜与被测区域之间的距离;
- 棱镜安装角度;
- 镜头实际工作距离WD;
- 被测面的焦平面位置;
- 设备内部机械安装空间。
本项目安装方案中,已经针对不同方向定义参考距离, 包括镜头WD 77.8±2 mm、YWD 57±2 mm以及XWD 20±2 mm, 同时环形光源与目标区域之间的参考工作距离约为10±5 mm。
因此,更合理的机械设计方式并不是只固定一个“镜头到工件距离”, 而是把镜头位置 + 棱镜位置 + 棱镜角度 + 被测面位置 作为一个完整的光学基准进行控制。
六、内圆位置存在1 mm高度差,需要重新调整距离吗?
这正是这个项目中非常关键的问题。 判断是否需要重新调焦,不能只看“1 mm”这个数值, 而需要结合当前倍率下的景深 DOF。
PMS-LZH-14105K在不同倍率下的理论景深变化非常明显:
| 光学倍率 | 理论景深 | 对1 mm高度差的参考判断 |
| 0.55X | 约3.16 mm | 存在利用景深覆盖的可能,需要实际成像确认 |
| 1X | 约0.98 mm | 已经接近1 mm变化范围,不建议直接认为可以覆盖 |
| 2X | 约0.26 mm | 1 mm变化明显超过理论景深 |
| 3X | 约0.14 mm | 需要焦点补偿 |
| 4X | 约0.09 mm | 需要焦点补偿 |
| 5X | 约0.07 mm | 需要焦点补偿 |
| 6X | 约0.06 mm | 需要焦点补偿 |
| 7X | 约0.05 mm | 需要焦点补偿 |
| 7.6X | 约0.04 mm | 高倍率状态下对焦位置要求较高 |
因此,这个项目不能笼统地说“1 mm不用调”或者“1 mm一定要调”。 在0.55X低倍率端,理论景深约3.16 mm,存在通过景深直接覆盖1 mm变化的可能; 但从1X开始景深已经接近或明显小于1 mm,高倍率状态下则基本需要进行焦点补偿。
最终仍应按照设备实际使用倍率、工件表面特征、相机像素以及允许的图像清晰度进行实测验证。
七、如果1 mm高度差已经超过景深,怎么解决?
1. 优先利用景深覆盖
如果设备主要在低倍率状态工作,而且实际成像测试确认不同高度位置都能够满足清晰度要求, 则可以固定镜头与棱镜位置,不增加额外运动机构。 这种方式机械结构简单,长期稳定性也较高。
2. 不同工位保存不同焦点位置
如果设备存在几个固定检测位置,而且不同位置之间的高度差相对稳定, 可以分别标定每一个工位的最佳焦点。
设备切换工位时,同时调用对应的Z轴或者调焦位置, 非常适合自动化半导体研磨设备进行多工位检测。
3. 增加电动调焦、Z轴或自动对焦
如果产品高度不断变化,或者设备需要使用较高倍率进行精细观察, 则建议进一步加入电动调焦、Z轴运动或者自动对焦, 根据实际检测位置进行焦点补偿。
对于需要同时自动控制Zoom和Focus的设备, 也可以参考 POMEAS双电机电动连续变倍镜头 。
八、为什么棱镜安装精度也很重要?
如果视觉系统仅用于人工观察,棱镜出现少量位置变化可能不会立即造成明显问题。
但如果视觉系统进一步承担定位、尺寸判断或者自动检测, 棱镜的位置和角度变化可能造成:
- 图像X方向位置变化;
- 图像Y方向位置变化;
- 目标旋转角变化;
- 光轴偏移;
- 焦平面位置变化;
- 设备重复定位精度下降。
因此,对于半导体及精密设备, 建议棱镜支架设计可靠的机械定位基准, 尽量保证每次安装的位置和角度一致。
尤其当设备未来从“人工观察”升级为 自动定位、缺陷检测或者尺寸测量时, 光路的重复性会变得更加重要。
九、为什么同时使用环形光与同轴照明?
半导体研磨设备内部经常包含金属面、研磨面、圆弧面及其他高反光结构。 不同表面并不存在一种通用的最佳照明方式。
本方案配置的环形光源能够从多个方向提供照明, 有利于减少单侧照明造成的明显阴影, 使工件轮廓、边缘和部分表面结构更加清晰。
POMEAS现有 机器视觉LED环形光源 可根据镜头外径、检测区域和工作距离选择不同尺寸。
与此同时, PMS-LZH-14105K 自身具备同轴照明光路。 对于相对平整并具有较强镜面反射特性的金属或半导体表面, 同轴光可以沿镜头光轴方向照射目标, 有利于提升部分表面、边缘、字符和加工特征的成像对比度。
实际设备中可以根据工件材料与检测特征, 选择环形光、同轴光或者组合照明, 而不是仅依赖一种固定光源。
如果需要程序控制多个照明通道,可以进一步查看 POMEAS机器视觉光源控制器 。
十、这套半导体研磨设备视觉方案解决了什么问题?
对于半导体研磨设备来说,真正需要解决的问题并不只是“能不能看到”, 而是如何在有限机械空间内,让视觉系统同时具备:
- 大视野快速定位能力;
- 高倍率局部细节观察能力;
- 电动倍率切换能力;
- 内圆及狭小空间观察能力;
- 稳定的工作距离与光路结构;
- 不同材料表面的照明适配能力;
- 与自动化设备控制系统集成的能力。
在本项目中,500万像素USB3.0工业相机负责图像采集, PMS-LZH-14105K 14X电动连续变倍镜头 负责不同视野之间的切换, TV镜筒完成相机与光学系统匹配, 棱镜解决内圆及侧向检测的空间限制, 环形光和同轴照明则用于改善不同表面的成像效果。
这也是工业机器视觉系统与普通显微观察最大的区别之一: 镜头选型不仅需要考虑倍率,还要同时考虑FOV、WD、Sensor、景深、照明、 机械空间、控制方式和重复定位。
十一、哪些设备可以参考这种视觉方案?
- 半导体研磨设备;
- 晶圆加工与半导体制造设备;
- 精密研磨与磨削设备;
- IC及电子元件加工设备;
- 内孔、内圆以及深腔视觉检测;
- 精密金属零件表面观察;
- 狭小空间机器视觉检测;
- 需要自动切换多个倍率的自动化设备。
如果项目尚未确定应该选择6.5X、12.5X还是14X连续变倍镜头, 建议首先确认被测物尺寸、最大和最小FOV、工作距离WD、工业相机Sensor、 最小观察特征以及设备安装空间, 再根据这些条件确定镜头倍率和相机配置。
更多型号可以查看 POMEAS工业连续变倍镜头 。
十二、常见问题 FAQ
14X电动变倍镜头适合半导体研磨设备吗?
适合需要同时进行大范围定位和局部高倍率观察的设备。 PMS-LZH-14105K提供0.55X-7.6X连续倍率,并支持电动控制, 可以在同一个视觉工位中切换不同观察范围。
棱镜距离可以随意调整吗?
不建议。棱镜属于整个成像光路的一部分。 棱镜位置、角度以及与镜头和被测面的距离变化, 都会影响光轴、视野位置以及焦平面, 因此建议在机械设计阶段进行固定和标定。
内圆检测位置相差1 mm,需要重新调焦吗?
取决于使用倍率。 PMS-LZH-14105K在0.55X时理论景深约3.16 mm, 存在覆盖1 mm高度变化的可能; 但1X时景深约0.98 mm,2X时仅约0.26 mm, 倍率继续提高后景深会进一步减小。 因此高倍率检测通常需要调焦或Z轴补偿。
为什么高倍率下更容易失焦?
随着光学倍率提高,镜头景深明显减小, 被测面很小的高度变化就可能离开有效焦深范围。 因此高倍率机器视觉应用需要更加严格地控制工作距离和焦点位置。
十三、POMEAS半导体机器视觉光学方案
POMEAS可根据半导体设备、精密加工设备以及自动化视觉项目的实际需求, 提供工业相机、连续变倍镜头、电动变倍镜头、远心镜头、 机器视觉光源以及相关光学附件的选型和成像测试。
如果您的设备涉及半导体研磨、晶圆加工、精密磨削、内圆检测、 内孔检测、深腔观察或者狭小空间视觉成像, 建议提供以下参数:
- 被测物尺寸;
- 最大与最小FOV;
- 工作距离WD;
- 相机Sensor尺寸及分辨率;
- 最小需要观察的缺陷或特征;
- 工件高度变化范围;
- 设备内部安装空间;
- 是否需要同轴光、环形光或其他特殊照明;
- 是否需要电动变倍、电动调焦或自动对焦。
通过完整的光学参数匹配,可以减少设备后期出现视野不足、 高倍率失焦、机械空间干涉、照明不均以及内圆区域无法观察等问题。

邮件订阅
您将收到我们最新的动态资讯


