知识库
电动变倍镜头选型与集成指南:倍率、视野、控制、对焦与重复定位
快速结论: 电动变倍镜头选型不能只看6.5X或12.5X。应先确定最大/最小视野、相机靶面和工作距离, 再确认电动变倍、电动对焦、倍率反馈、RS-232/USB控制以及重复定位是否满足设备要求。
在机器视觉项目中,选择一款能够放大和缩小的镜头并不难,真正困难的是让它稳定地工作在自动化设备里。
客户通常会提出这样的需求:低倍率时需要看到整个工件,高倍率时又要看清局部缺陷; 设备需要自动切换倍率,最好还能记住上一次的位置;镜头要与相机、PLC或者机器人通信; 切换倍率后,图像中心、焦点和测量结果还不能发生太大的变化。
到了这个阶段,需要考虑的就不只是镜头能放大多少倍,而是倍率、视野、相机靶面、 工作距离、对焦方式、通信控制和机械重复性之间的整体匹配。
本文将从实际选型和设备集成角度,介绍电动变倍镜头的主要参数、控制方式及常见问题, 帮助用户判断哪种镜头更适合自己的项目。
如需先了解可选倍率和产品结构,可以查看 POMEAS工业变倍镜头系列 。
A 类子主题矩阵:每个页面回答什么问题
枢纽页真正有价值的不是再列一遍标题,而是把「项目问题」映射到「回答它的页面」。下表覆盖电动变倍、连续变倍、工业显微光学与放大光学这一族,按项目实际提出问题的顺序排列。表后的分组索引再按主题把同一知识库列一遍。
| 子主题 | 这个页面回答什么问题 | 页面类型 |
|---|---|---|
| 类别定义 | 电动变倍镜头是什么、有哪些轴、电动究竟改变了什么 | 定义 |
| 变焦与变倍 | 为什么 6.5X 是变倍比而不是放大 6.5 倍 | 概念 |
| 倍率与测量精度 | 倍率拉高能不能换来测量精度 | 概念 |
| 手动 vs 电动 | 产线该配哪种驱动方式 | 对比 |
| 变倍 vs 定焦 | 什么情况下定焦镜头才是更优解 | 对比 |
| 6.5X vs 12.5X | 按工件尺寸该选哪个变倍比 | 选型 |
| 视野与总倍率计算 | 视野 FOV 与总倍率怎么算 | 计算 |
| 10–4mm 视野算例 | 10–4mm 视野、5μm 缺陷的完整配置拆解 | 选型 |
| 相机与像圈匹配 | 镜头能不能罩住设备上现有的相机 | 选型 |
| 连续变倍选型 | 连续变倍镜头的倍率、视野、工作距离与相机匹配 | 选型 |
| RS-232 控制 | 上位机怎么驱动倍率并读取状态 | 集成 |
| 脉冲位置对照 | 指令位置与光学倍率的对应关系 | 集成 |
| 倍率反馈与可追溯 | 让检测设置可复现、可追溯的反馈机制 | 集成 |
| 设备集成实录 | 把电动变倍镜头装进自动化检测设备的完整验证 | 集成 |
| 齐焦与齐心 SOP | 变倍过程中保持焦点与中心稳定 | 维护 |
| 故障排查 | 四类故障的成因与区分检查 | 维护 |
把它当成路线图而不是目录来用。新项目通常从上往下走:先确认类别,再解决「变倍比 ≠ 放大倍数」,然后判断到底该不该上变倍,最后才进入控制与集成。最下面两行是设备交付之后还会回头看的——重复定位出问题时,需要能解释清楚原因。
与此相关的一个具体工位场景:AOI 用电动变倍镜头:不停线切换倍率——把粗查与精查两档倍率放在同一条光轴上,并说明切换时间与重复定位为什么必须实测。
矩阵里没有的问题,多半在下面的分组索引里;也可能属于相邻族——固定倍率测量看远心镜头,识别与定位类工作看FA 定焦镜头。
文章目录
- 一、什么是电动变倍镜头?
- 二、哪些项目适合使用电动变倍镜头?
- 三、6.5X和12.5X代表什么?
- 四、变倍镜头的视野怎么计算?
- 五、6.5X和12.5X电动变倍镜头怎么选?
- 各系列光学参数对照
- 六、电动变倍镜头如何匹配工业相机?
- 七、单马达、双马达和倍率反馈有什么区别?
- 八、RS-232、USB、Linux和PLC控制怎么选?
- 九、为什么返回相同倍率,画面仍可能不完全相同?
- 十、电动变倍镜头能用于尺寸测量吗?
- 十一、对焦、光圈和景深需要一起考虑
- 十二、同轴光还是其他照明方式?
- 十三、一个实际的选型思路
- 十四、选型时需要提供哪些参数?
- 十五、关于POMEAS
- 十六、常见问题
- 结语
一、什么是电动变倍镜头?
电动变倍镜头是在连续变倍镜头的基础上,通过电机驱动内部镜组移动, 从而改变光学倍率和成像视野。
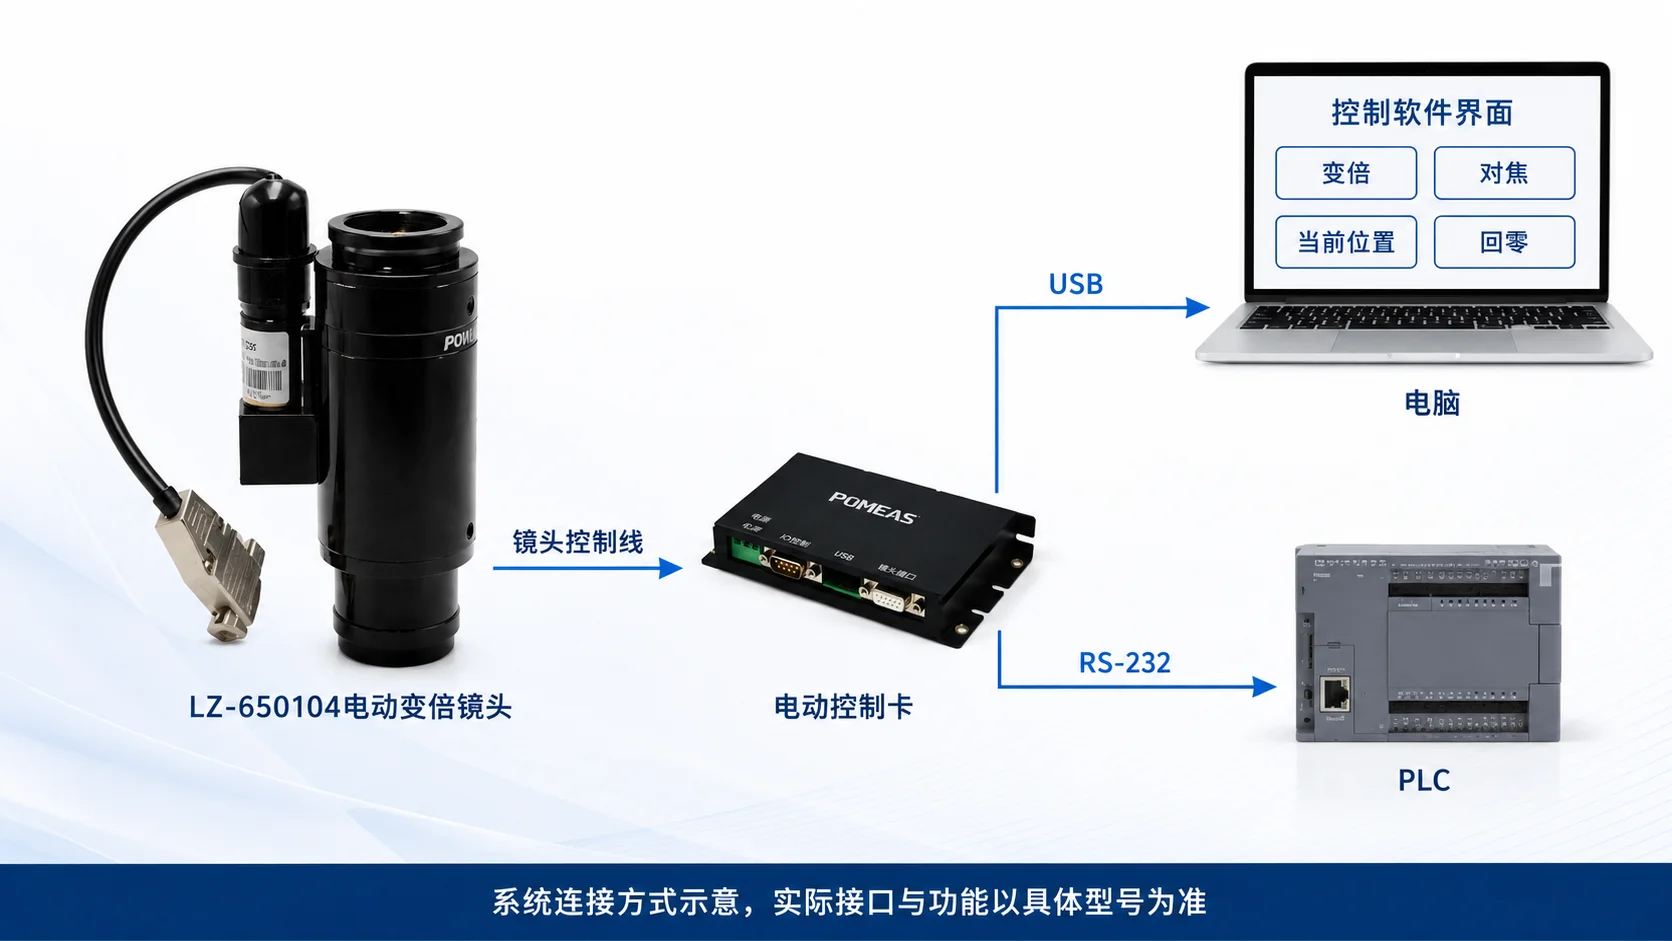
普通手动变倍镜头需要操作人员转动变倍环。 电动变倍镜头可以通过控制器、电脑软件、串口命令或者PLC指令切换倍率, 因此更适合安装在自动化设备、机器视觉检测系统和无人值守设备中。
它的主要作用包括:
- 低倍率观察较大的范围,快速寻找和定位目标;
- 高倍率观察局部细节、缺陷或者表面结构;
- 在不同规格产品之间自动切换检测视野;
- 减少人工调整镜头带来的效率和一致性问题;
- 配合机器人、运动平台和视觉软件完成自动化检测。
需要特别注意的是,电动变倍不等于自动对焦。
电动变倍控制的是镜头倍率和视野;电动对焦控制的是焦点位置; 自动对焦则需要相机、算法或者激光测距系统判断图像是否清晰, 然后驱动对焦机构寻找最佳焦点。
部分镜头只有一个变倍电机,切换倍率后可能仍然需要人工或者独立机构重新对焦。 双马达镜头可以分别控制变倍和焦点微调,但它是否能够实现真正的自动对焦, 还要看系统有没有图像清晰度判断、自动搜索和反馈机制。
如果需要进一步了解电动变倍镜头本身的结构、工作原理以及Zoom、Focus和Autofocus的区别, 可以阅读: 什么是电动变倍镜头?工作原理、控制方式与机器视觉应用 。
二、哪些项目适合使用电动变倍镜头?
电动变倍镜头并不是倍率越大越好,也不是所有机器视觉项目都需要变倍。
如果检测对象尺寸固定、视野固定,而且设备只需要在一个倍率下长期运行, 通常优先选择定焦工业镜头或者固定倍率远心镜头。 这类镜头结构更简单,也更容易控制测量误差。
以下几类项目更适合使用电动变倍镜头。
同一工位需要兼顾大视野和局部细节
例如 PCB、半导体元件等电子视觉检测 , 低倍率用于寻找目标,高倍率用于观察焊点、缺口、裂纹或者表面纹理。
产品规格变化较多
设备需要检测不同尺寸的工件。如果每次更换产品都要人工调整镜头,会影响效率。 电动变倍镜头可以记录不同产品对应的倍率位置,在切换产品型号时调用相应参数。
镜头安装在人手不方便接触的位置
例如封闭式设备内部、机器人末端、自动化产线或者特殊环境。 电动控制可以减少停机和人工干预。
需要远程控制或软件联动
通过RS-232、USB等通信方式,视觉软件可以根据检测流程调整倍率, 并与相机曝光、光源亮度和运动平台联动。
如果项目只需要固定视野,而且要求非常高的重复测量精度, 就不应仅仅因为电动变倍镜头功能更多而选择它。 镜头最终还是要服从检测任务。
如果还不确定自己的项目到底需不需要电动变倍, 可以进一步查看: 哪些项目适合使用电动变倍镜头?7类机器视觉应用与选型判断 。
哪些情况下不该选电动变倍镜头
把适用边界说清楚,本身就是规格的一部分,而不是免责声明。以下四类需求,电动变倍通常不是最优解:
- 视野固定,而且长期不会变。如果一个视野能覆盖这条产线生命周期内的所有产品,定焦镜头更便宜、结构更简单,光学上也更快(通光量更大)。
- 测量要求在固定倍率下保持远心性。变倍镜头会牺牲一部分专用远心镜头所能提供的测量稳定性。如果零件是「要测量」而不是「只看一眼」,请先对比远心方案,再决定是否用变倍。
- 曝光时间本来就已经吃紧。变倍光路镜片数量更多,在高倍端的相对孔径更小;工位本来就缺光,再加一组变倍只会更糟。
- 没有人会去写控制程序。买了马达却始终用手去推,是得到一支手动镜头最贵的方式。
景深是另一个容易被忽略的约束:它随倍率升高而收窄。以 PMS-LZ-650104 为例,景深从 0.7X 时的 1.9 mm 下降到 4.5X 时的 0.1 mm。因此,一个会切换倍率的工艺配方,同时也改变了零件高度的容差——夹具和来料一致性要按你将要使用的最高倍率来设计,而不是最低倍率。
景深的排查与改善思路见 如何提高工业变倍镜头景深;如果最终确定走定焦或手动路线,可对照 变倍镜头 vs 定焦镜头 与 手动变倍镜头 vs 电动变倍镜头。
三、6.5X和12.5X代表什么?
在变倍镜头产品中,经常会看到6.5X、8X和12.5X等标识。
这里的6.5X通常表示镜头的变倍比, 并不代表镜头始终把物体放大6.5倍。
例如一款光学倍率为0.7X~4.5X的镜头:
其倍率范围大约相差6.5倍,因此通常称为6.5X连续变倍镜头。
12.5X通常是产品系列的标称变倍比。 部分型号的标称光学倍率为0.58X~7.5X, 具体倍率范围、实际变倍比和校准数据应以对应型号的技术规格书为准。
变倍比越大,镜头能够覆盖的视野范围通常越宽, 但同时对光学设计、机械精度、照明和重复定位提出的要求也会更高。
如果需要系统理解变倍比、光学倍率和FOV之间的区别, 建议查看: 6.5X和12.5X代表什么?变倍比、光学倍率和FOV详解 。
其他相关内容:
四、变倍镜头的视野怎么计算?
镜头选型时,与其先问“需要多少倍”, 不如先确认低倍率和高倍率分别需要看到多大的范围。
在不考虑畸变和有效像面差异的初步估算中:
例如相机传感器的有效宽度为8.8mm,镜头倍率为0.7X, 那么横向参考视野约为:
当镜头调整到4.5X时:
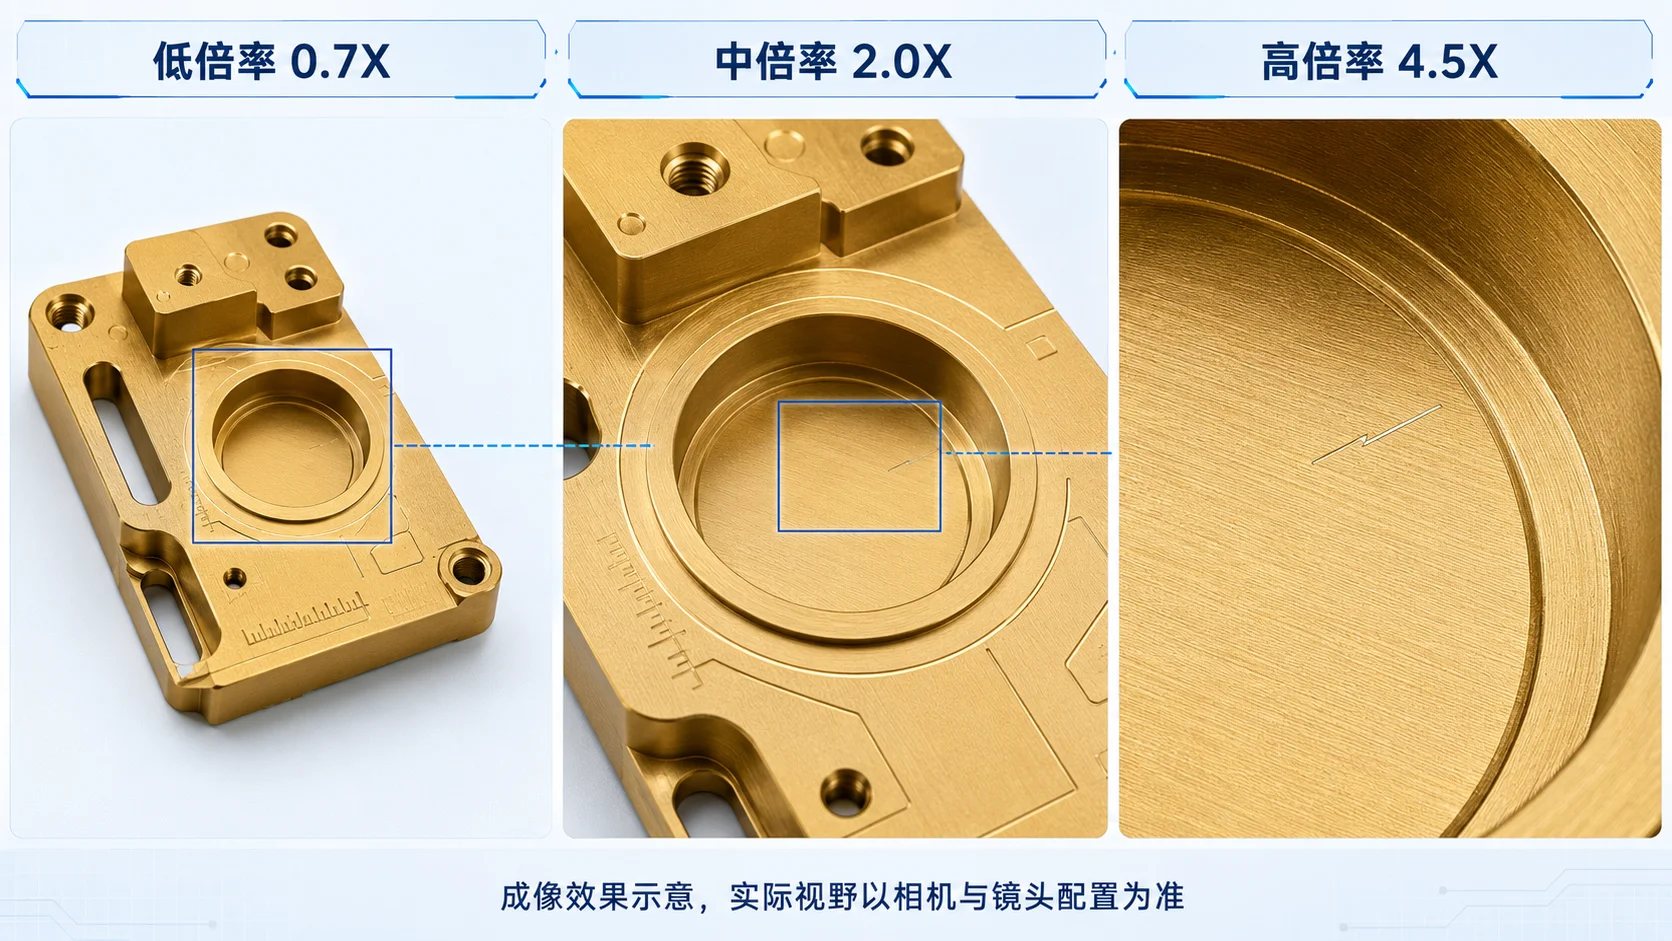
也就是说,同一套相机和镜头可以从约12.57mm的大视野逐步切换到约1.96mm的局部视野。
如果需要完整了解水平FOV、垂直FOV、Sensor实际尺寸、倍率反推以及像素精度的计算, 可以阅读: 变倍镜头的视野FOV怎么计算?Sensor、倍率与视野公式详解 。
以下数据仅用于前期估算,实际视野应以相机有效传感器尺寸和镜头测试结果为准。
| 相机规格 | 参考传感器尺寸 | 0.7X参考视野 | 4.5X参考视野 |
|---|---|---|---|
| 1/1.8英寸 | 约7.2×5.4mm | 约10.3×7.7mm | 约1.60×1.20mm |
| 2/3英寸 | 约8.8×6.6mm | 约12.6×9.4mm | 约1.96×1.47mm |
如果使用1英寸相机和0.68X~5.0X的4K变倍镜头, 按照13.2×8.8mm参考靶面估算:
| 镜头倍率 | 横向参考视野 | 纵向参考视野 |
|---|---|---|
| 0.68X | 约19.4mm | 约12.9mm |
| 1.0X | 约13.2mm | 约8.8mm |
| 5.0X | 约2.64mm | 约1.76mm |
不同相机虽然都标为1/1.8英寸或者2/3英寸, 实际有效成像尺寸仍可能存在差别, 正式选型时应以相机芯片型号、分辨率和像元尺寸为准。
如果系统中加入TV镜管、辅助镜或者显微物镜, 总倍率还要综合计算,不能只看变倍镜头本体的倍率。
五、6.5X和12.5X电动变倍镜头怎么选?
6.5X和12.5X不是简单的高低档关系, 关键要看实际需要的最大视野和最小视野。
6.5X电动变倍镜头
常见倍率范围为0.7X~4.5X,适合:
- 电子元件和PCB检测;
- 刀具及精密零件观察;
- 机器视觉定位;
- 视频显微观察;
- 不需要特别大倍率跨度的自动化检测。
例如, 6.5X电动连续变倍镜头LZL-650104 支持0.7X~4.5X连续光学变倍、2/3英寸工业相机和RS-232控制, 适合需要自动切换视野的机器视觉系统。
12.5X电动变倍镜头
12.5X电动变倍镜头可以覆盖更宽的倍率范围,适合:
- 同一工位既要大范围定位,又要观察微小细节;
- 半导体、微电子和精密制造检测;
- 对低倍率视野和高倍率观察能力都有要求的设备;
- 需要更宽倍率范围的显微成像系统。
例如, 12.5X电动远心连续变倍镜头LZL-12101D 覆盖0.58X~7.5X标称光学倍率, 可以在大视野定位和高倍率细节观察之间自动切换。
如果项目只需要约10mm到2mm的视野变化,6.5X通常已经足够。 只有在最低倍率仍然看不全,或者最高倍率仍然看不清时, 才需要进一步考虑12.5X或其他光学组合。
如果对6.5X和12.5X的命名仍有疑问, 可以先查看 6.5X和12.5X代表什么? ,再根据实际FOV需求进行选型。
各系列光学参数对照
各系列之间的差异,最后都落在几个数字上:物方分辨率、景深与工作距离——而这几项恰恰是变倍镜头各系列差异最大的地方。下表数值全部取自各平台已公开的规格资料,未做任何插值推算。
| 系列 | 光学倍率 | 变倍比 | 工作距离 | 最大靶面 | 最细物方分辨率 | 景深范围 |
|---|---|---|---|---|---|---|
| LZ-63xxx(6.5X) | 0.7X–4.5X | 6.5:1 | 87 ± 2 mm(手动、导轨) 82 ± 2 mm(电动连续) |
2/3″ | 3.95 μm(3.0X–4.5X) | 1.90–0.10 mm |
| LZL-12xxx(12.5X) | 0.58X–7.5X | 12.5:1 | 77.4 ± 2 mm | 2/3″ | 3.05 μm(4.5X–7.5X) | 2.75–0.050 mm |
| LZH-75xx(7.5X,4K) | 0.68X–5X | 7.5:1 | 78 mm | 1″ | 未逐档公布 | 0.15–0.027 mm |
| LZH-14105-K(14X) | 0.55X–7.6X | 14:1 | 99.7 ± 2 mm | 2/3″ | 2.80 μm(5.0X–7.6X) | 3.16–0.04 mm |
| LZH-6805-K(68 系列) | 0.7X–4.5X | 6.5:1 | 88 ± 2 mm | 1″ | 18.32 μm(4.5X) | 12.4–0.07 mm |
| LZG / LZLG(导轨版) | 0.7X–4.5X / 0.58X–7.5X | 6.5 / 7.5 / 12.5 | 87 ± 2 / 77.4 ± 2 mm | 2/3″ | 7.99 μm @ 1.0X | 1.90–0.10 mm |
这张表上的三处读数,决定了大多数选型结果:
- 最小可检测特征。14X 系列物方分辨率达 2.80 μm,为全系列最优,且在 5X 至 7.6X 全程保持该数值,而不是只在变倍行程末端才成立。
- 单支镜头的最大覆盖跨度。12.5X 系列在 2/3″ 靶面上从 18.97 mm 覆盖到 1.47 mm(对角),跨度 12.9 倍——这正是用一支镜头先定位、再检测而无需换镜的原因。
- 倍率升高时景深急剧收窄。6.5X 系列在 0.7X 时景深为 1.90 mm,到 4.5X 只剩 0.10 mm。零件的高度差异必须围绕这一点来设计,这也是「看起来能用」的镜头实际用不了的最常见原因。
比较两款同为 6.5:1 的系列时请注意:导轨版(LZG / LZLG)在 1.0X 时物方分辨率为 7.99 μm,而标准机身是 9.00 μm。这是两种机械结构之间真实存在的光学差异,不是测量误差,两组数值不可互相替用。
最后是术语,它决定了这个页面能不能被搜到。当一份规格里出现「预置位」(preset position)、「倍率预设」或可存储的「检测配方」(inspection recipe)时,实际要求的是一个可以被调用、并且能被驱动回去的倍率值。在这些镜头上,它就是一条记录下来的绝对脉冲位置,且整个电动系列都支持。这项能力一直存在,只是过去从没用「预置位」这个词来描述它,所以按行业习惯词汇写出来的检索,一直没有一个能对得上的页面。
已公开型号的规格索引
下表列出 POMEAS 变倍镜头中关键规格已对外公开的型号。空白格表示截至本页撰稿时该数值尚未在产品页公布——围绕它做机械或光学设计前,请先向销售或技术窗口确认,不要按假设值下单。
| 型号 | 变倍比 | 光学倍率 | 工作距离 | 最大靶面 | 驱动方式 |
|---|---|---|---|---|---|
| PMS-LZ-650104 | 6.5:1 | 0.7X–4.5X | 82 ± 2 mm | 2/3 英寸 | 电动,RS-232,闭环直流伺服 |
| PMS-LZ-650100DS9 | 6.5X | 电动,RS-232 位置反馈 | |||
| PMS-LZ-650105 | 6.5X | 电动,同轴光 | |||
| PMS-LZG-63104-A | 6.5X | 0.7X–4.5X | 87 mm | 电动,C 接口,带导轨 | |
| PMS-LZG-63105-A | 6.5X | 0.7X–4.5X | 电动,带导轨 | ||
| PMS-LZL-12104-D1 | 12.5:1 | 0.58X–7.5X | 77.4 ± 2 mm | 2/3 英寸 | 电动,C 接口 |
| PMS-LZL-12101 | 12.5X | 0.58X–7.5X | 77.4 ± 2 mm | 2/3 英寸 | 手动,同轴照明 |
| PMS-LZL-12100 | 12.5X | 0.58X–7.5X | 手动,连续变倍 | ||
| PMS-LZL-12100D15 | 12.5X | 手动,带定位档位 | |||
| PMS-LZME-0510M | 0.5X–1.0X | 远心显微变倍 |
PMS-LZ-650104 是 6.5X 电动连续变倍镜头,在 2/3 英寸靶面上覆盖 0.7X–4.5X。6.5X 与 12.5X 的完整选型与集成对比,参见 6.5X 与 12.5X 变倍镜头选型与集成指南;完整在售型号以变倍镜头产品列表为准。
六、电动变倍镜头如何匹配工业相机?
相机和镜头不能分开选择。至少需要同时确认以下四项。
相机靶面
镜头支持的最大像面不能小于相机传感器尺寸。
如果用2/3英寸镜头搭配1英寸相机, 边缘可能出现暗角、亮度下降、分辨率降低或者像差增大。 即使低倍率下暂时没有明显黑边,也不能说明整个倍率范围都能完整覆盖。
需要搭配1英寸相机时,可以查看 4K高清连续变倍工业镜头 等明确支持大靶面的产品。
相机分辨率
相机像素越高,并不代表实际图像一定越清晰。
镜头解析力、数值孔径、像差、照明和对焦状态都会影响最终结果。 高像素相机搭配解析力不足的镜头, 只会得到像素数量更多、实际细节没有明显增加的图像。
像元尺寸
如果已知视野和相机水平方向像素数,可以估算物方像素精度:
但像素精度不等于最终测量精度。 镜头畸变、标定、算法、机械振动、光源和被测物边缘质量都会影响实际结果。
相机接口
工业变倍镜头常见为C接口。 选型时还要确认后焦、转接结构和安装空间, 不能只确认接口螺纹相同。
七、单马达、双马达和倍率反馈有什么区别?
不同电动结构解决的问题并不相同。
| 类型 | 主要功能 | 适合场景 |
|---|---|---|
| 单马达电动变倍 | 电动改变光学倍率 | 自动切换视野、远程控制 |
| 双马达电动变倍 | 分别控制变倍和焦点微调 | 切换倍率后需要重新调焦 |
| 倍率反馈镜头 | 输出当前倍率或位置数据 | 软件显示倍率、自动测量、位置记录 |
| 定格变倍镜头 | 在预设倍率档位机械定位 | 重复使用固定倍率 |
| 导轨电动变倍镜头 | 通过导轨驱动镜组运动 | 高频变倍和重复运行设备 |
例如, 双马达电动连续变倍镜头LZ-650110-Z12 同时提供电动变倍和0~12mm电动微调, 更适合需要通过软件控制变倍及重新调焦的自动化系统。
需要读取当前位置或者倍率数据时,可以选择 RS-232电子反馈连续变倍镜头LZ-63100DS9 。
八、RS-232、USB、Linux和PLC控制怎么选?
控制方式会直接影响镜头能否顺利集成到设备中。
| 功能 | USB控制 | RS-232控制 |
|---|---|---|
| Windows控制软件 | 通常比较方便 | 不一定提供图形化界面 |
| Linux兼容 | 取决于驱动和SDK | 开放协议时更容易二次开发 |
| 基础变倍控制 | 通常支持 | 通常支持 |
| 位置读取 | 视控制器而定 | 视通信协议而定 |
| 参数保存 | 可能由软件提供 | 视控制器功能而定 |
| 自动对焦 | 可能由配套软件实现 | 单纯串口控制不一定支持 |
| PLC集成 | 通常需要上位机 | 可通过串口模块集成 |
| 固件升级 | 可能支持 | 通常不通过串口完成 |
USB控制
USB比较适合直接连接电脑,但需要确认:
- 软件支持哪些操作系统;
- 是否提供SDK或API;
- USB是专用协议还是虚拟串口;
- 是否支持位置读取和预设位置;
- 是否支持二次开发。
厂家软件只支持Windows,不代表镜头硬件一定不能用于Linux, 但Linux端可能没有现成的控制界面或者驱动,需要根据实际协议开发。
RS-232控制
RS-232本质上是串口通信,与Windows或者Linux没有直接绑定。 只要控制器公开了通信协议,Linux设备通常可以通过串口发送指令。
切换控制方式前仍要确认:
- RS-232和USB是否具备相同功能;
- 是否支持绝对位置,还是只能正转和反转;
- 能否读取当前位置;
- 是否可以设置速度和步数;
- 是否支持回零;
- 是否有到位、限位和错误状态反馈。
有些USB软件除了控制变倍,还包含参数保存、固件升级、倍率显示和自动对焦功能, 而RS-232可能只开放基础运动指令。 因此不能只根据接口名称判断功能是否相同。
PLC和机器人集成
PLC通常需要通过串口模块、控制器、I/O信号或者上位机与镜头通信。
建议采用以下控制流程:
- 系统启动后执行回零;
- 按固定方向接近目标倍率;
- 等待电机停止并返回到位状态;
- 调用对应倍率的曝光、光源和标定参数;
- 完成对焦后再采集图像;
- 异常时重新回零或者报警。
九、为什么返回相同倍率,画面仍可能不完全相同?
这是电动变倍项目中非常常见的问题。
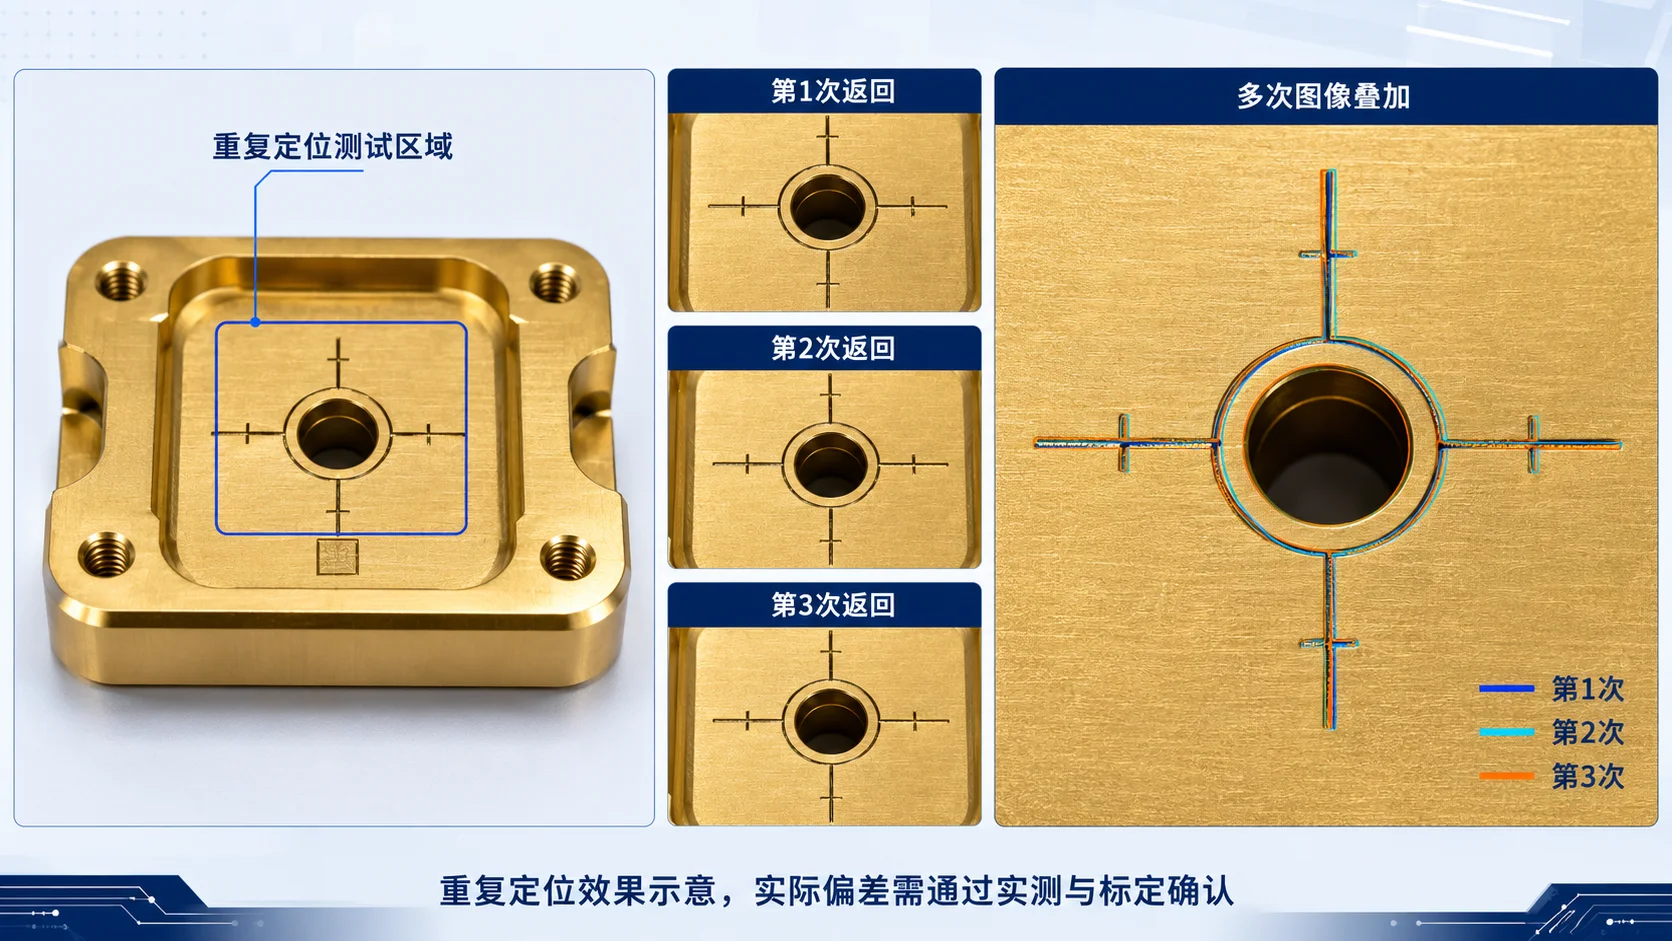
控制器返回相同的电机步数,并不代表最终图像一定完全重合。 可能的原因包括:
- 齿轮、丝杆或者传动结构存在间隙;
- 电机步数出现累计误差;
- 接近目标位置的运动方向不同;
- 变倍过程中产生焦点漂移;
- 镜头存在一定的图像中心偏移;
- 镜头、相机或者支架发生轻微松动;
- 不同倍率调用了不同曝光和光源参数;
- 系统没有执行可靠的回零和位置标定。
在重复定位要求较高的项目中,可以采取以下措施:
- 每次从相同方向接近目标位置;
- 开机后执行回零;
- 建立倍率位置标定表;
- 使用倍率反馈或者位置反馈;
- 固定镜头、相机和支架;
- 在每个常用倍率下保存独立的对焦位置;
- 通过图像算法进行二次定位。
关于图像位置变化的详细原因,可以参考: 连续变倍镜头切换倍率后检测位置为什么会变化?
十、电动变倍镜头能用于尺寸测量吗?
可以,但需要明确测量精度和使用方式。
如果镜头固定在一个倍率位置,并在该倍率下完成标定, 可以进行尺寸测量、位置判断和缺陷面积计算。
如果测量过程中不断改变倍率,就不能直接使用同一套像素当量。 因为倍率变化后,视野、像素当量、畸变和图像中心都可能发生变化。
常见处理方法包括:
- 每个固定倍率分别进行标定;
- 使用定格镜头重复切换到固定档位;
- 通过倍率反馈调用对应的标定系数;
- 切换倍率后重新定位和对焦;
- 高精度尺寸测量优先使用固定倍率远心镜头。
如果任务是观察、定位和缺陷判断, 电动变倍镜头具有较好的灵活性; 如果目标是稳定的微米级尺寸测量, 则应重点评估远心度、畸变、重复定位和标定方法, 而不能只看光学倍率。
十一、对焦、光圈和景深需要一起考虑
对于PCB、芯片、焊点和高反光电子元件,可结合 工业变倍镜头在电子与半导体检测中的应用 中的实际照明思路一起判断。
倍率越高,景深通常越小,对焦也会更加敏感。
缩小光圈可以在一定程度上增加景深,但同时会减少进入相机的光线。 光圈过小还可能受到衍射影响,使图像细节和对比度下降。
因此,变倍镜头选型需要在以下因素之间寻找平衡:
- 光学倍率;
- 数值孔径;
- 光圈;
- 景深;
- 光源亮度;
- 相机曝光时间;
- 被测物高度变化;
- 设备运动速度。
不能简单地通过一直缩小光圈解决景深问题。 高速检测时,过长曝光还可能产生运动模糊。
如果被测物表面高度变化较大,可以考虑电动微调、自动对焦、Z轴移动或者景深融合。 具体采用哪种方式,要结合检测速度和真实精度要求判断。
十二、同轴光还是其他照明方式?
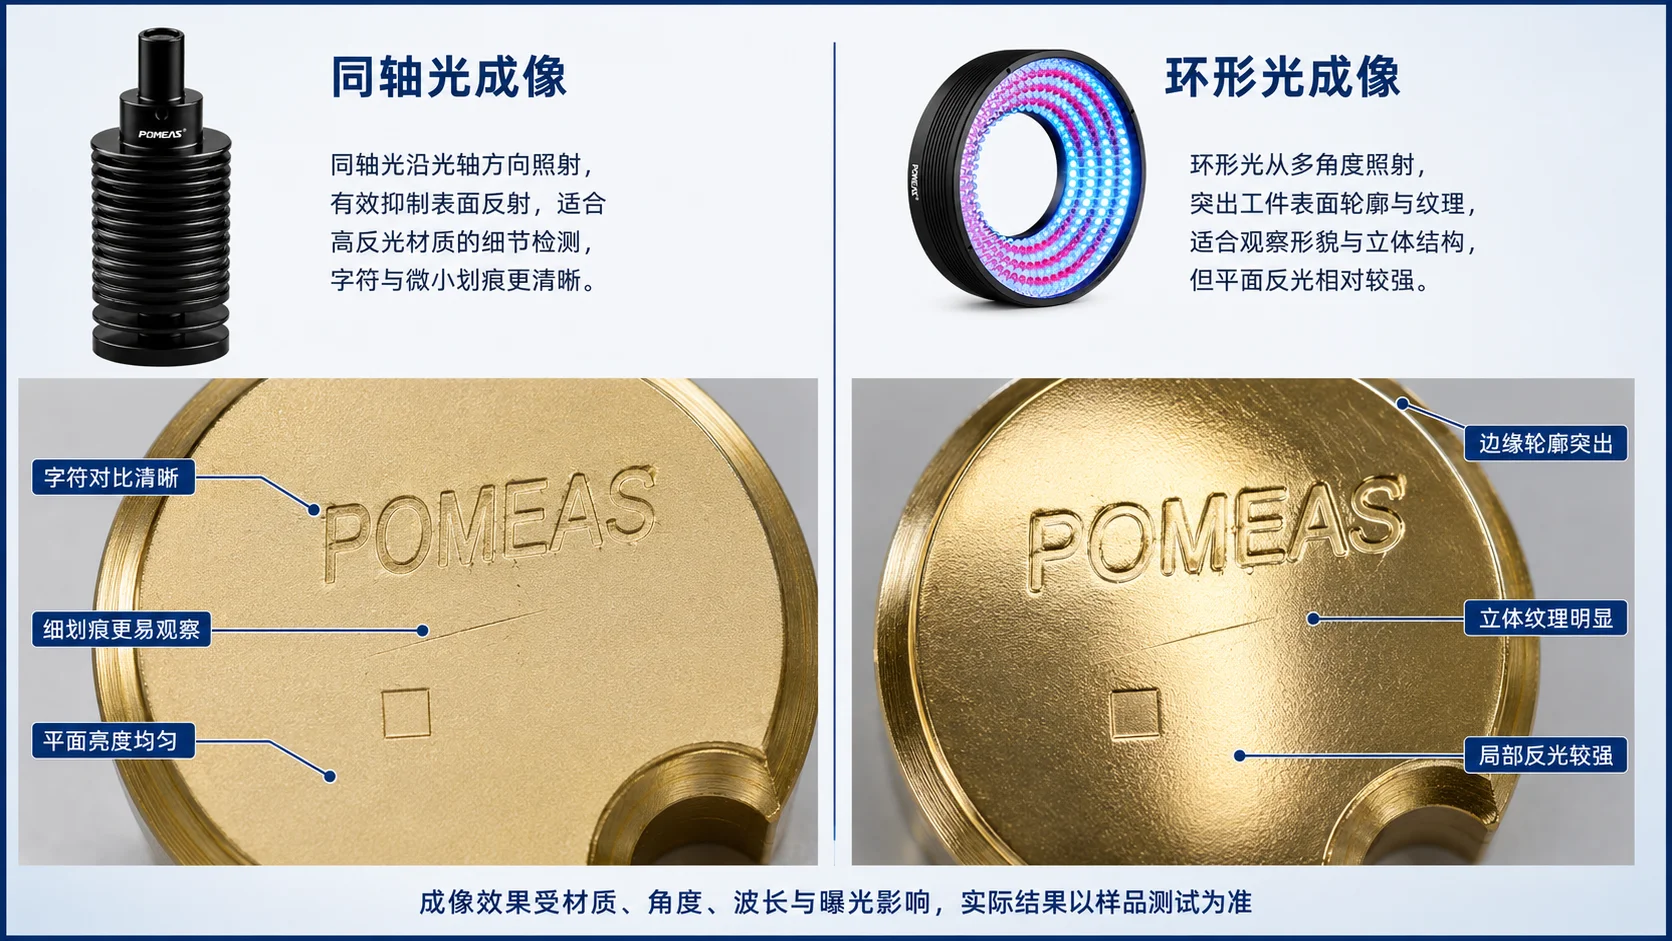
同轴光沿镜头光轴照射被测物,适合:
- 芯片和晶圆;
- 金属平面;
- 镜面及高反光表面;
- PCB线路;
- 字符、划痕和表面结构检测。
环形光从镜头周围照射,安装简单、适用范围较广, 适合大多数外观观察,但在高反光表面上可能产生亮斑或者反射不均匀。
选择带同轴照明接口的变倍镜头时,还要确认:
- 同轴光入口尺寸;
- 光源波长;
- 分光镜的透过和反射效率;
- 不同倍率下的照明均匀性;
- 高倍率端是否有足够亮度;
- 是否影响图像对比度和分辨率。
照明不匹配时,即使镜头参数正确,也可能得不到理想图像。
光源类型与照明方式怎么搭配,可对照 机器视觉光源怎么选 中的点光源、环形光、平行光与同轴光选型思路。
十三、一个实际的选型思路
例如某电子元件检测项目采用2/3英寸工业相机, 低倍率需要约12mm的横向视野,用于寻找和定位整个元件; 高倍率需要约2mm的横向视野,用于检查焊点和局部缺陷。
按照2/3英寸相机约8.8mm的参考宽度估算:
- 0.7X时横向视野约为12.6mm;
- 4.5X时横向视野约为1.96mm。
从视野范围判断,0.7X~4.5X的6.5X电动变倍镜头基本能够覆盖需求。
但选型还没有结束。由于设备需要在几个倍率之间反复切换,还应继续确认:
- 镜头是否支持RS-232控制;
- 控制器能否保存预设位置;
- 返回相同倍率时的重复性;
- 切换倍率后是否需要重新对焦;
- 是否需要双马达电动微调;
- 每个倍率是否需要单独标定;
- 光源亮度是否需要随倍率变化。
这也是为什么实际项目不能只根据“需要6.5X还是12.5X”选择镜头。 倍率范围只是第一步,控制和重复性决定了镜头能否真正安装到设备里使用。
十四、选型时需要提供哪些参数?
为了减少反复修改方案,建议按照以下顺序确认。
被测物信息
- 工件最大和最小尺寸;
- 需要观察的最小缺陷;
- 表面材质和反光情况;
- 是否存在高度变化;
- 工件是否运动。
视野要求
- 低倍率需要看到的最大范围;
- 高倍率需要看到的最小范围;
- 是否需要一次看完整个产品;
- 是否需要在一个工位完成定位和细节观察。
相机参数
- 相机型号;
- 传感器尺寸;
- 分辨率;
- 像元尺寸;
- 黑白或者彩色;
- 接口类型。
安装条件
- 工作距离;
- 镜头安装空间;
- 是否需要同轴照明;
- 是否需要90°转角;
- 设备是否存在振动。
控制要求
- Windows还是Linux;
- USB、RS-232还是PLC;
- 是否需要倍率反馈;
- 是否需要保存预设位置;
- 是否需要电动对焦或自动对焦。
检测精度
- 只做观察还是需要测量;
- 允许的定位误差;
- 允许的中心偏移;
- 变倍频率和重复次数;
- 是否需要每个倍率独立标定。
如果希望直接按照一份完整清单整理需求, 可以查看: 变倍镜头选型时需要提供哪些参数?机器视觉镜头选型信息清单 。
该文章提供了可以直接填写的项目参数模板, 适合在向POMEAS工程师提交选型需求前使用。
十五、关于POMEAS
POMEAS专注于机器视觉和工业光学成像, 产品包括连续变倍镜头、电动变倍镜头、远心镜头、 FA工业镜头、工业相机和视觉光源。
实际选型时,我们通常不会只问客户“需要多少倍”, 而是先确认被测物尺寸、大小视野、相机靶面、工作距离、 控制系统和精度要求,再判断使用6.5X、12.5X电动变倍镜头, 还是固定倍率远心镜头更合适。
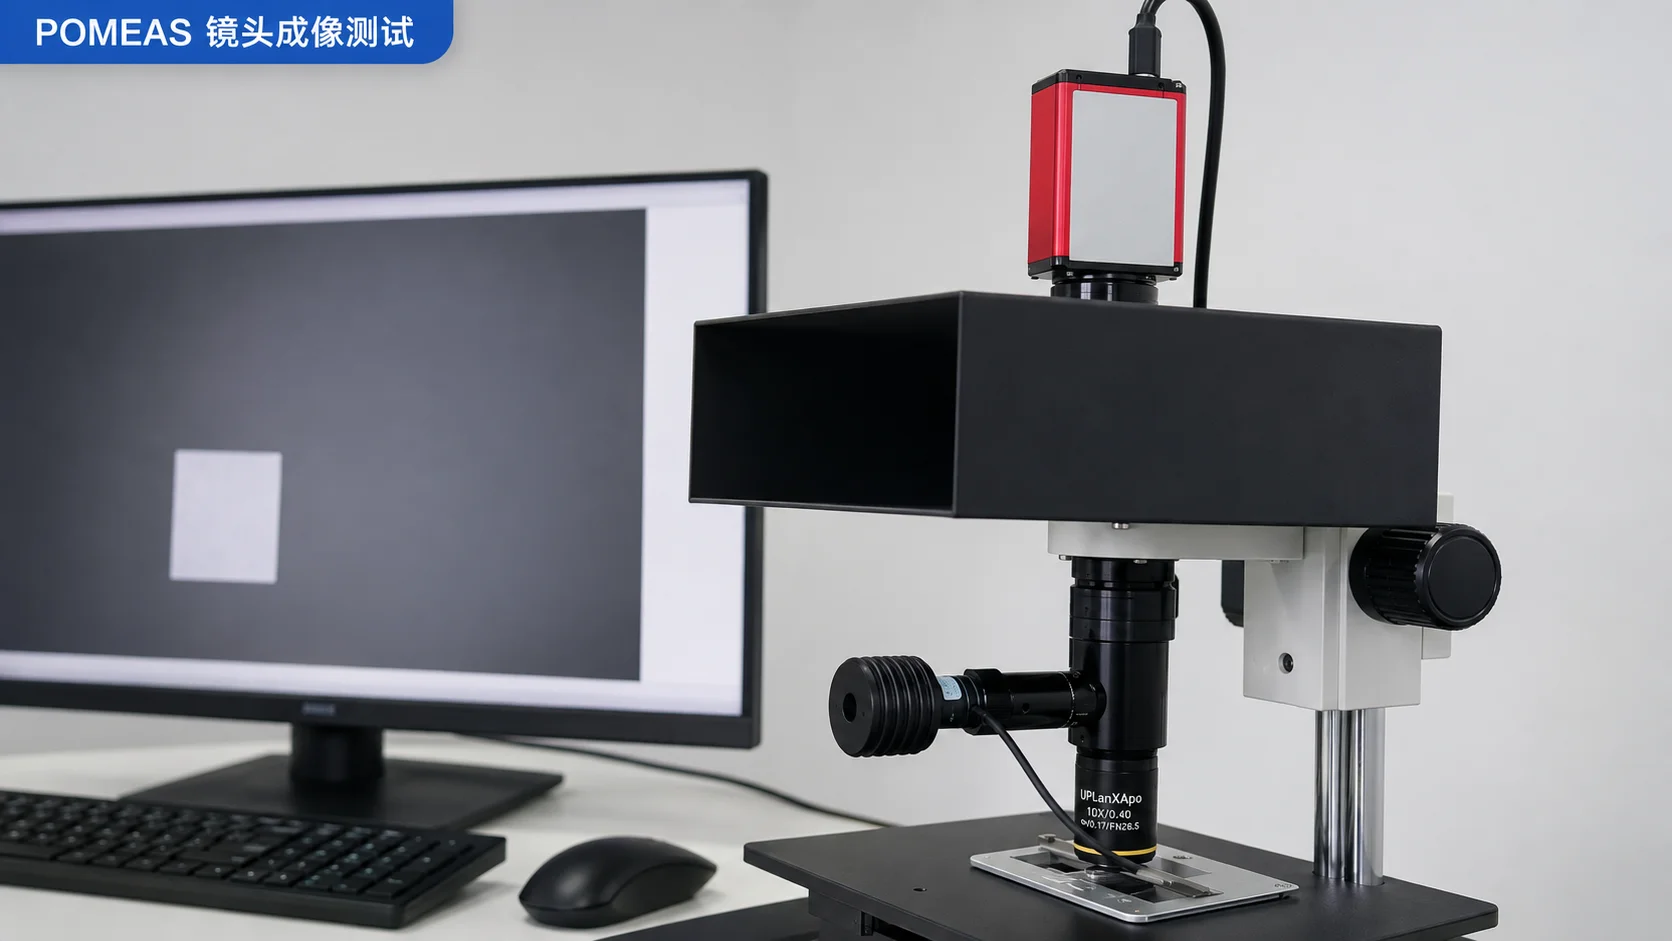
针对自动化检测、半导体、电子元件、精密零件和显微观察等应用, POMEAS可以协助进行镜头选型、成像测试及系统匹配。
电动型号清单与各自控制的对象
上面讲的是「什么时候该上电动」。这张表是料号清单:当前在售的电动机身,参数逐条取自各自产品页。先用它缩范围,再要图纸。
| 型号 | 变倍比 | 光学倍率 | 工作距离 | 最大传感器 | 接口 | 变倍方式 |
|---|---|---|---|---|---|---|
| PMS-LZL-12110-Z12 | 12.5X | 0.58X–7.50X | Approx. 70 ± 2 mm to 80 ± 2 mm | 2/3 Inch | C-Mount | 待确认 |
| PMS-LZL-12104-D1 | 12.5X / 12.5:1 | 0.58X–7.50X | 77.4 ± 2 mm | 2/3 Inch | C-Mount | Motorized |
| PMS-LZL-12105 | 12.5X / 12.5:1 | 0.58X–7.50X | 77.4 ± 2 mm | 2/3 Inch | C-Mount | Motorized Zoom |
| LZ-650104 | 6.5:1 | 0.70X–4.50X | 82 ± 2 mm | 待确认 | 待确认 | 待确认 |
| LZG-63104-A | 6.5X | 0.70X–4.50X | 87 ± 2 mm | 2/3 inch | C-Mount | Motorized |
| LZG-63105-A | 6.5X | 0.70X–4.50X | 87 ± 2 mm | 2/3 inch | C-Mount | Motorized |
| PMS-LZH-7504 | 待确认 | 0.68X–5.00X | 80 mm | 1 Inch | C-Mount | Motorized |
真正决定项目的通常只有两列。变倍方式决定是 RS-232、脉冲/方向还是专用手柄驱动;最大传感器决定你手上的相机装上去会不会暗角。2/3 英寸机身配 1 英寸相机,是集成图里最常见的一处错配。
表中标「待确认」的项,是产品页未公布的参数——请向工程确认,不要按同族型号类推。
十六、常见问题
电动变倍镜头可以直接连接Linux系统吗?
如果控制器提供公开的RS-232通信协议, Linux系统通常可以通过串口发送控制指令。 但USB控制软件是否支持Linux、RS-232功能是否与USB完全一致, 需要根据具体控制器和协议确认。
电动变倍镜头切换倍率后需要重新对焦吗?
不一定。部分镜头具有较好的齐焦性能, 但实际系统仍可能受到工作距离、相机、装配和机械误差影响。 对焦要求较高时,可以使用双马达镜头、电动微调或者自动对焦系统。
6.5X电动变倍镜头实际放大多少倍?
6.5X通常代表变倍比。 以0.7X~4.5X镜头为例, 实际标称光学倍率在0.7倍到4.5倍之间连续变化。
电动变倍镜头能搭配1英寸相机吗?
要看镜头支持的最大像面。 如果镜头只支持2/3英寸,搭配1英寸相机可能出现暗角和边缘成像下降。 应选择明确支持1英寸靶面的镜头。
RS-232控制比USB控制功能少吗?
不一定,取决于控制器开放的协议。 有些系统的RS-232和USB功能基本相同, 有些系统的RS-232只开放基础运动控制, 而参数保存、自动对焦或者固件升级仍需要USB软件。
电动变倍镜头能保存多个倍率位置吗?
如果控制器支持绝对位置、步数记录或者预设位置, 可以保存多个常用倍率。 正式使用前仍需要检查回零方式和重复定位误差。
电动变倍镜头适合微米级测量吗?
可以在固定倍率、完成标定并满足误差要求的情况下使用。 但高精度测量还要评估畸变、中心偏移、机械重复性和远心度。 要求较高时,固定倍率远心镜头通常更稳定。
结语
电动变倍镜头的价值,不只是把画面放大或者缩小, 而是让一套视觉系统能够在不同视野、不同产品和不同检测任务之间自动切换。
选型时需要同时考虑倍率范围、相机靶面、工作距离、视野、 照明、对焦方式、通信协议和重复定位。 只比较6.5X还是12.5X,往往不足以判断镜头是否真正适合设备。
如果您正在为机器视觉、自动化设备或者显微成像系统选择电动变倍镜头, 可以向POMEAS提供被测物尺寸、目标视野、相机型号、工作距离、 控制系统和精度要求。 我们会结合实际成像条件协助确认镜头型号, 并在必要时进行样品测试和方案验证。
如果还没有整理完整的项目参数, 可以先填写 变倍镜头选型参数清单 ,再返回本页完成整体方案判断。
延伸阅读:本文涉及的可测判据与测试步骤,见 POMEAS 技术参考 电动变倍镜头的重复定位精度怎么测(§§8.12)。
本指南的其他语言版本
同一份指南提供以下语言版本:
- Motorized Zoom Lens Guide: Selection, Control and Integration — English
- Guía completa del objetivo zoom motorizado: selección, control e integración — Español
- Guide complet de l'objectif zoom motorisé : sélection, contrôle et intégration — Français
- Моторизованный зум-объектив: полное руководство по выбору, управлению и интеграции — Русский
- الدليل الشامل لعدسة الزوم المحرّكة: الاختيار والتحكم والدمج — العربية
相关阅读:变倍镜头搭配APO物镜:光学倍率、低倍暗角与工业检测应用指南——组合倍率的计算方法、低倍率端暗角的内部实测数据,以及下单前必须确认的事项。

邮件订阅
您将收到我们最新的动态资讯


