知识库
机器视觉镜头景深不够怎么办:光圈、焦距、倍率与工作距离
快速回答:机器视觉镜头景深不够时,不建议一开始就更换镜头。应先确认工件实际高度差、当前对焦位置、光圈大小、成像倍率、工作距离、安装角度和曝光时间。缩小光圈通常可以增加景深,但同时会降低亮度,并可能增加曝光时间和运动模糊风险。更稳妥的做法是先判断模糊产生的原因,再决定调整参数、改变安装方式还是更换光学方案。
我是Tiger。在实际跟客户沟通时,客户经常会说:“镜头只能拍清楚一部分,是不是镜头景深不够?”
有些项目确实是景深不足,但也有不少情况其实是整体没有对好焦、相机倾斜安装、工件运动模糊、光源对比度不足,或者高倍率下轻微的高度变化被明显放大。
这类问题我一般不会只根据一张模糊图片就建议客户换镜头。我会先确认:哪个位置清晰、哪个位置模糊,工件最高点和最低点相差多少,以及模糊是否随着曝光、倍率或安装位置发生变化。
一、机器视觉中的景深是什么意思
景深通常是指镜头完成对焦后,焦点前后仍能保持“可接受清晰度”的物方范围。
严格来说,光学系统只有一个最佳对焦平面。离开这个平面后,图像会逐渐产生离焦模糊。只是当模糊程度没有超过检测或测量任务允许的范围时,我们仍然会认为该区域是清晰的。
因此,机器视觉项目中的景深并不是一个完全固定的参数。它还与检测任务有关。
- 如果只是判断工件有无,允许的模糊范围可能相对宽松。
- 如果需要读取较大的字符,景深要求通常低于精密尺寸测量。
- 如果需要测量微小边缘位置,即使肉眼看起来清晰,也可能已经超出实际可用景深。
- 如果检测目标是细小划痕、毛刺或微小缺口,对图像清晰度和对比度的要求会更高。
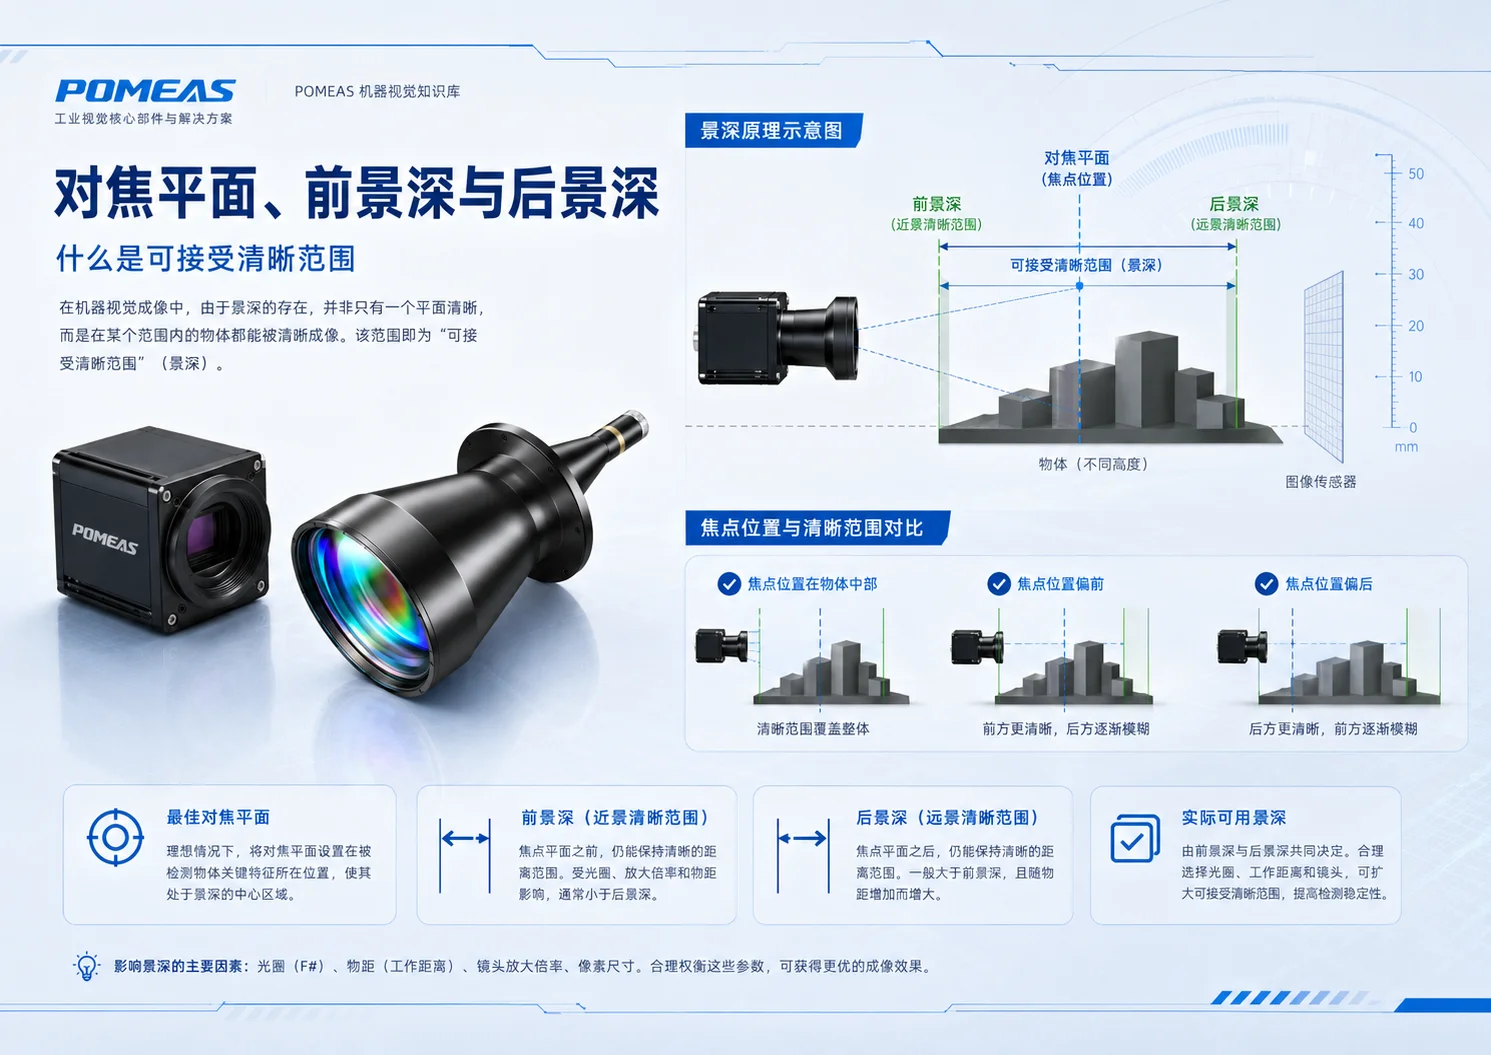
前景深、后景深和最佳对焦平面
最佳对焦平面:镜头当前清晰度最高、细节对比度最好的物方位置。
前景深:最佳对焦平面靠近镜头一侧,仍能保持可接受清晰度的距离范围。
后景深:最佳对焦平面远离镜头一侧,仍能保持可接受清晰度的距离范围。
实际可用景深:前景深与后景深共同构成的可接受清晰范围,但最终仍应以真实样品的检测稳定性为准。
二、怎样判断是不是真的景深不够
“图像模糊”和“景深不足”不是完全相同的问题。景深不足通常具有明显的空间规律:部分高度清晰,其他高度逐渐模糊。
| 成像现象 | 更可能的原因 | 建议先检查 |
|---|---|---|
| 画面所有位置都模糊 | 没有正确对焦、镜头解析力不足、运动模糊或曝光异常 | 重新对焦、检查快门、振动和镜头匹配 |
| 工件顶部清晰,底部模糊 | 工件高度差超出后方可用景深 | 测量工件高度差并调整焦点位置 |
| 工件底部清晰,顶部模糊 | 焦点位置过低,顶部超出前方可用景深 | 将对焦平面向工件中部移动 |
| 中间清晰,前后都模糊 | 实际景深小于工件整体厚度 | 检查倍率、光圈和工件高度差 |
| 只有一条斜线或窄带清晰 | 相机、镜头或工件平面存在倾斜 | 检查光轴与工件平面的垂直度 |
| 静止时清晰,运动时模糊 | 曝光时间过长或设备振动 | 缩短曝光并增强光源 |
| 低倍率清晰,高倍率模糊 | 高倍率端景深更浅,对焦更敏感 | 重新对焦并评估高倍率端景深 |
| 中心清晰,边缘模糊 | 不一定是景深,也可能是镜头像场、安装或靶面不匹配 | 检查镜头解析力、像圈和传感器匹配 |
如果整个画面同时发虚,通常不应首先归因于景深。真正的景深不足,一般会呈现出与工件高度或距离有关的清晰度变化。
三、哪些参数会影响机器视觉镜头景深
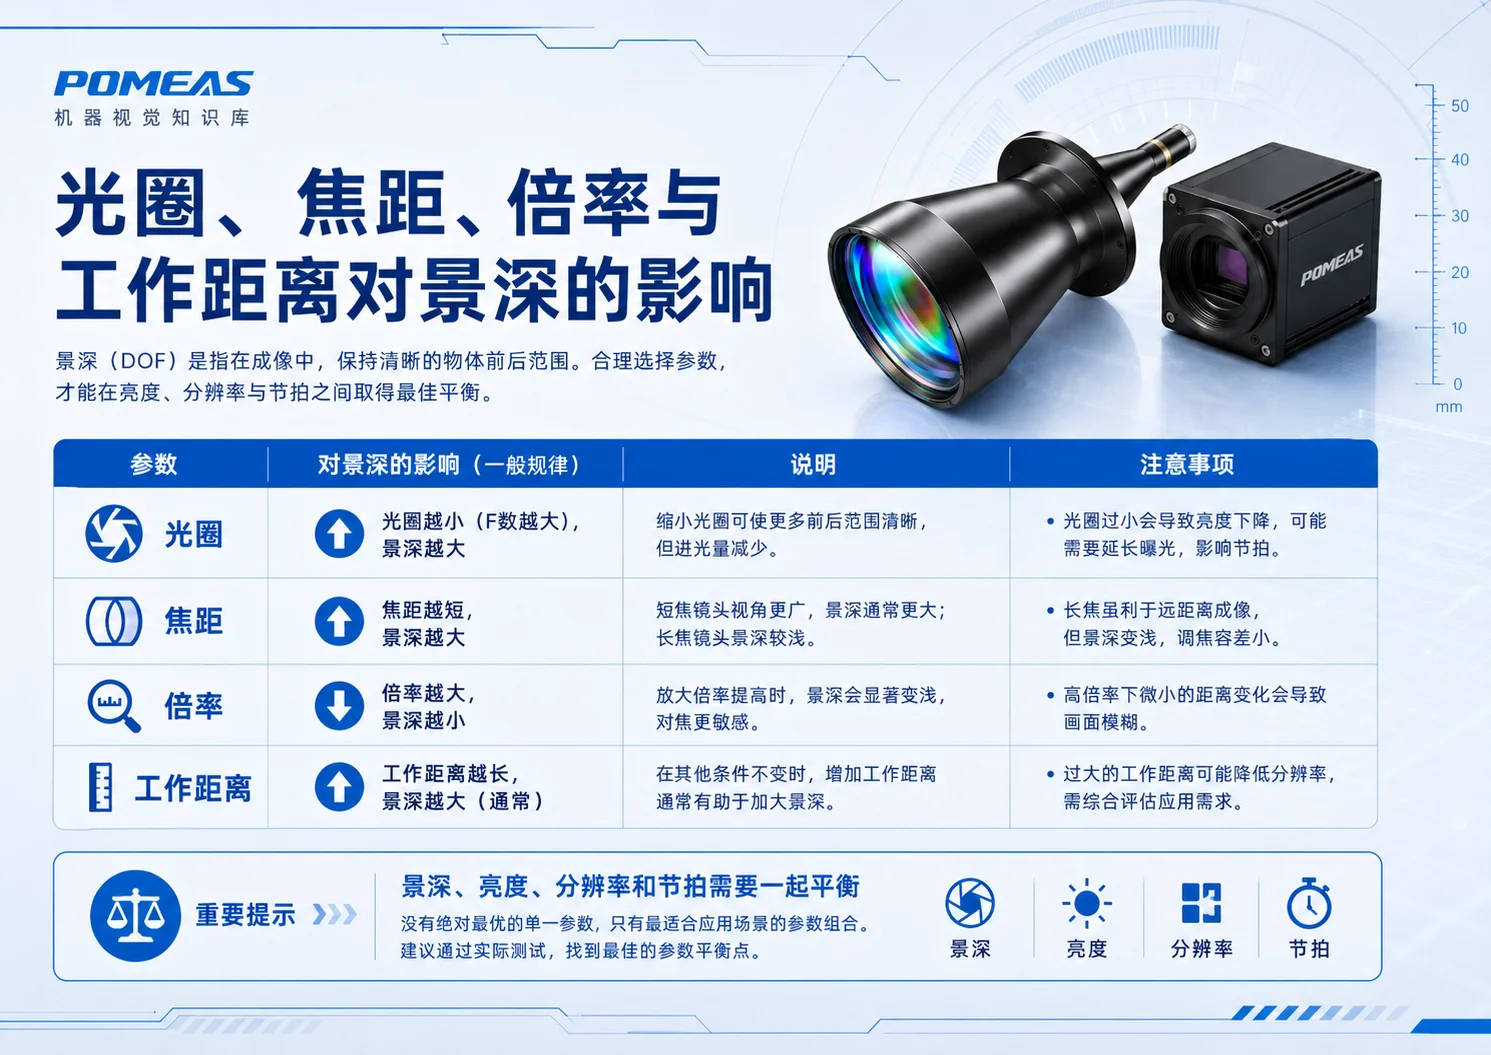
景深不是由单一参数决定的。光圈、倍率、焦距、工作距离、允许的模糊范围以及镜头结构都会影响实际结果。
在有限共轭和近距离成像中,可以用下面的简化关系理解景深变化趋势:
景深趋势 ∝ F值 ×(1+倍率)÷ 倍率²
这个关系只适合帮助理解参数趋势,不能直接作为最终景深承诺。实际景深还与允许弥散圆、像元尺寸、镜头设计、波长、对焦标准和检测算法有关。
| 参数变化 | 对景深的一般影响 | 需要注意的问题 |
|---|---|---|
| 缩小光圈,F值增大 | 景深通常增加 | 亮度下降,曝光时间可能增加;光圈过小时可能损失图像细节 |
| 放大倍率增加 | 景深通常明显减小 | 对焦更敏感,工件轻微高度变化也可能导致模糊 |
| 放大倍率降低 | 景深通常增加 | 目标在图像中的像素数量会减少,可能影响细节识别 |
| 工作距离增加 | 在部分条件下有助于增加景深 | 视野、焦距、倍率和安装空间会一起变化,不能单独判断 |
| 焦距缩短 | 在相似拍摄条件下,景深通常更大 | 视角、畸变和视野会变化;固定FOV时关系并不简单 |
| 允许模糊范围放宽 | 计算得到的可接受景深增加 | 检测分辨能力和测量稳定性可能下降 |
| 工件高度差增加 | 更难全部保持清晰 | 可能需要降低倍率、分层拍摄或改变检测方式 |
1. 光圈与景深
缩小光圈,也就是增大F值,通常能够增加景深。因为光束角度变小,离开最佳对焦平面后形成的模糊光斑增长得更慢。
但缩小光圈不是没有代价。进入相机的光线会减少,图像亮度下降。为了维持亮度,系统可能需要延长曝光时间、提高增益或增加光源亮度。
如果工件正在运动,曝光时间增加可能引起运动模糊。如果增益提高过多,则可能增加噪声,影响边缘提取和缺陷识别。
2. 倍率与景深
倍率是影响机器视觉景深的核心参数之一。倍率越高,景深通常越浅。
这在连续变倍镜头、显微镜头和高倍率远心镜头中尤其明显。客户有时在低倍率端拍摄正常,但切换到高倍率端后,工件轻微的高度差就会导致不同区域无法同时清晰。
因此,在高倍率项目中,需要先确认真正需要观察的最小细节,再决定倍率。倍率并不是越高越好,过高倍率会同时带来更小视野、更浅景深和更高的对焦敏感度。
3. 焦距与景深
在普通摄影关系中,较短焦距通常有利于获得更大的景深,但在机器视觉选型中,焦距不能脱离视野、相机靶面和工作距离单独讨论。
例如,为了保持相同视野,更换短焦镜头后可能需要改变工作距离;更换长焦镜头后,安装距离和放大倍率也可能发生变化。
所以实际选型时,不能简单根据“短焦景深大”就直接更换镜头,而应先确认目标视野、工作距离和相机靶面是否仍然匹配。
4. 工作距离与景深
在其他条件相似时,增加物距通常有助于增加景深。但机器视觉项目中的工作距离往往受到设备空间、光源安装、视野和镜头型号限制。
如果为了增加工作距离而更换为更长焦距或更高倍率的镜头,最终景深未必增加。因此,工作距离必须和焦距、倍率及FOV一起评估。
四、为什么不能直接把光圈调到最小
不少客户遇到景深不足后,第一反应就是把镜头光圈调到最小。这样做有时可以改善景深,但也可能产生新的问题。
1. 图像亮度下降
光圈缩小后,进入传感器的光线减少。如果光源亮度不变,图像可能变暗,边缘对比度下降。
2. 曝光时间变长
为了补偿亮度,曝光时间可能需要增加。静态工件影响相对较小,但在输送带、转盘或振动环境中,更长的曝光容易产生运动模糊。
3. 增益提高导致噪声增加
如果通过提高相机增益补偿亮度,图像噪声可能增加。对灰度边缘测量、暗色缺陷和低对比度识别来说,噪声会影响算法稳定性。
4. 光圈过小可能降低细节对比度
光圈持续缩小后,衍射对成像的影响会逐渐增加,镜头能够呈现的高频细节可能下降。
所以正确思路不是“把光圈拧到底”,而是在景深、亮度、分辨率和检测节拍之间寻找平衡点。
五、景深不足的常见现象与错误调整
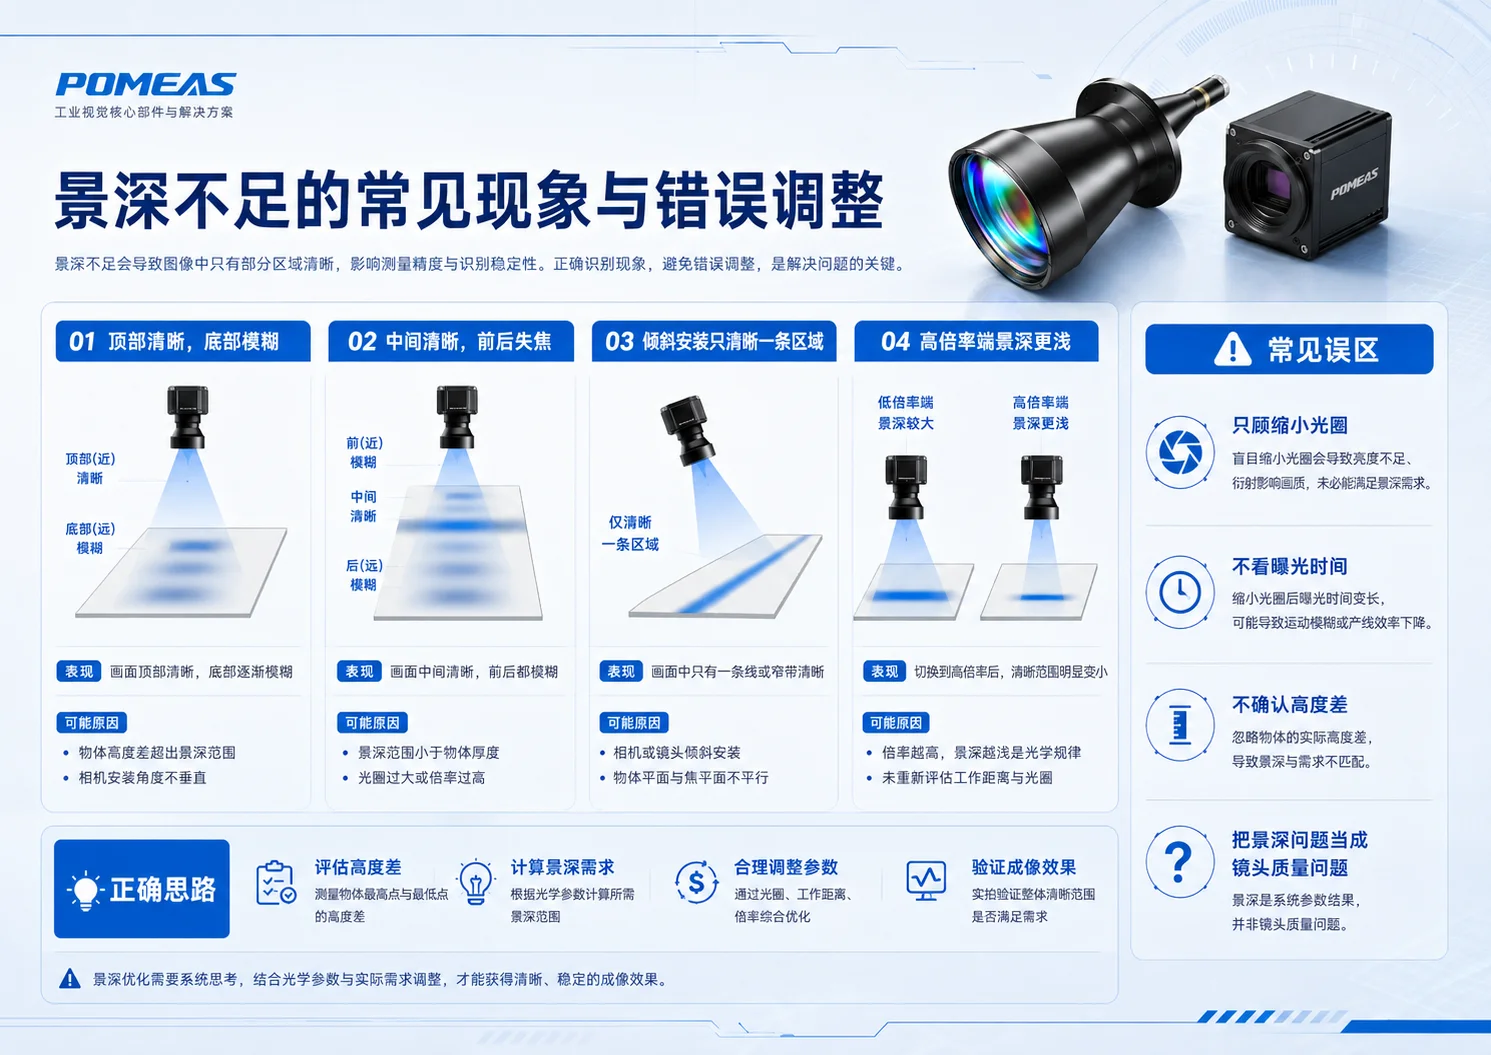
现象一:顶部清晰,底部模糊
这种情况通常说明当前对焦位置靠近工件顶部,而底部已经超出后方可用景深。
可以尝试把焦点从顶部向工件中部移动,使前景深和后景深更合理地覆盖整个高度范围。
现象二:中间清晰,前后都模糊
如果已经将焦点放在工件中部,但最高点和最低点仍然模糊,说明当前可用景深可能小于工件高度差。
此时需要检查光圈、倍率和工作距离,必要时降低倍率或更换景深更适合的光学方案。
现象三:画面只有一条区域清晰
这通常与安装倾斜有关。当工件平面、镜头光轴和相机传感器之间没有正确对齐时,焦平面可能只与工件形成局部交叉。
更稳妥的做法是先检查相机、镜头和工件平面的垂直度,而不是直接更换镜头。
现象四:切换到高倍率后景深明显变浅
这是高倍率成像的正常光学规律。需要在高倍率端重新对焦,并重新评估工件高度差是否处于可用景深内。
常见错误一:只缩小光圈,不增强光源
光圈缩小后如果没有同步增加照明,可能导致曝光时间变长、增益上升和图像噪声增加。
常见错误二:只看静态图片,不看运动状态
设备停止时图像清晰,不代表生产运行时同样清晰。应在真实速度、触发和曝光条件下验证。
常见错误三:没有测量工件高度差
如果不知道工件最高点和最低点相差多少,就无法判断镜头景深到底缺多少,也很难选择合适的替代方案。
常见错误四:把所有模糊都归因于镜头质量
景深不足是整套系统参数共同作用的结果。对焦位置、安装角度、倍率、光圈、照明和运动状态都可能造成类似现象。
六、机器视觉景深不足八步排查流程
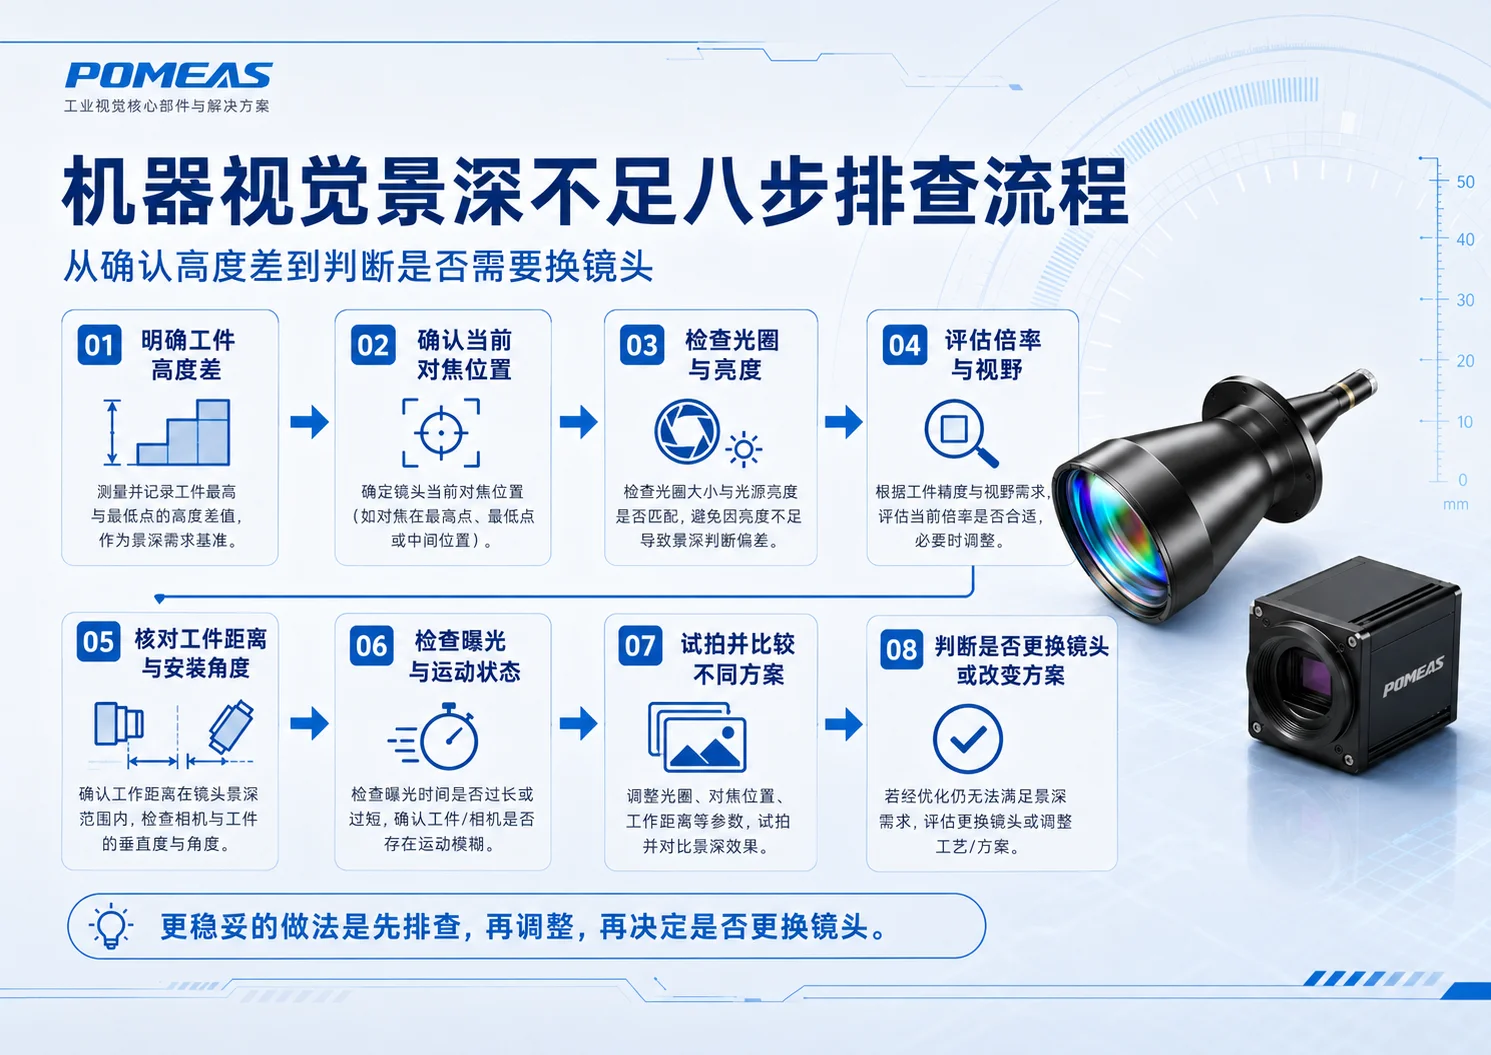
第一步:明确工件实际高度差
测量工件最高点和最低点之间的距离,不要只根据产品总尺寸估算。
如果工件自身有倾斜、翘曲、装夹浮动或输送平台高度变化,这些误差也应计入景深需求。
第二步:确认当前对焦位置
确认镜头目前对焦在最高点、最低点还是工件中部。
如果焦点放在最高点,可能浪费一部分前景深;如果放在最低点,则可能浪费后景深。很多情况下,把焦点放在关键检测区域或整体高度的合理中间位置,会比单纯缩小光圈更有效。
第三步:检查光圈与图像亮度
逐级缩小光圈,并同步观察亮度、曝光时间、图像噪声和边缘清晰度变化。
建议每调整一级光圈,都保存一张原图进行对比,不要只凭显示器上的即时画面判断。
第四步:评估倍率与视野
确认当前倍率是否真的必要。如果检测目标在图像中已经占据足够像素,可以适当降低倍率或扩大视野,以换取更大的景深。
但降低倍率后,最小缺陷或测量边缘的像素覆盖数量也会减少,因此需要重新评估分辨能力。
第五步:核对工作距离与安装角度
检查实际工作距离是否处于镜头规定范围内,同时检查相机、镜头和工件平面是否存在倾斜。
对于大平面工件,如果只有一侧清晰,另一侧模糊,通常应优先检查安装平行度。
第六步:检查曝光时间和运动状态
确认模糊是否只在工件运动时出现。可以让工件静止拍摄一张,再以正常速度拍摄一张进行对比。
如果静止图像清晰、运动图像模糊,主要问题可能是曝光时间或机械振动,而不是景深。
第七步:试拍并比较不同方案
分别尝试调整焦点位置、光圈、光源、倍率和工作距离,并保存原始图像。
比较时不要只看画面是否“看起来更清晰”,还要观察检测边缘、缺陷对比度、测量重复性和处理节拍是否改善。
第八步:判断是否需要更换镜头或改变方案
如果完成以上调整后,当前镜头仍然无法覆盖工件高度差,才需要进一步评估更换镜头。
可考虑的方向包括:
- 降低放大倍率。
- 选择可调光圈范围更合适的镜头。
- 选择更适合当前FOV和工作距离的FA工业镜头。
- 采用电动调焦或分层拍摄。
- 使用景深合成技术。
- 改变相机安装角度或检测工位。
- 将一个检测任务拆分为多个视野或多个相机。
- 使用工业显微观察或测量系统完成多高度成像。
七、FA镜头、远心镜头和变倍镜头的景深区别
| 镜头类型 | 景深特点 | 选型时需要注意 |
|---|---|---|
| FA工业镜头 | 适合一般检测,景深受焦距、光圈、WD和倍率共同影响 | 需要同时检查靶面、FOV、解析力和畸变 |
| 远心镜头 | 主要优势是降低透视误差和高度变化导致的倍率变化 | 远心不等于大景深,仍需结合倍率和具体型号判断 |
| 双远心镜头 | 物方和像方均具备远心特性,更适合精密测量系统 | 成本和体积通常较高,不能仅为增加景深而使用 |
| 连续变倍镜头 | 倍率变化范围大,高倍率端景深通常明显变浅 | 不同倍率位置需要重新检查对焦和景深 |
| 显微镜头 | 高倍率下景深很浅 | 可能需要电动调焦、Z轴扫描或景深合成 |
需要特别注意,远心镜头的主要价值是降低透视误差和倍率变化,并不是保证所有高度都同时清晰。
如果工件高度差明显大于镜头可用景深,即使使用远心镜头,仍然可能需要分层拍摄或重新设计检测方式。
八、哪些情况不能只靠增加景深解决
- 工件高度差远大于单个镜头的可用景深。
- 既要求高倍率观察微小细节,又要求大范围多高度同时清晰。
- 工件高速运动,无法通过延长曝光补偿亮度。
- 工件表面高反光、透明或存在复杂纹理,边缘本身不稳定。
- 被测平面倾斜角度较大,无法通过普通对焦覆盖。
- 需要同时观察多个相互分离的高度平面。
- 不同高度区域需要完全不同的照明方式。
- 检测任务要求微米级尺寸重复性,景深边缘区域无法提供稳定对比度。
这些项目可能需要多相机、多工位、电动Z轴、分层采集或景深合成,而不是继续缩小光圈。
九、景深与测量精度有什么关系
对于尺寸测量项目,景深不足不仅会让图像看起来模糊,还可能造成边缘提取位置变化。
当工件高度变化后,边缘从清晰状态进入离焦状态,灰度过渡区域会变宽。软件即使仍然能够识别边缘,测量位置也可能发生偏移,导致重复测量结果波动。
因此,尺寸测量系统中的可用景深,不能只通过肉眼判断。更可靠的验证方式是:
- 准备不同高度位置的标准样品。
- 在相同曝光和光源条件下采集图像。
- 记录不同高度下的边缘清晰度。
- 重复测量同一尺寸并记录波动。
- 确认整个高度范围内的测量误差是否满足要求。
即使某个高度位置的图像肉眼仍然可见,也不代表它一定适合精密测量。
十、客户需要提供哪些参数
为了判断景深不足应该调整参数还是更换镜头,建议提供以下信息:
- 被测产品图片和尺寸图纸。
- 产品最高点与最低点的高度差。
- 需要覆盖的横向和纵向视野FOV。
- 当前工作距离WD。
- 相机型号、靶面尺寸、分辨率和像元尺寸。
- 镜头型号、焦距、倍率和光圈范围。
- 当前清晰位置和模糊位置的说明。
- 原始拍摄图片,不要只提供压缩截图。
- 工件是否运动以及运行速度。
- 当前曝光时间、增益和帧率。
- 使用的光源类型和安装角度。
- 检测目标是外观识别、字符读取还是尺寸测量。
- 需要识别的最小缺陷或目标尺寸。
- 允许的安装空间和镜头最大外径。
这些参数越完整,越容易判断问题来自景深、对焦、光源、相机设置还是机械安装。
十一、相关产品和文章
如果还没有确定当前镜头的视野、焦距和工作距离关系,可以先参考:
- FA工业镜头选型指南:靶面、视野、工作距离与检测精度
- 机器视觉镜头焦距怎么选:FOV、工作距离和相机靶面的关系
- 远心镜头怎么选:倍率、视野、工作距离、景深与测量精度
- 工业相机拍不清晰怎么办
- 机器视觉测量精度怎么计算:像素当量、镜头分辨率与实际误差
还可以通过查看POMEAS机器视觉光学与测量产品,或进入机器视觉配件页面了解光学系统配套。
如果已经有实际拍摄图像和镜头参数,可以通过联系POMEAS技术团队,提交视野、工作距离、高度差和检测精度要求,以便进一步判断现有配置是否合适。
十二、常见问题FAQ
光圈越小,机器视觉镜头景深一定越大吗?
一般来说,缩小光圈、增大F值会增加景深,但不能无限缩小。光圈过小会降低亮度,可能需要延长曝光或提高增益,同时衍射也可能影响图像细节。实际应在景深、亮度、分辨率和节拍之间平衡。
远心镜头的景深一定比FA工业镜头大吗?
不一定。远心镜头的核心优势是降低透视误差和工件高度变化引起的倍率变化,不代表景深一定更大。远心镜头景深仍然受到倍率、光圈、工作距离和具体光学设计影响。
为什么连续变倍镜头调到高倍率后更容易模糊?
倍率提高后,景深通常会明显变浅,对焦容差也会减小。低倍率端清晰的工件,在高倍率端可能需要重新对焦,同时重新评估工件高度差是否处于可用景深范围内。
增加工作距离一定能增加景深吗?
不能单独这样判断。在相似条件下,增加物距可能有利于增加景深,但工作距离变化通常会同时影响视野、焦距和倍率。如果为了保持原视野而更换长焦镜头,最终景深不一定增加。
景深不够可以通过软件解决吗?
普通锐化算法不能恢复镜头没有清晰成像出来的真实细节。如果工件允许多次拍摄,可以使用电动调焦、Z轴扫描和景深合成,将不同焦平面的清晰区域合并。但这会增加采集时间、算法复杂度和设备成本,也不适合所有高速在线场景。
怎样确认镜头景深是否真的满足测量要求?
应使用具有明确高度差的标准样品,在整个高度范围内重复采集和测量。除了检查图像是否清晰,还要比较边缘位置、测量结果与重复性波动。只有整个高度范围内的测量误差都满足要求,才能认为实际可用景深达标。
延伸阅读:本文涉及的可测判据与测试步骤,见 POMEAS 技术参考 景深公式与弥散圆 c 的取值(§§8.8 景深)。

邮件订阅
您将收到我们最新的动态资讯


