知识库
工作距离与景深的区别:各自到底决定了什么
一句话结论:工作距离(WD)是镜头必须停在离工件多远的位置——这是机械与几何问题;景深(DOF)是在这个位置装好之后,工件允许有多大高度变化仍然清晰——这是公差问题。两者相互关联,但不是同一个旋钮:WD 决定机器停在哪里,DOF 决定工件被允许多大的起伏。选镜头时只对上其中一项,是"参数都对却装不上机/对不上焦"的最常见原因。
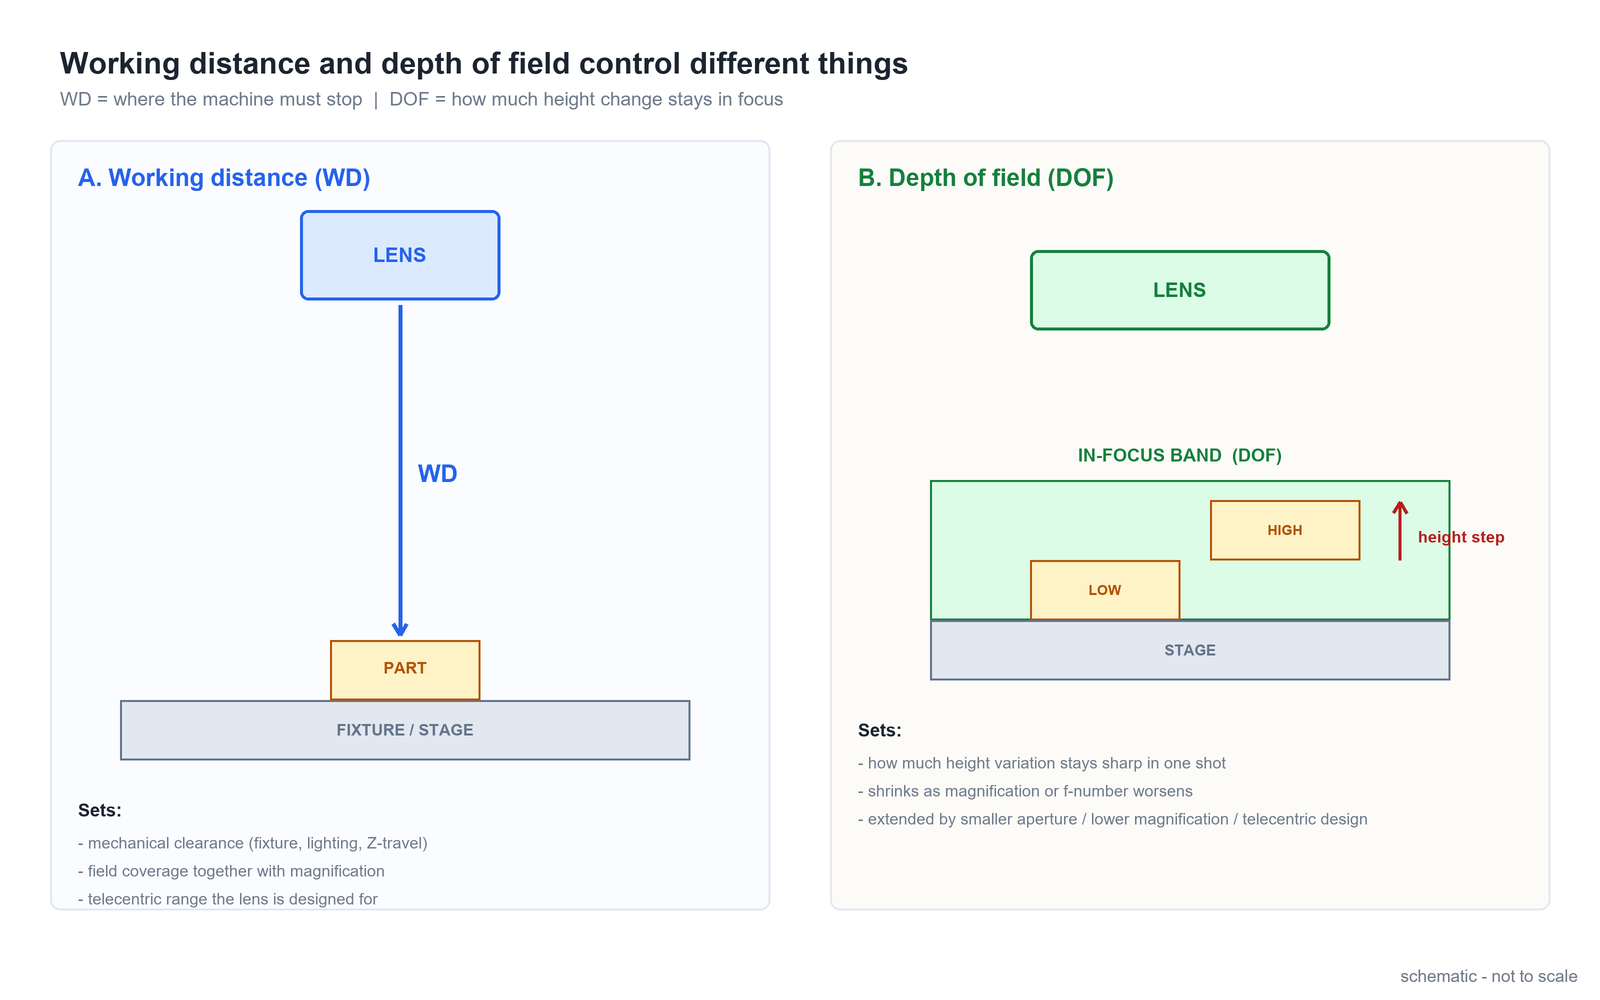
两个不同的问题
WD 回答的是:这个镜头必须装在离工件多远的位置才能正确取景?DOF 回答的是:装好之后,表面高度变化多大才会失焦?第一个是机器的问题,第二个是工件的问题。两个都要用数字回答,选型才算完成。
工作距离到底决定了什么
工作距离从镜头前端(或其基准面)量到物体。在一台真实设备里,它同时被三个方向瓜分:
- 机械空间。夹具、压紧机构、光源支架和 Z 轴行程都装在 WD 里。WD 比累加高度短的镜头,物理上就装不进去。
- 视野覆盖。FOV 与倍率绑定在镜头额定 WD 的设计点上——远离额定 WD 使用,设计倍率、畸变与远心范围都会漂移。
- 照明几何。环形光、同轴准直、平面穹顶各有自己的安装距离,WD 是所有照明选择的共同预算。
景深到底决定了什么
景深是最佳焦点附近仍保持可接受清晰的轴向范围。对给定镜头,它主要由光圈(F 值)、倍率与波长决定——缩小光圈、降低倍率、波长变长都会扩展景深。落到生产上,DOF 要吸收:
- 工件高度公差——加工误差、翘曲、上料不一致。
- 同一画面里不同 Z 高度的多个特征——要求一次拍摄全部判断,而不是重新对焦或 Z 向堆叠。
- 平台平面度与重复精度——光学看不见、但对焦看得见的机械误差。
实用判据:工件高度公差 + 上料误差 + 平台重复精度,三者之和必须小于 DOF——否则无论对焦多仔细,总有一部分工件会失焦。
逐项对比
| 维度 | 工作距离(WD) | 景深(DOF) |
|---|---|---|
| 回答的问题 | 镜头停在哪里? | 工件可以动多少? |
| 由什么决定 | 镜头设计 + 你的机器布局 | 光圈、倍率、波长 |
| 决定了 | 机械空间、额定 FOV、照明安装余量 | 一次拍摄能容纳的高度公差 |
| 典型翻车 | 镜头装不上,或 FOV 偏离设计 | 工件上部清晰、下部发虚(或相反) |
| 如何扩展 | 选长 WD 设计——代价是体积与倍率余量 | 缩小光圈、降倍率、加光、Z 向堆叠 |
| 谁先定 | 机械设计 | 工件与工艺工程师 |
两者如何相互牵制
它们间接交换。倍率固定时,靠缩光圈扩展 DOF 的代价是光——长 WD 下每损失一档光通量都要用更亮的照明或更长曝光补回来,而后者在运动工件上有拖影风险。长工作距离的远心设计能在一段额定的 WD 范围内保持测量几何,这正是机器无法保证紧凑 WD 时优先选它的原因——但任何设计都逃不出 DOF 的光圈与倍率算术。可行顺序是:先按机器定 WD,再按工件定所需 DOF,最后选同时满足两者的镜头家族与光圈——顺序反了就会返工。
一个避开坑的选型顺序
- 先量机器。工件上方的净空、照明层叠、Z 轴行程——由此得出可接受的最小 WD。
- 再量工件。必须同幅清晰的最高与最低特征之间的高度差——由此得出带余量的 DOF 需求。
- 然后选光学。在各候选镜头的额定 WD 上比较,核对可承受光圈下的 DOF,并确认 FOV 仍覆盖工件。
- 机械上验证一次。把焦点对在高度公差中点的工件上,再对公差两端极限的工件各拍一次,确认后再定型。
常见问题
应该先定工作距离还是先定景深?
先定工作距离,因为它受机器约束:WD 若无法让开夹具与照明,镜头根本装不上。然后再用工件高度变化核对景深,DOF 不够就换镜头或调光圈。
工作距离越长,景深是不是自动越大?
不是。倍率给定时,DOF 主要由光圈、倍率与波长决定,与 WD 数值本身没有直接关系。长 WD 镜头的价值在于机器需要让出空间,以及远心设计要在一段 WD 范围内保持几何——但长 WD 本身并不买来对焦深度。
为什么工件上部清晰、下部发虚?
这是高度差超过景深的典型特征:两个表面都成像了,但只有靠近最佳焦点的那个是清晰的。可选的出路有:缩小光圈、降低倍率、换更大 DOF 的镜头、按 Z 分层堆叠,或者节拍允许时在不同表面间重新对焦。
不动镜头,怎么把景深做大?
把光圈缩小一到两档,用更亮的照明或更长曝光补偿——光圈是不动光学就能操作的最强景深杠杆。降低倍率也有帮助,但那会改变视野覆盖,属于选型决策而不是调机动作。需要落实到具体工件,可以把高度公差与机器空间发给我们。
相关产品与阅读
- 机器视觉镜头景深不够怎么办|光圈、倍率、WD 排查——DOF 不足时的完整排查路径。
- 如何提高工业变倍镜头景深|真实案例——真实应用里扩景深改了什么。
- 远心镜头选型指南:倍率、FOV、WD 与测量精度——远心光学的完整选型链。

邮件订阅
您将收到我们最新的动态资讯


