服务
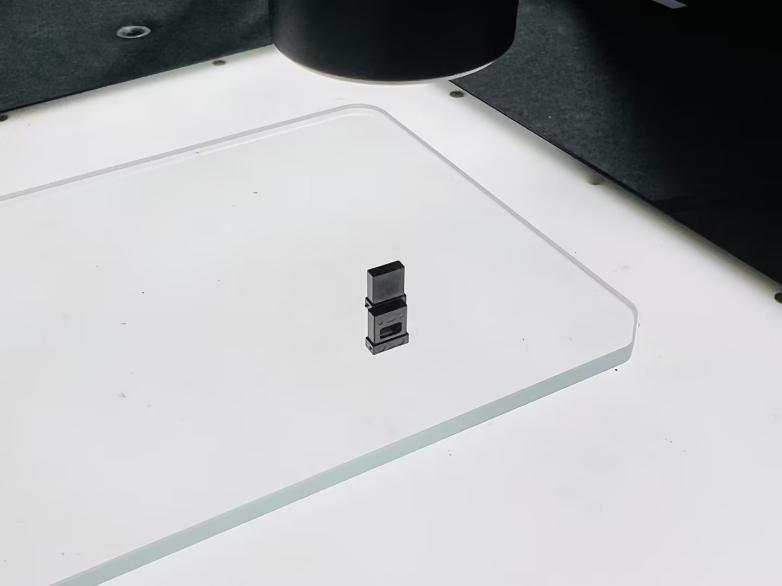
0.025 mm 光纤孔亚微米定位与成像方案 | POMEAS
如何让 0.025 mm 光纤孔边缘锐利成像并把定位重复性做到 1 μm 以内:6500 万像素全局快门相机、无限远校正光学与半角小于 0.1° 的平面平行背光,附项目参数与决策链。
0.025 mm 光纤孔如何成像并实现亚微米级定位?
简要结论:直径 0.025 mm 的孔可以做到边缘锐利成像,并把中心定位重复性稳定做到 1 μm 以内,靠的是三个条件叠加:一台 6500 万像素全局快门工业相机(像元 3.2 μm)、一套适用于复消色差物镜的无限远校正与场校正光学系统,以及半角小于 0.1° 的平面平行背光。本篇应用笔记说明为什么常规照明方案在这个尺度上会失效、所需分辨率如何推算,以及真实项目中实际采用了什么配置。
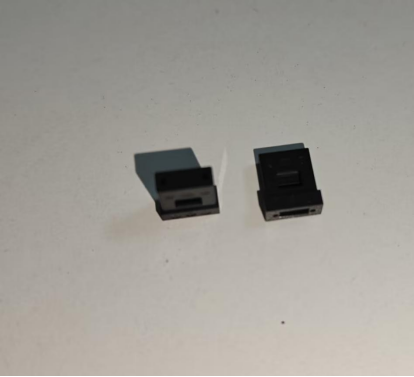
项目关键参数
| 参数 | 数值 | 来源 |
|---|---|---|
| 孔径 | 0.025 mm(25 μm) | 项目记录 |
| 待插入光纤直径 | 0.020 mm(20 μm) | 项目记录 |
| 所需定位精度 | ≤ 1 μm | 项目记录 |
| 传感器分辨率 | 9344 × 7000 px(6500 万像素) | 产品官方资料 |
| 像元尺寸 | 3.2 μm | 产品官方资料 |
| 工作视野 | 7 mm | 项目记录 |
| 物方每像素分辨率(推算) | ≈ 0.75 μm/px | 根据视野自行计算(估算) |
背景:为什么 25 μm 是一个临界工况
终端用户是一家光纤制品制造商;需求由自动装配设备厂商提出,设备需要把 20 μm 的光纤插入 25 μm 的孔中。两者之间的机械余量每侧只有 2.5 μm,因此机器视觉在孔心估计上不允许任何漂移:整个插入过程的定位要求是 ≤ 1 μm。
为什么常规方案会失效
集成商此前的试验未能达到目标重复性,技术上有三个原因:
- 采样分辨率不足。 用大像元、低分辨率相机时,25 μm 孔的边缘只由很少几个像素表示,呈现模糊状态;亚像素边缘提取失去统计意义,重复性远高于 1 μm。
- 照明含有漫射成分。 常规环形光或面光源会在半透明塑料件上产生散射反射与边缘光晕:被测边缘随亮度和位置漂移,计算出的中心逐次波动。
- 安装空间受限。 装配工位要求在近距离下同时保证照明均匀与高对比度,这就排除了体积大或工作距离长的光学组合。
系统配置
| 组件 | 采用的规格 | 来源 |
|---|---|---|
| 工业相机 | 6500 万像素全局快门 CMOS,像元 3.2 μm,9344 × 7000 px,10G Ethernet 传输 | 产品官方资料 |
| 光学 | M58 接口 HD 物镜,无限远校正光学设计,可兼容最大 2" 平场复消色差物镜,内置同轴光路 | 产品官方资料 |
| 照明 | 平面平行背光,平行半角 < 0.1°,有效区域均匀性 > 90% | 产品官方资料 |
决定设计的那个计算
唯一决定传感器能否“看清”这个孔的数字,是投影到物方后的每像素分辨率:
每像素分辨率 = 视野 ÷ 水平像素数 = 7000 μm ÷ 9344 px ≈ 0.75 μm/px(依据所记录视野推算的估算值)。
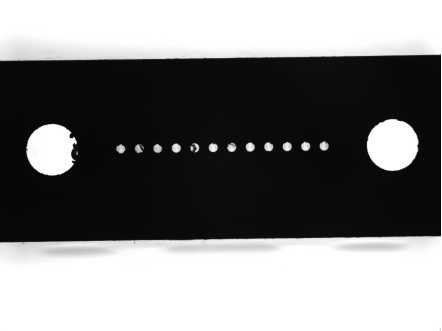
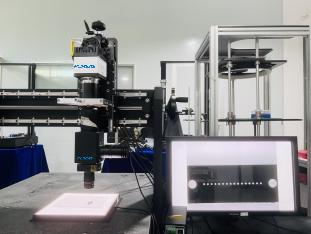
按每像素 0.75 μm 计,25 μm 的直径由 33 个以上像素采样,每侧 2.5 μm 的余量由 3 个以上像素采样:足以支撑亚像素边缘提取。全局快门则消除了插入机构振动带来的“果冻”畸变,使每一张用于计算中心的图像都没有变形。半角 < 0.1° 的平行背光是这套系统收口的一环:由于照明接近准直,孔边缘的灰度过渡又窄又稳定,边缘质心不再随亮度或工件位置变化。
项目结果
按项目记录,该系统稳定地对 0.025 mm 孔成像,边缘锐利、对比度高,并引导插入机构把定位控制在 ≤ 1 μm 的要求之内,消除了常规方案长期存在的良率瓶颈。
面向自家应用的决策链
- 要测的最小特征 → 由此确定视野,并要求关键细节上至少覆盖 3–5 个像素(通行的采样准则)。
- 目标每像素分辨率 → 传感器像元 ÷ 系统倍率;若不满足,就提高分辨率或倍率,而不是缩减视野。
- 边缘类型 → 半透明件或关键边缘用平行背光(半角 < 0.1°);带起伏的不透明表面用同轴光或明场光。
- 取像过程中的运动或振动 → 必须使用全局快门。
- 可用空间 → 在确定光学之前先核对接口与工作距离(本例为 M58,可兼容最大 2" 物镜)。
常见问题
关于本应用最常见的问题解答如下;如需评估你的具体工件,请联系我们的技术团队。
相关产品
- POMEAS 工业镜头 —— 无限远校正光学与精密物镜。
- 机器视觉光源 —— 平面平行背光与面光源。
- 工业相机 —— 高分辨率全局快门传感器。

邮件订阅
您将收到我们最新的动态资讯


