知识库
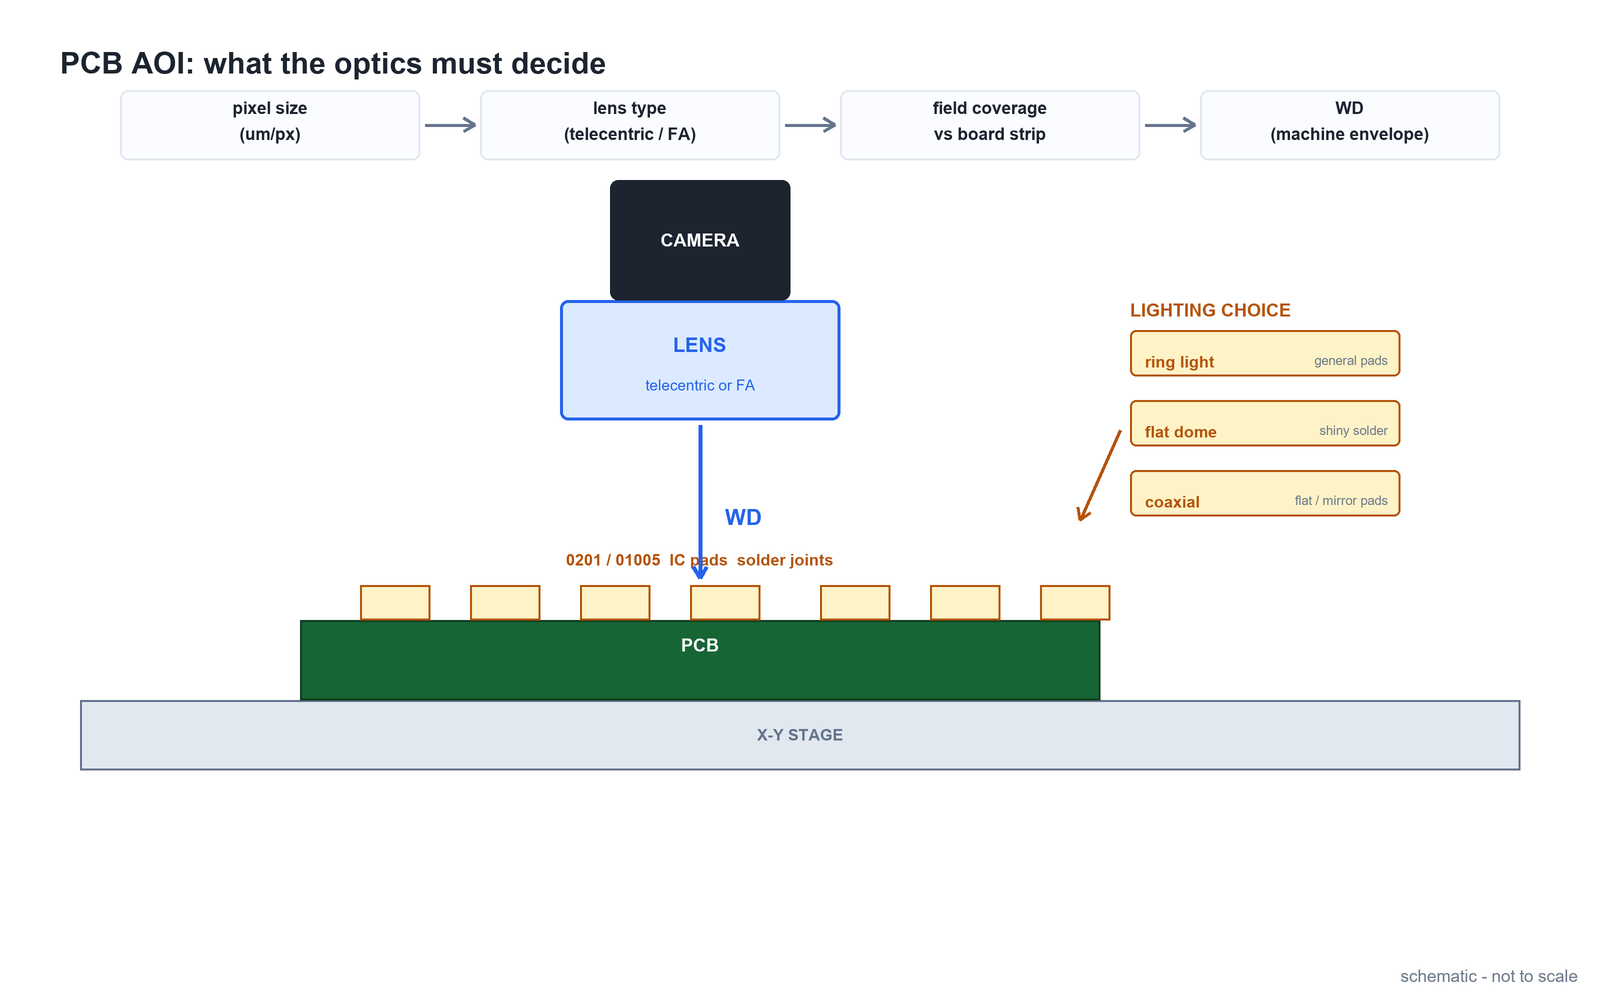
PCB AOI 光学选型:像素当量、镜头类型、工作距离与照明
一句话结论:AOI 站的能力上限,取决于传感器前面的光学。四个决策决定整套光学设计:一个像素要在板面上覆盖多少微米(像素当量)、用什么家族的镜头去匹配板子的高度起伏与精度目标(远心 vs FA)、工作距离如何装进机器空间、用哪种照明几何把焊点与焊盘分开。这四步顺序错了,结果是"图很好看,缺陷照样漏"。
第一步:从最小特征反推像素当量
从必须可靠检出的最小特征出发——对现代板子,通常是 01005 焊盘(0.4 × 0.2 mm)或焊点细缝,而不是器件本体。按常用采样规则,特征在其关键尺寸方向应至少跨 3 个图像点,由此得到物方像素尺寸的上限。实际工程中,细间距 AOI 大致按每像素 20–30 µm 设目标,缺陷清单允许时才放宽。
像素当量(µm/px)= 视野宽(mm)× 1000 ÷ 传感器横向像素数 — 先定传感器,再定它撑得起的视野。
算例:1200 万像素相机、横向 4096 像素,拍摄 100 mm 宽的板条,像素当量 = 100,000 ÷ 4096 ≈ 24 µm/px。01005 焊盘 0.2 mm 的关键尺寸约跨 8 个像素——做检出很从容,做焊点判断也可行。
第二步:按高度起伏选镜头类型
PCB 不是平的。器件、连接器与成形焊点带来毫米级高度差,而光学必须在一幅图里同时判断多个高度上的特征。
- 远心光学在这一高度范围内保持倍率稳定、抑制透视畸变——凡涉及位置判断(焊盘偏移、器件移位、共面性)都靠它。代价是更贵,且视野受镜头口径限制。
- FA 镜头用低成本覆盖大视野——当缺陷清单以"在不在、方向对不对"为主时是务实之选;但倍率随高度漂移,透视会让偏移测量依赖拍摄角度。
- 电动变倍光学适合一台相机服务多个产品族的工位:换配方时切换倍率,不换硬件。AOI 免停机切换倍率的专题单独讲了这条工作流。
选型的本质是对"这个站负责哪类缺陷"表态:位置类缺陷推向远心;覆盖类缺陷容忍 FA;多产品线受益于电动变倍。
第三步:视野覆盖与运动平台
在 20–30 µm/px 下整板单幅成像需要巨大的传感器,所以多数 AOI 架构把板子分成板条、靠精密 X–Y 平台拼接。光学上的推论是:每一条板条图像的像素当量与畸变都必须在边缘保持住,否则拼接后的整板图会漂。到这里,镜头的场曲与远心度不再是彩页装饰,而是拼接精度本身。
第四步:工作距离是机器预算
WD 必须让开输送轨道、顶部照明与板叠厚度变化——同时镜头要在这一距离上保持额定几何。机器无法贴近板面时,长工作距离的远心设计保住测量几何;空间允许时,短 WD 换来更小更便宜的光学包。
照明:光学里没有参数表的那一半
- 环形光——焊盘与丝印的通用解;快、便宜、宽容。
- 平面穹顶——扩散焊点与 IC 体的镜面反射;焊点发白的默认答案。
- 同轴光——沿光轴垂直给光,对付平坦的镜面焊盘;与远心光学天然成对。
焊点是最难的表面:镜面、曲面、还在经历回流各阶段。多数"相机看不清焊点"的抱怨是照明几何问题,不是分辨率问题。
一个端到端的选型算例
- 缺陷清单:01005 有无、极性、焊盘偏移。→ 像素当量目标 ≈ 25 µm/px。
- 传感器:4096 × 3000、像元 3.45 µm(横向 14.1 mm)。→ 板条视野 ≈ 105 × 77 mm,倍率随之而定:14.1 ÷ 105 ≈ 0.135X。
- 高度起伏:连接器高出板面 4 mm。→ DOF 与远心范围须覆盖 ±2 mm,否则高处特征失焦。
- 机器空间:最高板料上方净空 65 mm。→ 额定 WD ≥ 65 mm。
- 照明:平面穹顶管焊点 + 同轴通道管焊盘偏移测量。
这里的每个数字都来自缺陷清单、传感器与机器——没有一个来自镜头彩页。彩页是最后查的,不是先查的。
常见问题
检测 01005 元件需要多大的像素当量?
从 01005 焊盘 0.2 mm 的关键尺寸反推:按"特征至少跨 3 个图像点"的常用规则,物方像素尺寸须小于约 65 µm/px;细间距 AOI 站通常按每像素 20–30 µm 设目标,让焊点判断仍然可行,而不只是有无检出。
AOI 该用远心镜头还是普通 FA 镜头?
当工位要在不同器件高度上做位置测量时,用远心光学——倍率稳定性与畸变控制在那里决定结果。当缺陷清单以大视野下的有无与方向为主、预算固定时,普通 FA 镜头是务实之选。很多产线最终两者混用,各管一台相机。
为什么焊点在图像里发白看不清?
焊点是镜面且带曲率,固定角度的照明被反射到传感器之外,对比度随之丢失。改变照明几何——用平面穹顶扩散反射,或用同轴通道对付平坦焊盘——通常就能找回对比度,这是分辨率替代不了的。
一台相机能单幅覆盖整块 PCB 吗?
只有在像素当量粗到细间距缺陷检不出的情况下才行:在 25 µm/px 下覆盖 300 mm 宽的板子,单方向就需要 12000 像素的传感器,其背后的光学体量也随之膨胀。这就是生产型 AOI 把整板拆成板条、由精密平台拼接的原因——像素当量保持不变,每条畸变也小。
相关产品与阅读
- 机器视觉测量精度怎么计算|像素当量、镜头分辨率与误差——为什么像素当量只是精度的必要条件。
- AOI 电动变倍镜头:不停机切换倍率——多产品族工作流专题。
- 远心镜头和普通工业镜头有什么区别?畸变、倍率稳定性与测量精度对比——镜头类型决策的完整依据。

邮件订阅
您将收到我们最新的动态资讯


