知识库
机器视觉光源怎么选:点光源、环形光、远心平行光与同轴光
快速回答:机器视觉光源选型,核心不是选择“最亮”的光源,而是让需要检测的特征与背景形成稳定、清晰的对比。选型前应先明确检测目标、工件材质、表面反光程度、产品形状、相机视野、工作距离和运动速度,再决定使用点光源、环形光、远心平行光、同轴光或其他照明方式。
我是Tiger。在实际跟客户沟通时,很多项目一开始都在讨论相机像素和镜头焦距,但真正开始拍样后,最终效果经常取决于光源。
相机负责接收图像,镜头负责把工件细节传递到传感器,而光源决定哪些特征能够被看见,以及目标与背景之间能不能形成足够稳定的灰度差。
同一个工件,更换照明方向或光源结构后,划痕可能从几乎看不见变成明显亮线,字符可能从低对比变成清晰黑白,轮廓边缘也可能从模糊过渡变成稳定边界。
因此,这类项目我一般不会只根据产品名称直接推荐光源。更稳妥的做法是先确认客户究竟要看表面、轮廓、尺寸、字符还是微小缺陷,再判断应该使用反射照明还是透射照明。
一、机器视觉光源的核心作用是什么
机器视觉光源的核心作用,是通过控制照射方向、角度、均匀性、颜色和亮度,让需要检测的特征更加突出,同时减少环境光、阴影、眩光和表面纹理带来的干扰。
一个完整的成像过程通常包括:
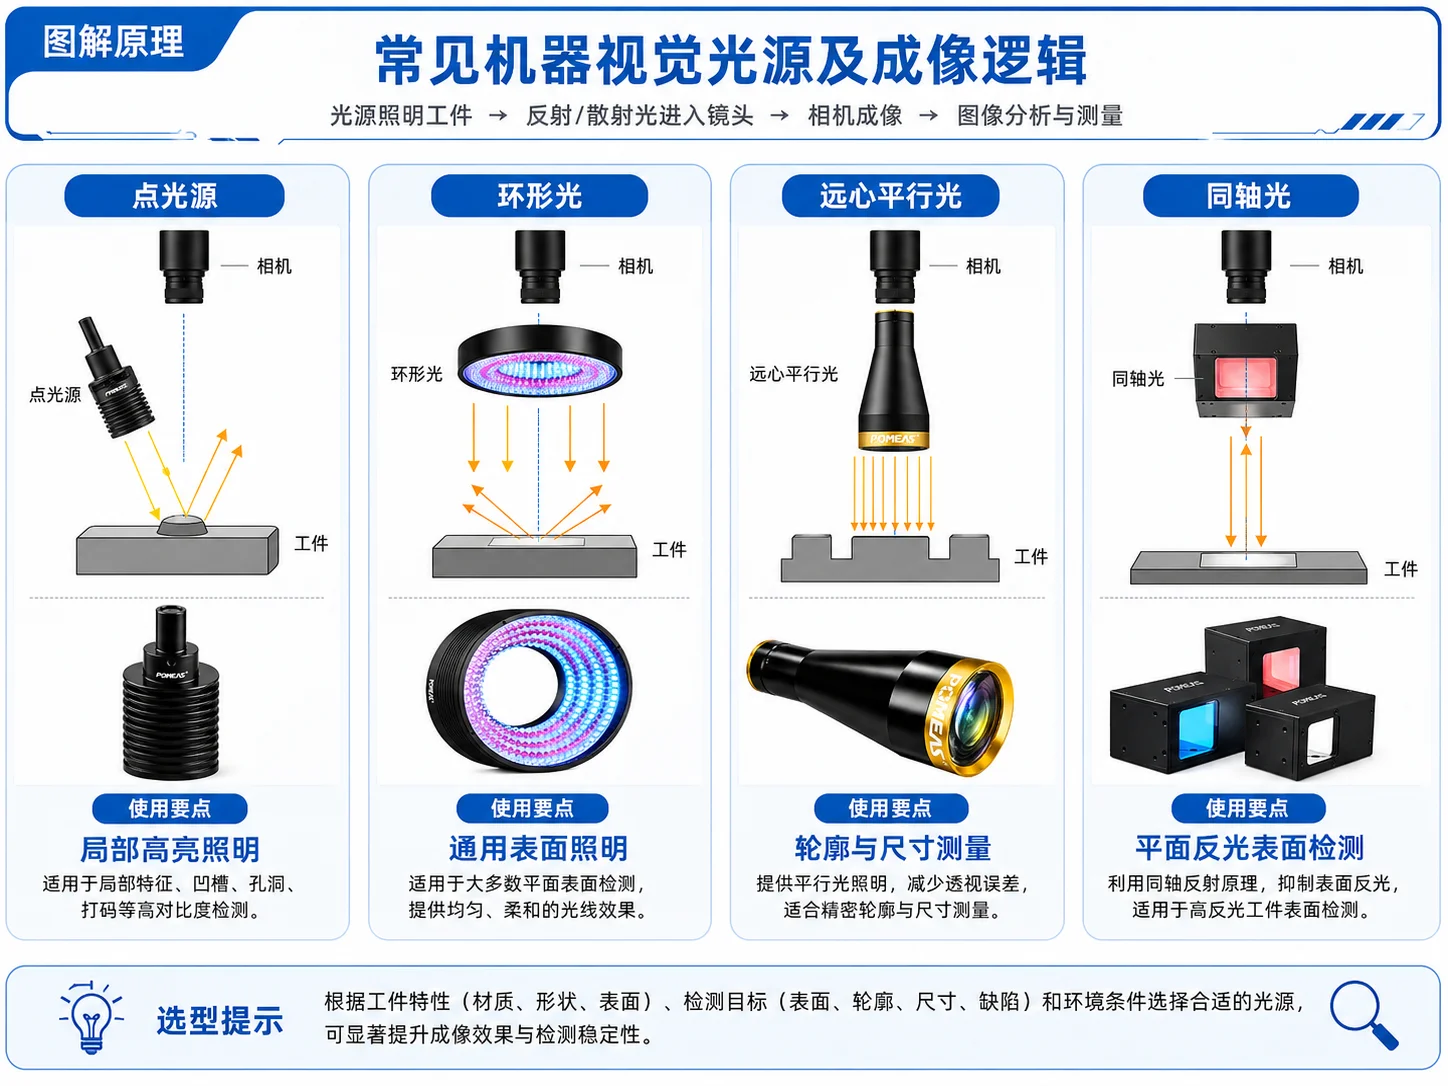
光源照射工件 → 光线被反射、散射或透射 → 镜头接收光线 → 相机形成图像 → 软件进行识别或测量
如果第一步形成的光学对比不稳定,后续即使提高相机像素、增加图像锐化或调整算法阈值,也很难获得长期稳定的检测结果。
| 检测目标 | 希望形成的图像效果 | 常见照明思路 |
|---|---|---|
| 外形轮廓和尺寸 | 背景与工件形成清晰黑白边界 | 优先考虑背光或远心平行光 |
| 平面字符和丝印 | 字符与基材形成明显灰度差 | 环形光、同轴光或特定颜色光源 |
| 划痕、凹坑和毛刺 | 缺陷区域产生高亮或阴影 | 低角度照明、定向点光或环形暗场照明 |
| 平整反光表面 | 正常表面亮度均匀,缺陷形成暗区或亮区 | 优先评估同轴光 |
| 局部小孔或标记 | 小区域形成集中、高对比照明 | 点光源或定向照明 |
| 大面积普通表面 | 整体亮度均匀,减少明显阴影 | 环形光、条形光或漫射照明 |
二、先判断使用反射光还是透射光
光源选型前,首先应区分检测任务是观察工件表面,还是观察工件轮廓。
反射照明
光源和相机位于工件同一侧,光线照射到工件后,经反射或散射进入镜头。
反射照明通常用于:
- 字符和丝印识别。
- 表面划痕、污渍和凹坑检测。
- PCB、芯片和电子元件表面检测。
- 金属、塑料、玻璃等材料的正面观察。
点光源、环形光和同轴光通常属于反射照明方案。
透射照明
光源安装在工件背面,相机和镜头位于工件另一侧,工件遮挡光线后形成轮廓图像。
透射照明通常用于:
- 外径、内径、长度和间距测量。
- 通孔、缺口和边缘检测。
- 齿轮、连接器和精密五金轮廓测量。
- 透明或半透明工件的外形检测。
远心平行光通常作为准直背光使用,可以减少发散光造成的轮廓半影,提高边缘的清晰度和一致性。
三、点光源适合什么检测场景
点光源通常具有较小的发光区域和较强的方向性,可以把光线集中到工件的局部区域。
它的优势不是覆盖范围大,而是能够通过照射角度和距离,突出局部细节、凹凸结构或小范围特征。
适合的检测任务
- 小孔、凹槽和局部结构观察。
- 激光打码、字符和小型标记检测。
- 小面积划痕、崩边和毛刺检测。
- 需要通过阴影判断局部高度变化的项目。
- 显微或小视野检测中的局部补光。
点光源的优势
- 光线集中,单位区域亮度较高。
- 照射方向容易控制。
- 适合突出小区域特征。
- 安装结构相对灵活。
点光源的使用边界
点光源方向性较强,如果照射角度不合适,容易形成明显阴影、局部过曝或镜面反光。
对于较大视野或要求整体亮度均匀的表面检测,单个点光源通常不是最合适的选择。此时可能需要多个点光源组合,或者改用环形光、条形光和漫射光。
实际调试时建议分别改变光源高度、入射角度和方位,观察目标特征是否随着角度变化而变得更加明显。
四、环形光源适合什么检测场景
环形光通常安装在镜头前方,多个LED围绕镜头光轴照射工件,可以从多个方向提供较均匀的正面或斜向照明。
它是机器视觉中应用比较广泛的光源之一,安装方便,适合多数常规表面检测。
适合的检测任务
- 字符、标签和二维码识别。
- PCB、连接器和电子元件检测。
- 金属件、塑料件和陶瓷件表面观察。
- 一般划痕、污渍和外观缺陷检测。
- 定位、装配状态和零件有无判断。
高角度环形光和低角度环形光
环形光并不是只有一种照明效果。
高角度环形光的照射方向更接近镜头光轴,适合字符、颜色和普通平面表面检测。
低角度环形光沿工件表面以较小角度照射,平整区域通常较暗,而划痕、毛刺、压痕和凸起会散射光线进入镜头,因此更容易形成亮缺陷。
环形光的使用边界
对于高反光金属、玻璃或曲面工件,普通环形光可能形成环状亮斑、中心眩光或不规则高亮区域。
这时可以尝试:
- 改变环形光与工件的距离。
- 调整入射角度。
- 降低亮度并重新设置曝光。
- 增加扩散板或交叉偏振片。
- 改用同轴光、穹顶光或其他漫射方案。
五、远心平行光适合什么检测场景
远心平行光通过光学系统将光线准直,使发出的光线尽量保持平行。它通常安装在工件背面,与相机和镜头组成透射照明系统。
与普通背光相比,平行光能够减少发散光造成的半影,使工件边缘更加清晰,特别适合轮廓和尺寸测量。
适合的检测任务
- 外径、内径和长度测量。
- 齿轮、刀具和精密五金轮廓检测。
- 孔径、间距和缺口测量。
- 透明件外轮廓观察。
- 远心镜头尺寸测量系统。
- 需要降低边缘虚影和光晕的背光项目。
远心平行光的优势
- 光线方向一致,轮廓边缘更加清晰。
- 可以减少普通发散背光形成的半影。
- 适合高对比度轮廓成像。
- 与远心镜头配合时,更适合精密尺寸测量。
远心平行光不能替代远心镜头
这是实际选型中容易混淆的一点。
远心平行光能够改善背光方向和边缘质量,但不能单独消除普通镜头的透视误差,也不能保证工件高度变化时成像倍率保持不变。
如果项目需要降低工件高度变化造成的倍率误差,仍然需要评估物方远心镜头或双远心镜头。
远心平行光的使用边界
- 应在光源规定的工作距离范围内使用。
- 有效发光口径应覆盖整个检测视野,并预留定位余量。
- 工件需要安装在光源与镜头之间。
- 主要适合轮廓和透射检测,不适合直接观察正面的划痕、字符和表面纹理。
- 最终测量精度仍需结合镜头、相机、标定和重复性测试验证。
六、同轴光源适合什么检测场景
同轴光通常通过半透半反镜,将光线沿着与相机光轴接近相同的方向照射到工件表面。
对于平整的镜面或高反光表面,正常区域会将光线沿接近原方向反射回镜头,形成较均匀的明亮背景;划痕、凹坑、字符和局部倾斜区域会改变反射方向,从而形成亮暗差异。
适合的检测任务
- 平整金属表面检测。
- PCB焊盘、芯片和晶圆表面观察。
- 玻璃基板和平面镜面材料检测。
- 平面丝印、字符和标记识别。
- 划痕、压痕、凹坑和涂层缺陷检测。
- 印刷质量和包装表面检测。
同轴光的优势
- 照明方向与镜头光轴接近一致。
- 平整表面亮度较均匀。
- 能够减少侧向照明形成的阴影。
- 适合突出平面上的反射率和表面角度差异。
同轴光的使用边界
同轴光对工件表面角度比较敏感。如果工件是明显曲面、倾斜面或高低变化较大的结构,反射光可能无法返回镜头,导致部分区域明显变暗。
对于大面积曲面、高反光弧面和复杂三维产品,穹顶光或多方向漫射光通常更加合适。
另外,同轴光内部的分光镜会损失一部分光能,因此选型时需要预留足够亮度,并结合曝光时间和检测节拍确认。
七、四类机器视觉光源怎么对比
| 光源类型 | 主要照明特点 | 适合检测 | 不太适合 | 选型重点 |
|---|---|---|---|---|
| 点光源 | 光线集中、方向性强、局部亮度高 | 小孔、局部字符、凹槽和小面积缺陷 | 大视野均匀表面检测 | 照射角度、距离、光斑大小和阴影方向 |
| 环形光 | 围绕镜头多方向照明,安装方便 | 通用表面、字符、定位和一般缺陷检测 | 复杂高反光曲面和镜面眩光场景 | 照射角度、内外径、工作距离和均匀性 |
| 远心平行光 | 准直透射照明,轮廓半影较小 | 轮廓、外径、孔径、间距和精密尺寸测量 | 表面纹理、字符和正面划痕检测 | 有效口径、准直效果、工作距离和视野覆盖 |
| 同轴光 | 光线与镜头光轴接近同向,利用镜面反射形成对比 | 平整反光面、焊盘、芯片、玻璃和平面字符 | 明显曲面、倾斜面和高度差较大的工件 | 工件平整度、分光镜口径、亮度和工作距离 |
八、不同检测任务应该怎样选择光源
1. 外形轮廓和尺寸测量
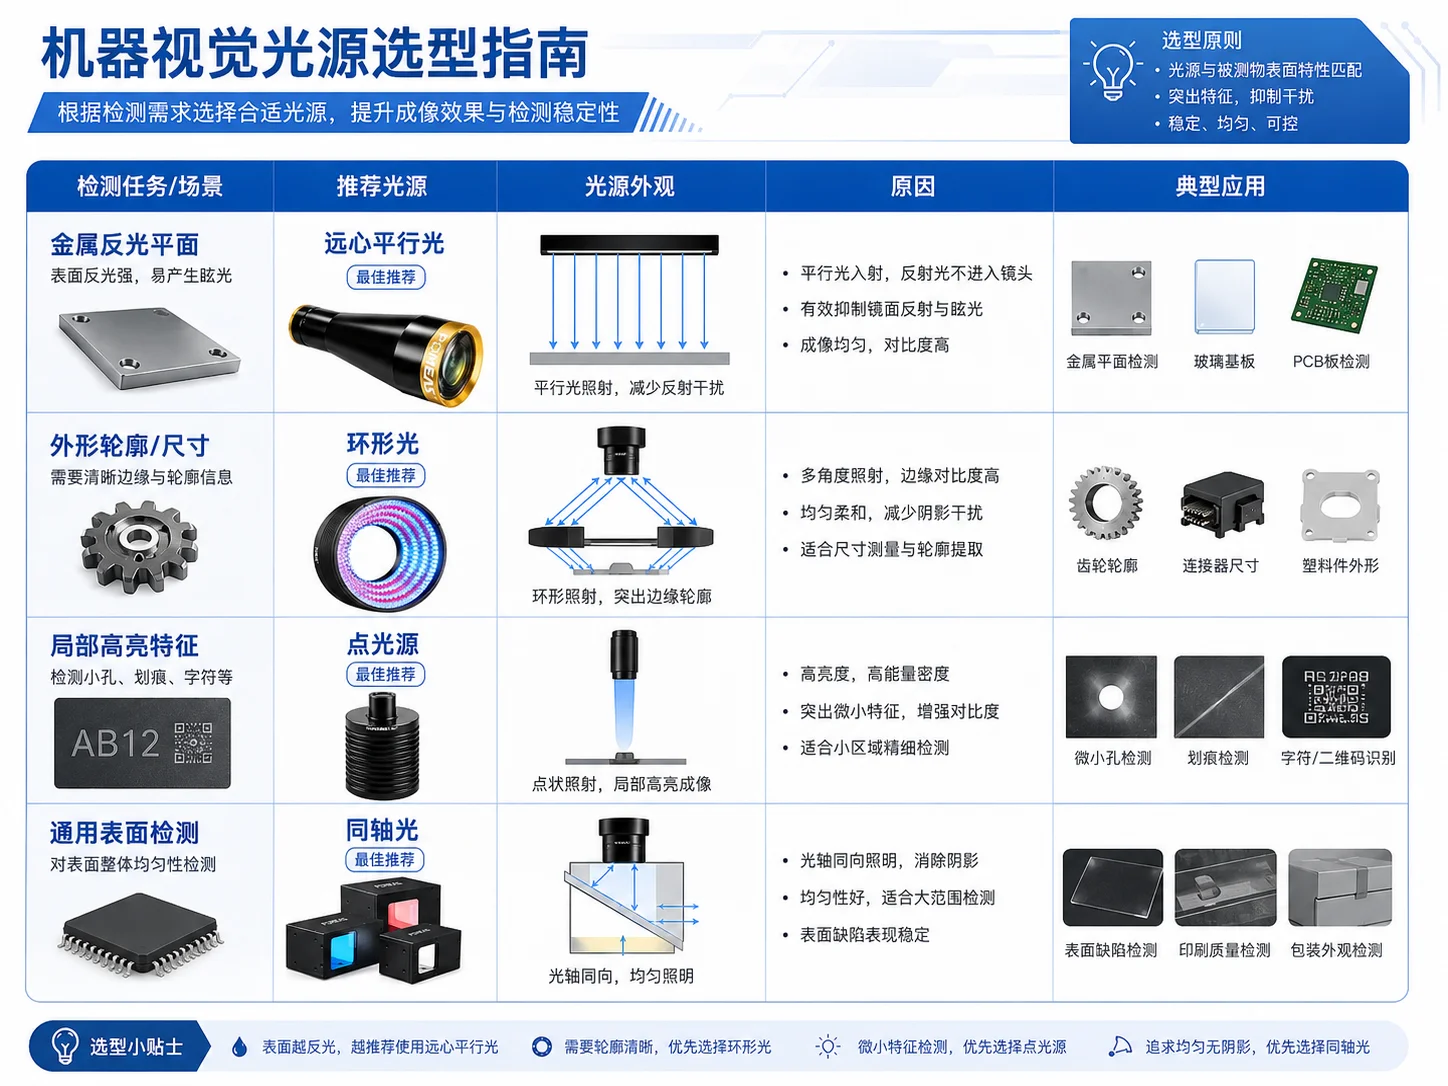
如果主要检测外径、内径、孔位、长度、缺口和轮廓,优先考虑透射背光。
精度要求较高、工件存在一定高度,或者希望减少轮廓半影时,可以进一步评估远心平行光,并与远心镜头配合。
2. 平整反光表面
对于平整金属、PCB焊盘、芯片和玻璃平面,可以优先评估同轴光。
同轴光可以让正常平面形成相对均匀的明场,而划痕、凹坑和局部倾斜区域因反射方向变化形成对比。
3. 普通表面、字符和定位
对于反光程度不高、表面相对平整的普通工件,环形光通常是比较容易开始测试的方案。
但仍需根据产品表面调整环形光的高度、角度和亮度,不能只把光源固定在镜头前方就认为已经完成选型。
4. 小孔、凹槽和局部特征
如果检测区域较小,并且希望通过定向照明突出局部高低差,可以考虑点光源。
点光源可以从特定方向形成高亮或阴影,但需要避免照射角度过大导致目标被遮挡,或者角度不合适造成直接反光。
5. 曲面和复杂高反光产品
点光源、环形光和同轴光不一定能解决所有反光问题。
对于弧形金属件、塑料外壳、包装膜和复杂曲面,可能需要使用穹顶光、条形光、多方向组合光或偏振方案,以获得更加均匀的表面照明。
九、光源选型还需要确认哪些参数
1. 光源尺寸与视野
光源的有效照明区域应覆盖相机视野,并考虑工件定位偏差和安装余量。
如果有效发光区域小于视野,画面边缘可能出现亮度下降,软件也可能因为不同位置的灰度差异产生误判。
2. 工作距离
同一款光源在不同工作距离下,亮度、覆盖范围和照射角度都会发生变化。
尤其是点光源、环形光和同轴光,需要根据镜头工作距离及设备安装空间确定实际安装位置。
3. 光源颜色和波长
白光适合通用观察和彩色相机;红光、蓝光、绿光和红外光则可以利用不同材料的反射与吸收差异,提高目标和背景之间的对比。
光源颜色的选择不能只根据肉眼观感判断,最好使用真实工件进行对比测试。
4. 亮度、曝光和增益
光源亮度应与相机曝光时间、镜头光圈和相机增益一起调整。
光源不足时,单纯提高增益可能增加图像噪声;延长曝光时间则可能导致运动模糊。
对于高速运动工件,更适合提高瞬时光强、缩短曝光时间,并评估频闪控制。
5. 连续照明还是频闪照明
静态或低速项目可以使用连续照明。高速输送带、转盘和飞拍项目,则可能需要频闪控制器与相机硬触发同步。
频闪光源还应确认峰值电流、脉冲宽度、触发延迟、散热条件和允许的工作占空比。
6. 偏振片
对于金属、玻璃、塑料膜和涂层表面的强反光,可以在光源和镜头前增加交叉偏振片,降低部分镜面反射。
但偏振片会损失亮度,需要重新调整光源功率、曝光时间和光圈。
7. 均匀性和稳定性
尺寸测量和灰度分析项目,不仅要看光源是否足够亮,还要看整个视野内的亮度是否均匀,以及长时间运行后是否稳定。
光源温升、LED老化、控制器波动和环境光变化,都可能影响检测结果。
十、机器视觉光源选型的常见错误
- 只追求光源亮度,不考虑照射方向。
- 检测轮廓尺寸,却只使用正面反射照明。
- 检测表面划痕,却把表面照得过于均匀。
- 认为环形光可以解决所有表面检测问题。
- 把远心平行光当成普通正面照明使用。
- 认为同轴光能够消除所有反光。
- 忽略光源尺寸与相机视野的匹配。
- 没有确认工件表面的平面、曲面和高度变化。
- 只在设备停止时测试,没有验证真实运行速度。
- 通过提高相机增益长期补偿光源亮度不足。
- 没有使用原始图像对比不同光源方案。
- 没有考虑环境光、温升和长时间运行稳定性。
十一、机器视觉光源八步选型流程
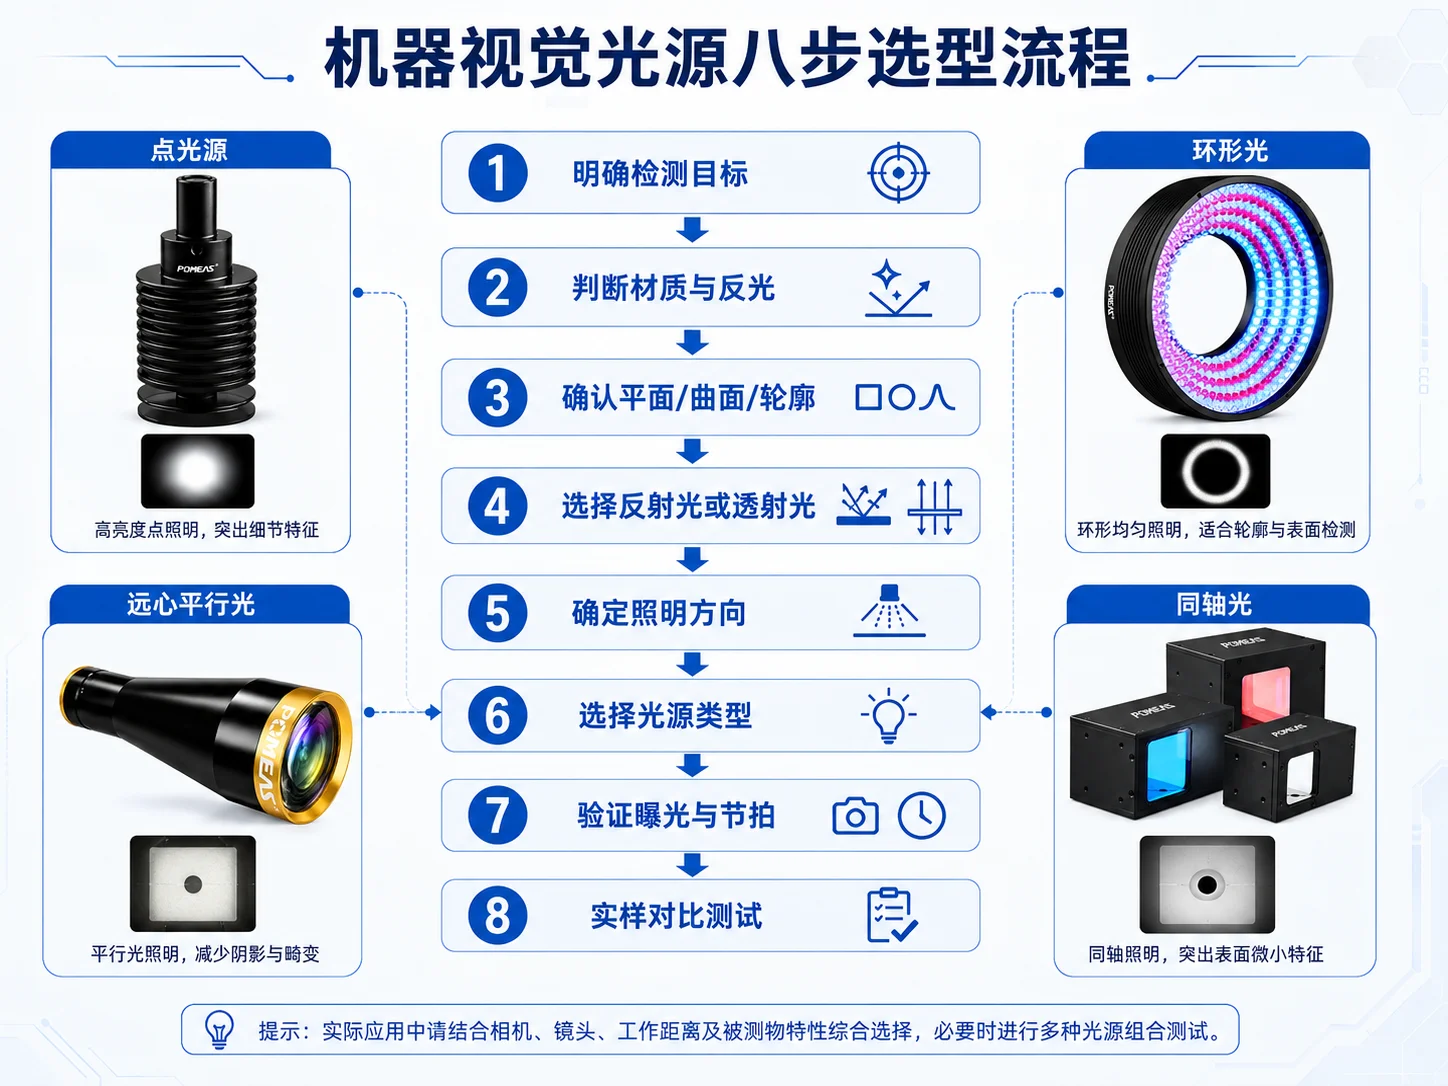
第一步:明确检测目标
先确认需要检测的是表面缺陷、字符、颜色、轮廓、尺寸、孔位还是装配状态。
“看清产品”和“稳定识别某个特征”是两个不同的目标。光源应围绕真正需要识别的特征设计。
第二步:判断材质和反光程度
确认工件是金属、塑料、玻璃、陶瓷、PCB、透明件还是复合材料,同时判断表面是镜面、半反光还是漫反射。
第三步:确认工件形状
判断被测区域是平面、曲面、斜面、凹槽、凸起还是轮廓边缘。
相同材质在不同形状下,反射方向可能完全不同。
第四步:选择反射光或透射光
检测表面特征,通常使用反射照明;检测外形轮廓和尺寸,通常优先使用透射背光。
第五步:确定照明方向
确认需要正面、高角度、低角度、侧向、同轴还是背面照明。
很多时候,改变照射方向比单纯提高亮度更有效。
第六步:选择光源类型
根据前面的判断,选择点光源、环形光、远心平行光、同轴光,或进一步评估条形光、穹顶光、面光源和组合照明。
第七步:验证曝光和检测节拍
在真实生产速度下检查曝光时间、图像亮度、增益、帧率和运动模糊。
高速项目还需要验证频闪触发和相机采集是否同步。
第八步:使用真实样品对比测试
使用良品、缺陷品和边界样品,对比不同光源、角度、颜色和亮度下的原始图像。
最终不应只看图片是否漂亮,而要检查目标特征的灰度差、边缘稳定性、重复检测结果和误判情况。
十二、几个典型判断示例
齿轮外径和齿形轮廓测量
优先考虑远心平行光作为准直背光,使齿轮形成清晰剪影。如果精度要求较高,还应搭配合适倍率的远心镜头,并进行标定和重复性验证。
平整金属表面的激光字符
可以先评估同轴光,让平整金属表面形成相对均匀的亮度,字符区域因反射率或表面结构差异形成对比。
如果反光仍然过强,可以进一步测试交叉偏振片或不同颜色的光源。
小孔和局部打码检测
可以使用点光源从特定方向照射,使孔边、刻字或凹陷产生高亮和阴影。
需要通过多角度试拍,避免光斑过小或直接反射进入镜头。
PCB和电子元件表面检测
普通元件定位可以先测试环形光;如果需要观察平整焊盘、芯片表面或高反光区域,可以进一步评估同轴光。
实际项目中也可能需要环形光和同轴光分时触发,分别呈现不同类型的特征。
十三、哪些项目不能只使用这四类光源解决
- 大面积长条形工件可能更适合条形光。
- 复杂曲面和高反光弧面可能需要穹顶光。
- 透明件内部缺陷可能需要特殊波长或多角度照明。
- 极低角度划痕检测可能需要暗场环形光或线形暗场光。
- 大视野均匀背光可能需要面光源,而不是远心平行光。
- 高速运动检测可能需要专用高亮频闪光源和控制器。
- 同时检测表面与轮廓时,可能需要多组光源分时触发。
机器视觉光源很少存在“一种光源覆盖所有特征”的情况。复杂项目往往需要分别采集不同照明条件下的图像,再由软件完成组合判断。
十四、客户需要提供哪些参数
为了更准确地选择机器视觉光源,建议提供以下信息:
- 被测产品原图和尺寸图纸。
- 需要检测的具体位置。
- 缺陷或特征类型。
- 需要识别的最小缺陷尺寸。
- 工件材质、颜色和反光程度。
- 工件表面是平面、曲面还是凹凸结构。
- 相机型号、分辨率和黑白或彩色类型。
- 镜头型号、焦距或倍率。
- 横向和纵向视野FOV。
- 工作距离WD。
- 工件是否运动及实际运行速度。
- 允许的曝光时间和检测节拍。
- 当前使用的光源类型和安装位置。
- 当前拍摄的原始图像。
- 设备内可用的安装空间。
- 是否需要频闪、偏振或特殊波长。
资料越完整,越容易判断问题来自光源类型、照射方向、亮度、颜色,还是相机和镜头本身。
十五、相关产品和文章
可以继续查看以下内容:
- FA工业镜头选型指南:靶面、视野、工作距离与检测精度
- 机器视觉镜头焦距怎么选:FOV、工作距离和相机靶面的关系
- 工业相机拍不清晰怎么办
- 机器视觉测量精度怎么计算:像素当量、镜头分辨率与实际误差
- 机器视觉镜头景深不够怎么办:光圈、焦距、倍率与工作距离
- 工业相机靶面与镜头怎么匹配:像圈、接口、暗角与分辨率
- 查看POMEAS机器视觉光源与系统配件
- 查看POMEAS机器视觉光学与测量产品
如果已经有工件样品、当前拍摄图片和检测要求,可以通过联系POMEAS技术团队,提交材质、FOV、WD、检测特征和运行速度,进一步评估合适的照明方式。
十六、常见问题FAQ
机器视觉光源是不是越亮越好?
不是。光源过亮可能造成局部过曝、眩光和细节丢失。光源选型更重要的是照射方向、均匀性和目标特征对比度。亮度应与光圈、曝光时间和相机增益一起调整。
环形光和同轴光应该怎么选?
环形光适合多数普通表面、字符和定位检测,安装和调整相对灵活。同轴光更适合平整、高反光表面,通过同轴方向的镜面反射形成均匀明场。明显曲面或倾斜面通常不适合只使用同轴光。
远心平行光可以代替远心镜头吗?
不能。远心平行光主要用于提供准直背光、改善轮廓边缘和减少半影。降低透视误差和工件高度变化造成的倍率变化,仍然需要依靠远心镜头及完整的标定和测量系统。
为什么静止拍摄清晰,设备运行后却模糊?
常见原因是曝光时间过长、工件运动速度过快或设备振动。可以提高光源瞬时亮度、缩短曝光时间,并检查频闪触发和相机采集是否同步。
白光、红光和蓝光应该怎么选?
白光适合通用观察和彩色成像。红光、蓝光等单色光可以利用材料的反射和吸收差异增强对比,同时也便于搭配对应滤光片减少环境光干扰。最终应通过真实样品对比确认。
一套机器视觉系统可以同时使用多种光源吗?
可以。复杂项目经常通过环形光、同轴光、背光或其他光源分时触发,分别采集表面、字符和轮廓图像。需要同步确认相机触发、控制器时序、曝光时间和软件处理节拍。
怎样确认光源选型是否真正合适?
应使用良品、缺陷品和边界样品,在真实工作距离、相机参数和生产速度下测试。除了观察图像是否清晰,还要比较目标与背景灰度差、不同位置的均匀性、重复检测结果和长时间运行稳定性。
延伸阅读:本文涉及的可测判据与测试步骤,见 POMEAS 技术参考 光源条件对分辨率、景深与测量结果的影响(§§8.15)。

邮件订阅
您将收到我们最新的动态资讯


