机器视觉知识库:镜头选型与应用指南
知识库
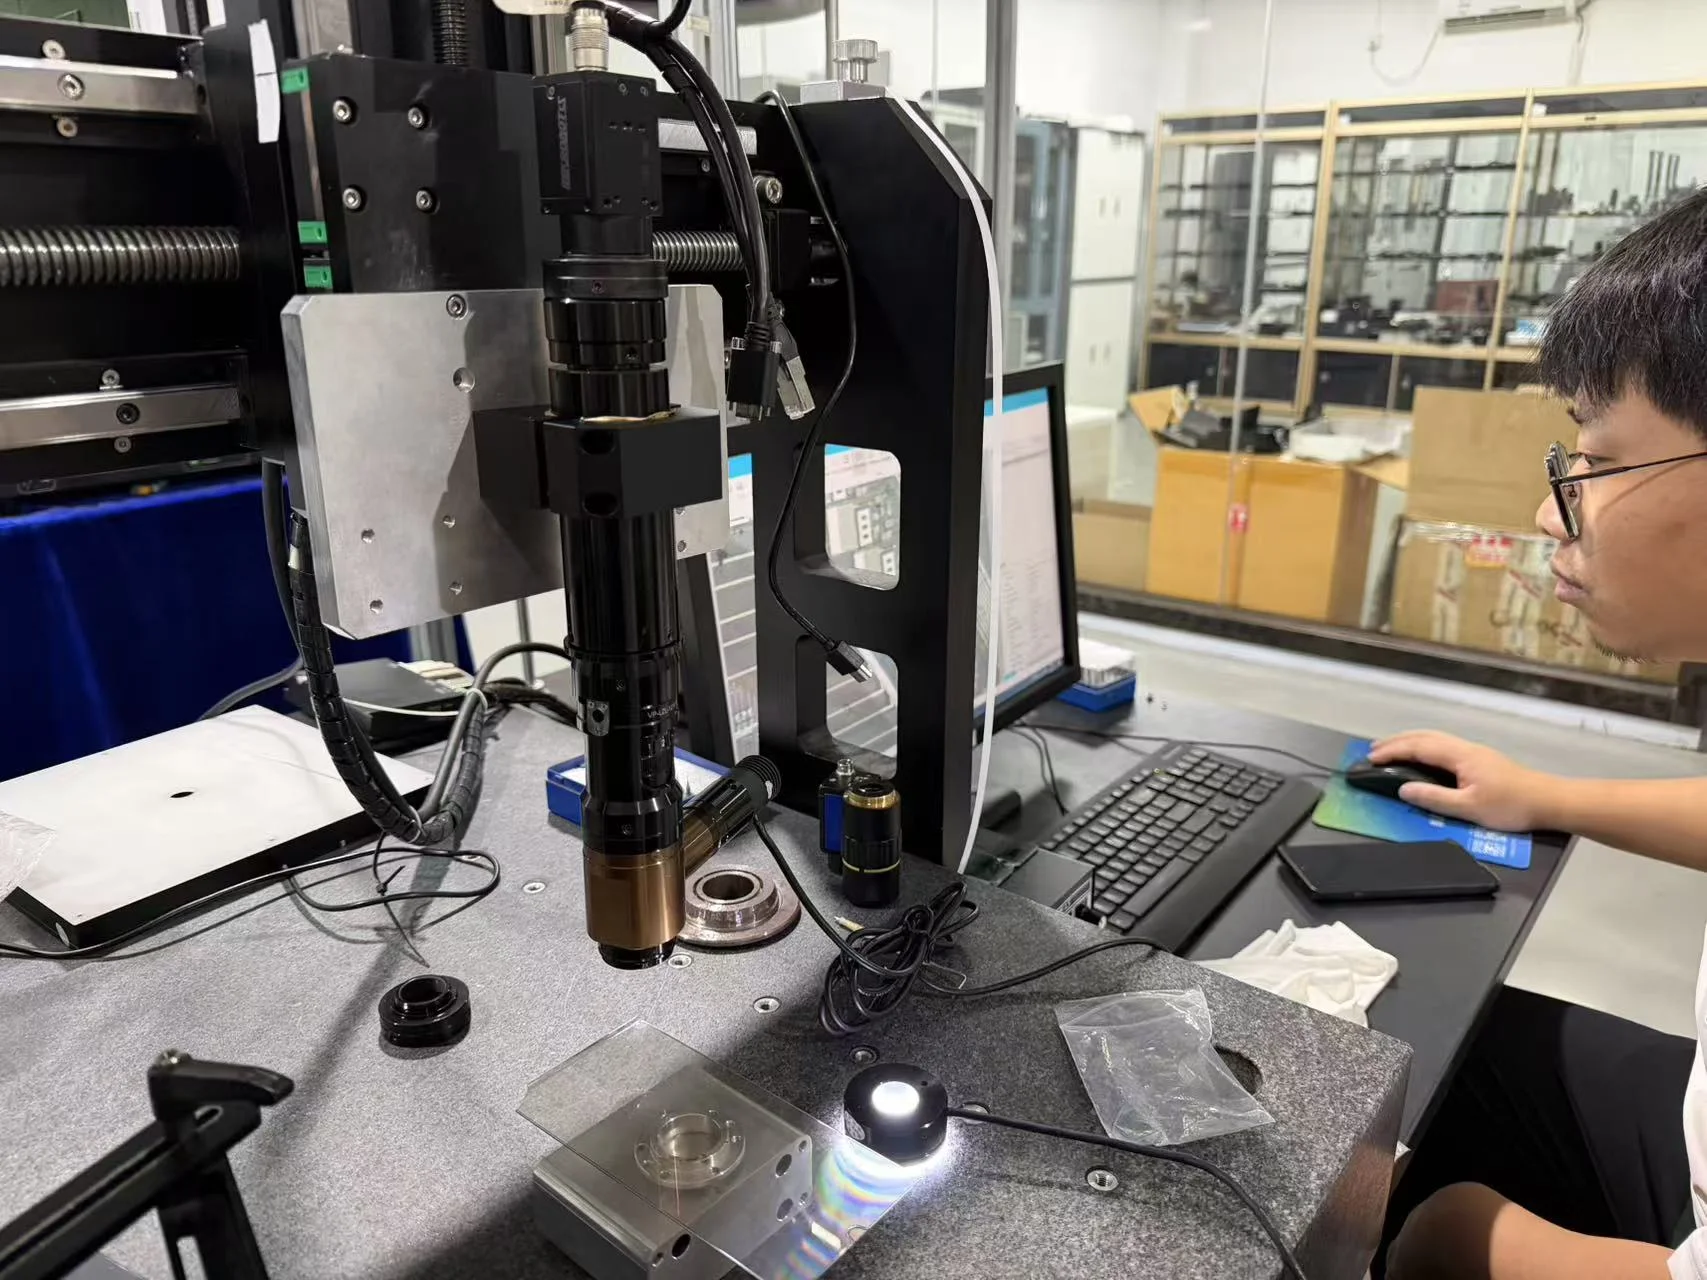
显微系统配什么相机:全局快门、帧率与靶面怎么定
显微系统的相机要同时满足分辨率、快门方式和接口三项要求。说明全局快门与卷帘快门的差别、帧率怎么按节拍算、靶面与显微镜管如何匹配,以及 1200 万像素千兆网相机在显微系统中的位置。并说明现场布线与触发同步在设计阶段要提前确认的项目。并给出落地执行的检查要点。
多孔物镜切换器的重复定位精度怎么验收
电动物镜切换器让一台设备在多档物镜间自动切换,关键指标是重复定位精度。说明 4 孔与 5 孔方案的差别、亚微米级重复定位意味着什么、验收时怎么测,以及影响重复定位的三个因素。并说明为什么重复定位比切换速度更值得优先关注。并给出落地执行的检查要点。
激光对焦工作范围 ±7000 到 ±250μm 怎么理解
激光对焦工作范围随倍率变化:低倍量程大、高倍量程小。说明 ±7000μm 到 ±250μm 这组数值与倍率的对应关系、量程不够时会发生什么,以及按样品高度起伏选择倍率与量程的三条判断。并给出量程不足的现场判别方法与向设备方确认量程的沟通要点。
激光自动对焦显微系统适合什么:2X–50X 与共轴激光对焦
激光自动对焦显微系统把共轴激光对焦传感器、电动物镜切换器、显微镜管模块、APO 物镜、同轴光源与工业相机整合在一起。说明它在 2X–50X 倍率区间解决什么问题、模块化组合能带来哪些配置自由度,以及它与普通电动变倍显微镜的分工。并给出落地执行的检查要点。
电动变倍显微镜能做图像测量吗:测量软件与报告输出
电动变倍显微镜能做图像测量,但能测什么、能准到什么程度有明确边界。说明配套测量软件能完成哪些量测、报告输出包含什么,以及与影像测量仪、闪测仪在批量二维尺寸检测上的分工。附报告要素清单与和影像测量仪的分工建议。文末附落地建议与常见误判说明。
1920×1200 与 HDMI、USB 3.0、LAN:显微输出接口怎么选
显微系统的输出接口决定它能不能接显示屏、接电脑还是接产线。说明 1920×1200 相机与 HDMI、USB 3.0、LAN 三种接口各自的适用场景、带宽与距离的取舍,以及要接入自动化系统时必须确认的 SDK 事项。附集成前必须确认的 SDK 四项与扩展预留建议。
变倍后为什么不用重新标定:电动变倍的量值保持
手动显微镜换倍率后像素当量改变,通常要重新标定;电动变倍系统的设计目标是变倍后无需反复标定即可继续测量。说明像素当量随倍率变化的原因、系统如何保持量值,以及日常仍必须做的校准动作。附影响量值稳定性的三个因素与日常校准动作。
自动对焦怎么工作:图像对比度对焦与激光对焦的差别
显微镜的自动对焦有图像对比度判断和激光测距两条路线,适用表面完全不同。说明两种方法各自的工作方式、在弱纹理、高反光和运动表面上的表现差别,以及按样品表面特征选择的三条判断线。附弱纹理、高反光与在线场景的处置建议。文末附落地建议与常见误判说明。
0.28X–19.2X 变倍范围怎么用:一台覆盖大视野到细节
变倍范围的意义不是「倍数越大越好」,而是低倍端能不能一次看全、高倍端能不能看清细节。说明 0.28X–19.2X 两端分别解决什么问题、换档时视野与细节怎么变化,以及按工件尺寸选倍率区间的三条判断。附两端校验方法与余量建议。

邮件订阅
您将收到我们最新的动态资讯


