知识库
FOV 计算器:由传感器与倍率算视野与像素当量
一句话结论:机器视觉系统的视野(FOV)由三个你本来就有的数字决定——传感器尺寸、光学倍率与相机分辨率。在下方输入即可得到 FOV 与物方像素当量;如果只知道工作距离与焦距,先用模式二估算倍率。计算器做的只是两次除法——公式都列在下面,任何结果都可以手算复核。
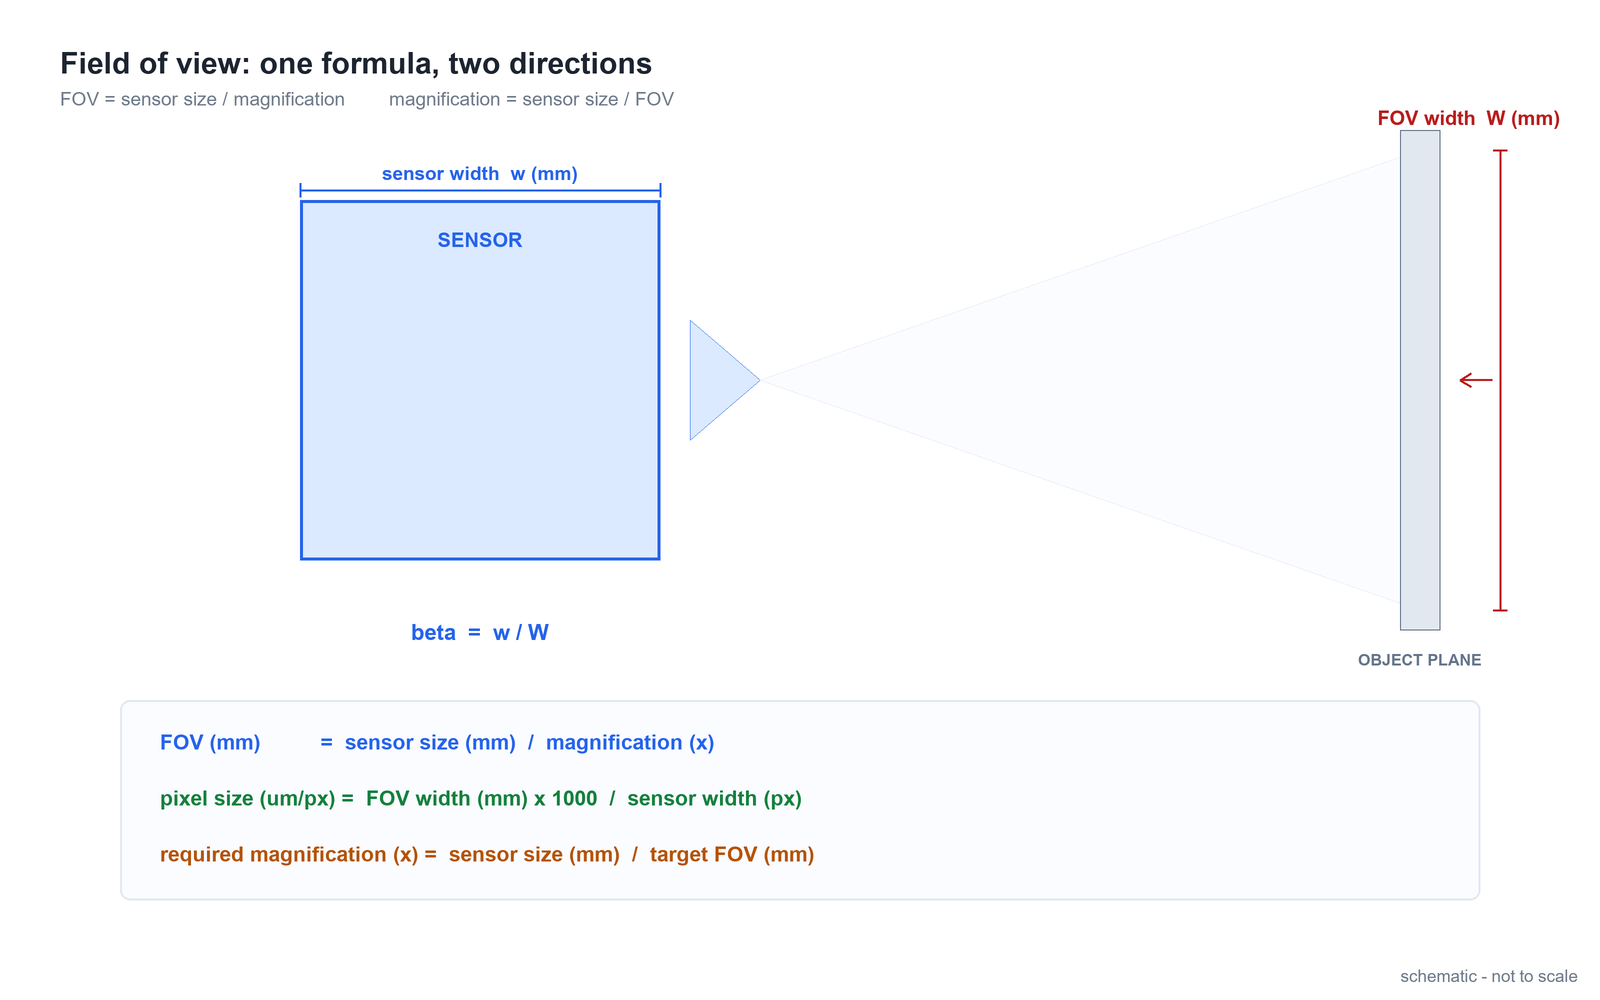
视野与像素当量计算器
计算器背后的三条公式
FOV(mm)= 传感器尺寸(mm)÷ 倍率(x)
像素当量(µm/px)= FOV 宽(mm)× 1000 ÷ 横向像素数
所需倍率(x)= 传感器尺寸(mm)÷ 目标 FOV(mm)
第三条是第一条的反向使用:多数选型其实从目标 FOV 出发,先推倍率,再去找镜头。
传感器规格速查
手头没有传感器尺寸?按光学规格对照典型有效面积(4:3,近似值——以传感器数据表为准):
| 光学规格 | 典型有效面积(mm) |
|---|---|
| 1/3 吋 | 4.8 × 3.6 |
| 1/2.3 吋 | 6.17 × 4.55 |
| 1/1.8 吋 | 7.2 × 5.4 |
| 2/3 吋 | 8.8 × 6.6 |
| 1 吋 | 12.8 × 9.6 |
| 1.1 吋 | 13.8 × 9.2 |
算例
- 1X 远心 + 2/3 吋传感器 + 500 万像素相机:FOV = 8.8 × 6.6 mm;像素当量 = 8800 µm ÷ 2448 px ≈ 3.6 µm/px——精密测量的经典起点。
- 0.135X 板条成像 + 同一传感器:FOV = 8.8 ÷ 0.135 ≈ 65 × 49 mm;像素当量 = 65,200 µm ÷ 2448 px ≈ 26.6 µm/px——板条成像区间。
- FA 镜头 f = 50 mm、WD = 250 mm:倍率 ≈ f ÷ (WD − f) = 50 ÷ 200 = 0.25X;配 2/3 吋传感器得 FOV ≈ 35 × 26 mm。先按估算对待,最终以镜头数据表为准。
估算在哪里失效
- 额定工作点。公式假设镜头工作在额定倍率与额定 WD;变倍镜头停在档位之间、或偏离设计点对焦,实际 FOV 会漂移。
- 边缘畸变。名义 FOV 是几何值;靠近视场边缘时,即使覆盖够,位置也会被畸变弯折。
- 主面偏移。模式二用的是薄透镜估算;真实镜头有结构长度,有效 WD 与法兰到物体的距离并不相等。
最便宜也最有说服力的验证:在实际工位上对一把尺拍照,从图里读出真实 FOV——一张图就能核验上面所有数字。
常见问题
怎么由倍率计算视野?
用传感器尺寸除以光学倍率:FOV 宽 = 传感器宽 ÷ 倍率,高度同理。8.8 mm 宽的传感器在 1X 下拍摄 8.8 mm 宽的视野;在 2X 下视野减半为 4.4 mm。
物方像素尺寸怎么算?
用横向分辨率除视野宽度,注意单位换算:像素当量(µm)= FOV 宽(mm)× 1000 ÷ 横向像素数。这一个数字决定了你的系统看得见什么、看不见什么。
只知道工作距离和焦距怎么办?
先用薄透镜关系估算倍率:倍率 ≈ 焦距 ÷(工作距离 − 焦距),再把倍率代入上面的 FOV 公式。这是忽略镜头结构的近似,最终数值请与镜头数据表核对。
为什么变倍镜头的视野会随档位变化?
因为传感器固定时 FOV 与倍率成反比:同一个传感器在 2X 下看 4.4 mm 宽,在 50X 下只看约 0.18 mm——整个范围差 25 倍。所以变倍工位上换配方就是换 FOV,2X–50X 的视野计算详解把整段范围都列了表。
相关产品与阅读
- 远心镜头倍率、靶面、视野与工作距离计算方法(0.3X–2.0X 公式表)——远心光学的同一套算术。
- 机器视觉测量精度怎么计算|像素当量、镜头分辨率与误差——像素当量之后的精度链。
- 工业镜头——按 FOV 与倍率给出额定参数的变倍、FA 与远心光学。
- 机器视觉配件——决定公式中传感器一侧的相机与物镜。

邮件订阅
您将收到我们最新的动态资讯


