机器视觉知识库:镜头选型与应用指南
知识库
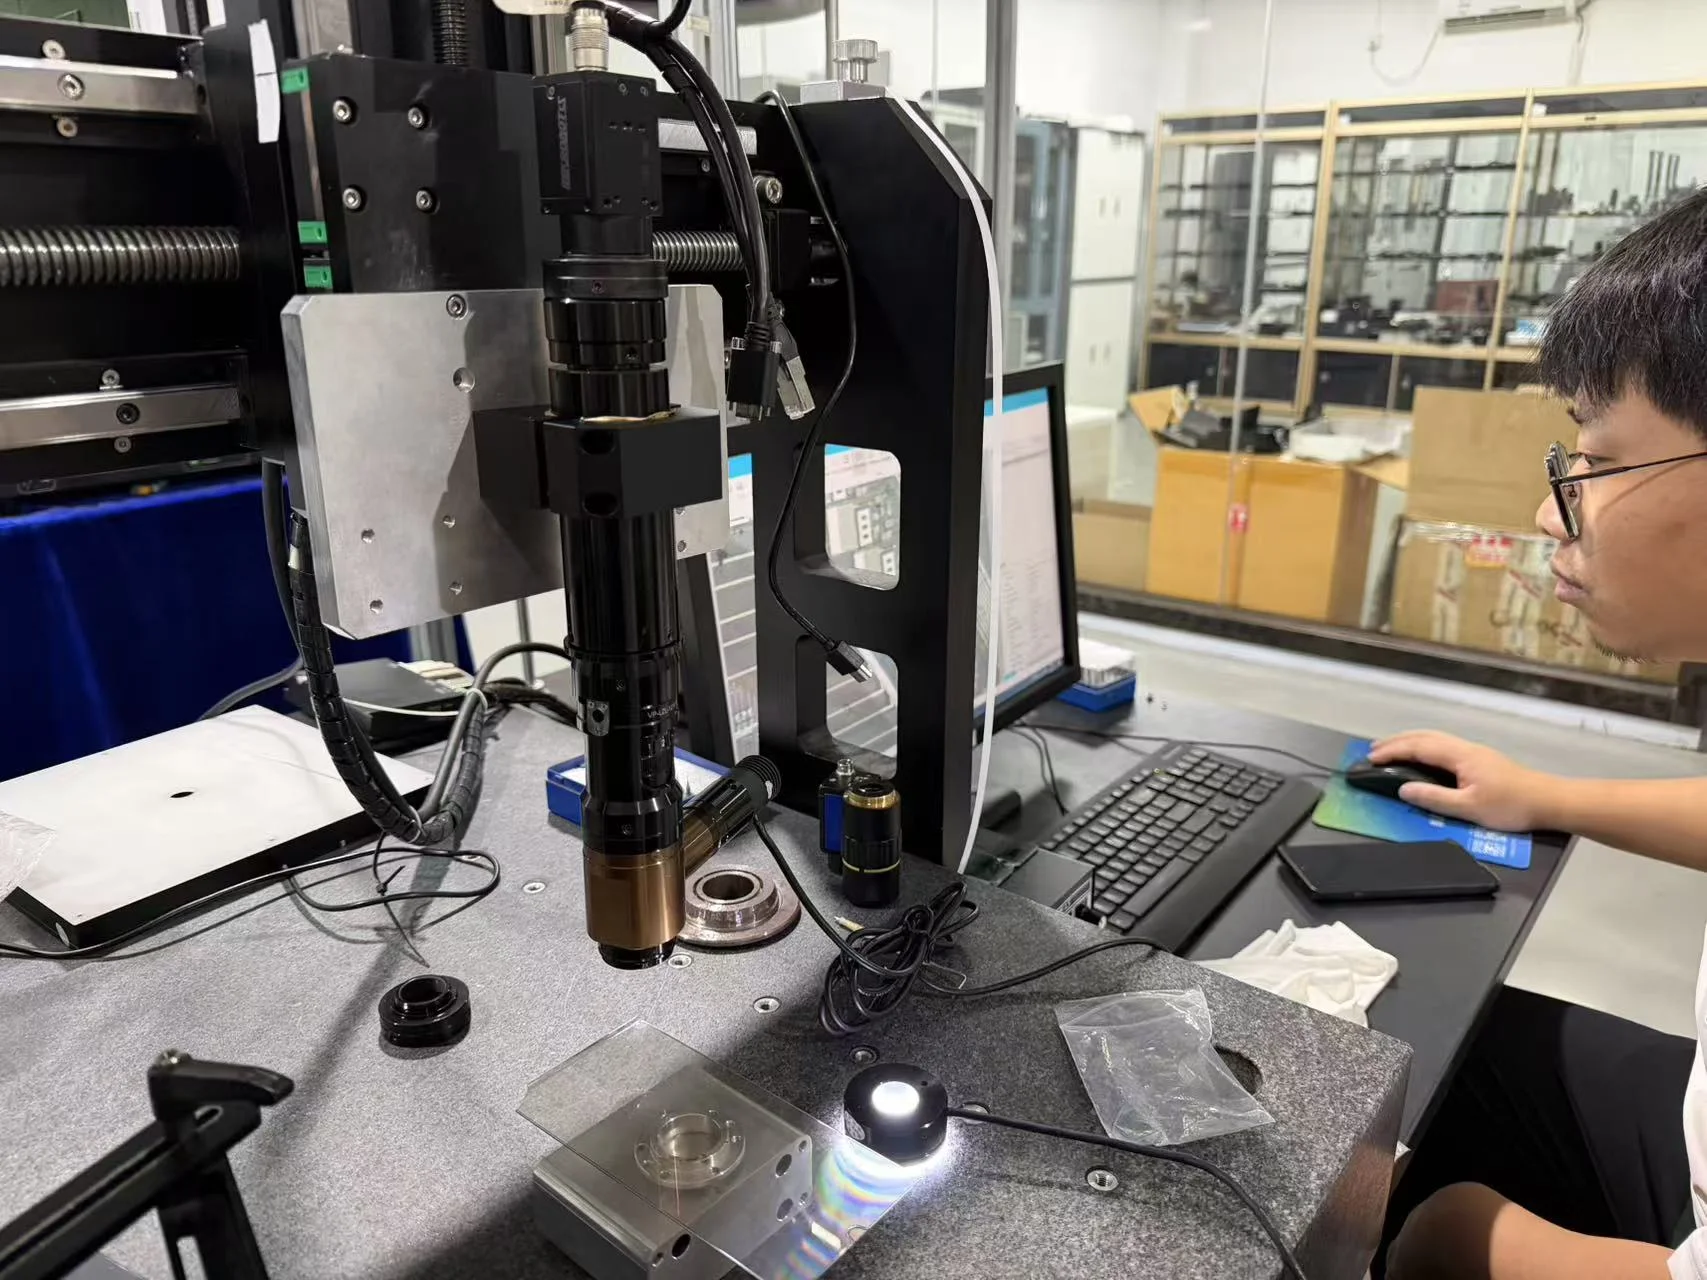
影像测量仪的照明方式与边缘提取:为什么打光决定边界
影像仪的边界是打光打出来的,不是算法算出来的。说明背光、同轴光、环形光与平行远心冷光源各自的适用特征,以及边缘阈值怎么设才不会随光照漂移。覆盖背光、同轴光、环形光与平行远心冷光源各自的适用特征,以及多分区光源在复杂轮廓上的实际价值。边缘阈值怎么设才不会随光照漂移也一并说明。
影像测量仪精度怎么界定:重复精度、示值误差与像素当量
影像仪的精度不是一个数字,而是像素当量、重复精度、示值误差三层叠加的结果。说明每层由什么决定、怎么从实测规格里读出来,以及验收时该怎么约定才不会产生分歧。文中说明像素当量、重复精度、示值误差三层分别由什么决定,以及各自能从实测规格的哪些字段里读出来。还给出验收条款的写法建议。
影像测量仪与三坐标测量机怎么选:接触与非接触的取舍
三坐标用测头接触取点,影像仪用图像取点。差别不只是精度数字,还有效率、工件限制、环境要求和编程门槛。给出按工件特征与节拍判断该上哪一类设备的依据。文中按工件特征、检测节拍、精度量级、环境要求和人员门槛逐项对照。也说明什么情况下两类设备应当同时配置而不是二选一。
什么是影像测量仪:成像、照明、运动与软件四部分是怎么配合的
影像测量仪用相机拍下工件轮廓,再由软件找边缘、算尺寸。拆开看是成像、照明、运动、软件四部分。说明每一部分负责什么、为什么缺一不可,以及一次完整测量是怎么跑完的。文中给出四部分各自的判断依据,以及哪些工件其实不适合用影像方式测量。选型前要准备的工件信息也一并列出。
标定失效怎么排查:从现象倒查原因的五步
标定失效有明显的现象规律。给出从现象倒查原因的五步排查法:确认偏差形态、区分整体与局部、核对变更记录、隔离硬件因素、复标对比,并说明每步的判定要点。并说明每一步的判定要点,以及复标后仍然异常时该回到哪一步。并说明每一步的判定要点,以及复标后仍然异常时该回到哪一步。
2D 标定和 3D 标定有什么不同:平面测量与形貌测量
2D 标定解决平面内的尺寸换算,3D 标定还要建立高度与形貌的对应关系。说明两者在标定对象、数据需求与验证方式上的差别,以及选错时会出现什么问题。并说明为什么只验证平面尺寸是 3D 系统最常见的验收漏洞。并说明为什么只验证平面尺寸是 3D 系统最常见的验收漏洞。
标定误差从哪来:标定板、对焦、照明与算法四个来源
标定做出来有偏差,通常是四个来源叠加的结果。逐个说明标定板精度、对焦状态、照明条件与算法参数如何传导到标定结果,以及排查时的优先顺序。并给出从外到内的排查优先顺序,避免一上来就从算法查起而浪费时间。并给出从外到内的排查优先顺序,避免一上来就从算法查起而浪费时间。
多相机联合标定:拼接测量与统一坐标系怎么做
多台相机一起工作时,单台标定合格不等于整体合格。说明统一坐标系要怎么建立、拼接处误差为什么容易累积、标定顺序怎么安排,以及验收时重点看哪里。并说明为什么能一次拍全的方案通常优于多次拼接,以及验收时重点看哪里。并说明为什么能一次拍全的方案通常优于多次拼接,以及验收时重点看哪里。
量值溯源怎么做:标准件、检定与测量不确定度
量值溯源回答的是「你测出来的尺寸凭什么可信」。说明标准件与检定的作用、不确定度该怎么理解、建立溯源链要准备什么,以及没有溯源时测量结果处于什么地位。并说明没有溯源时测量结果处于什么地位,便于在方案阶段判断是否预留标准件预算。并说明没有溯源时测量结果处于什么地位,便于在方案阶段判断是否预留标准件预算。

邮件订阅
您将收到我们最新的动态资讯


