База знаний
Зум-объектив 12.5X для инспекции оптических дисков энкодеров
Инкрементальный энкодер на 512 P/R содержит две дорожки по 512 линий каждая плюс окно нулевой отметки, и одна отсутствующая или замкнутая линия превращается в пропущенный импульс или фазовую ошибку на выходе. Эта заметка описывает лабораторную инспекцию диска на металлической подложке с помощью зум-объектива POMEAS 12.5X с непрерывным изменением увеличения, исправляет цифру поля зрения, которая не выдерживает столкновения с реальной камерой, и разделяет то, что изображения доказывают, и то, чего они не доказывают.
Обзор проекта
Изделием является оптический диск энкодера на металлической подложке с маркировкой 512 P/R — тот, что располагается между LED и матрицей фотодетекторов внутри поворотного энкодера и превращает угловое положение в сигналы A, B и Z. Конечные пользователи — производители серводвигателей, изготовители шарниров и редукторов роботов, поставщики энкодеров для поворотных столов прямого привода и станков, а также производители автомобильных датчиков угла поворота руля или положения дросселя.
Инспекция — это контроль внешнего вида и целостности решётки перед отгрузкой после литографии или травления: оборванные линии, пропущенные линии, замкнутые линии, заусенцы на кромках, остатки травления, поверхностное загрязнение и царапины. Это не электрические испытания и не калибровка. Всё изложенное ниже следует читать с учётом этой границы.
Задача инспекции
Диск на Рисунке 1 несёт несколько тысяч элементов линий на нескольких концентрических дорожках, при этом отдельные линии имеют ширину в несколько десятков микрометров. В таком масштабе человеческий глаз и ручная лупа бессильны, а микроскоп с фиксированным увеличением повторяет проблему, описанную в большинстве работ по инспекции тонких линий: при малом увеличении разрыв невидим, при большом — не найти место, куда смотреть.
Вторая проблема незаметнее: дефекты, которые важнее всего, почти не меняют изображение. Пара замкнутых линий отличается от исправной пары одним тёмным промежутком, а заусенец сдвигает кромку на несколько микрометров. Проявится ли что-либо из этого, зависит не столько от увеличения, сколько от того, как свет падает на кромку, — поэтому в этом случае освещение стоит рядом с оптикой.
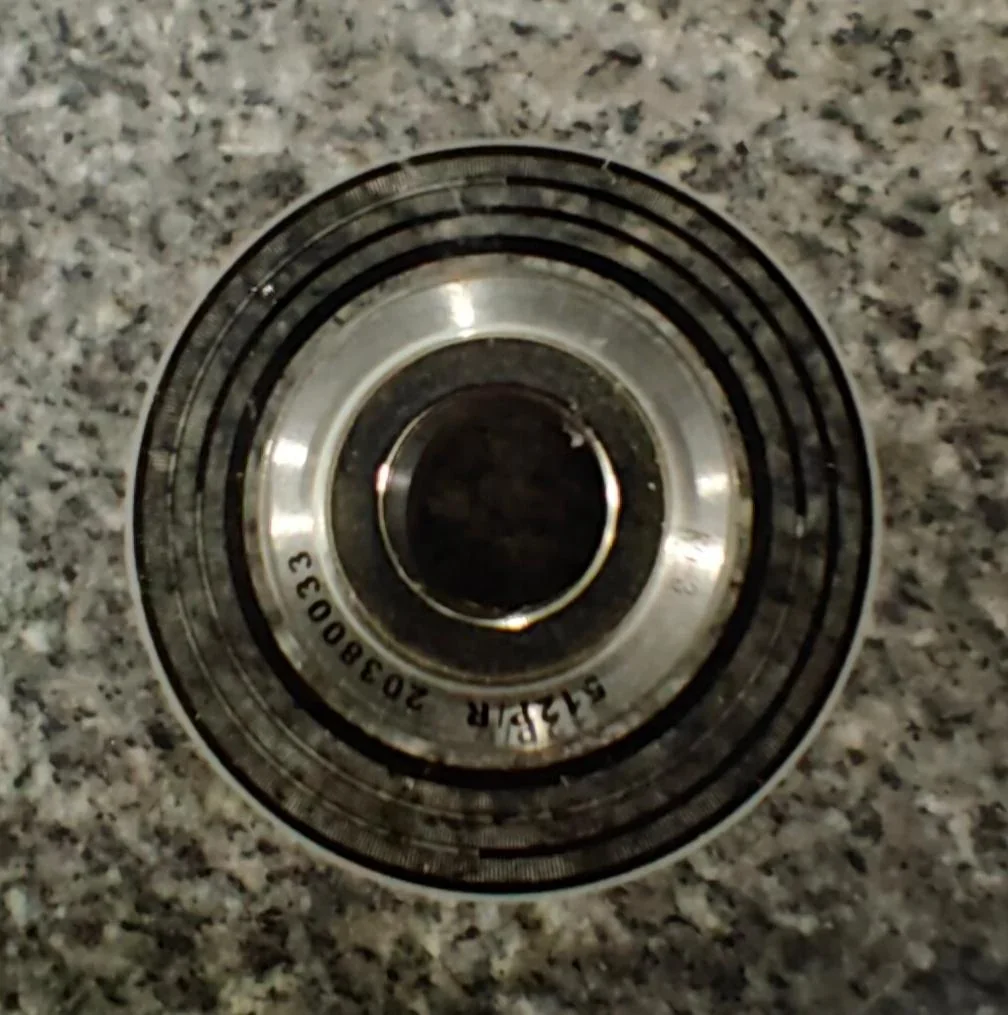
Рисунок 1 — Изделие: металлический диск энкодера 512 P/R. Концентрические дорожки — это каналы A и B; гравированная маркировка 512 P/R и номер детали находятся на перемычке между дорожками и втулкой. Сфотографирован в полученном виде, вместе с пылью.
Оптическая конфигурация
| Позиция | Как зафиксировано | Класс |
|---|---|---|
| Объектив | Непрерывный зум 12.5X, 0.58X–7.5X, WD 77 ± 2 mm, код BOM 63010 + 12101D | A |
| Семейство объективов | Серия LZL-12100 (ручной непрерывный зум, 12.5:1, 0.58X–7.5X, WD 77.4 ± 2 mm, 2/3″, C-mount); LZL-12101 — коаксиальный вариант | B |
| Камера | CCH-020D27CSC-60-A: 2 MP, 1/2″, цветная, C-mount, измерительная камера HDMI | A |
| Освещение | Кольцевой свет GH7460-W-1(C) с четырёхканальным диммером GE24-4PRT | A |
| Столик | Вертикальный монтаж, ручка фокусировки, регулировка XY, деталь на стеклянной пластине | A |
| Глубина резкости | 2.75 mm при 0.58X; 0.27 mm при 2X; 0.05 mm при 7.5X | B |
| Минимальное разрешение | 3.05 µm (со стороны объекта, как опубликовано) | B |
Две позиции требуют примечания. BOM фиксирует объектив как 63010 + 12101D — это внутреннее кодирование POMEAS, а не торговая модель; оптические характеристики, зафиксированные вместе с ним — 0.58X–7.5X и 77 ± 2 mm — соответствуют серии LZL-12100, а 12101D — код коаксиального узла в этом семействе. Поскольку зафиксированным источником света является кольцевой свет и на фотографии стенда не видно подключённого коаксиального порта, эта статья рассматривает объектив как ручной зум серии LZL-12100 и не утверждает, что был установлен коаксиальный вариант. Страница LZL-12101 — коаксиальный собрат, полезный, если той же станции позже понадобится заглянуть в углубление.
Второе примечание касается камеры. Модель — измерительная HDMI-камера стороннего производителя, а не продукт POMEAS, и её технический паспорт отсутствует в файле проекта. Поэтому всё, что ниже зависит от геометрии сенсора, вычислено дважды, исходя из двух правдоподобных активных областей, и помечено как расчётное.
Поле зрения: исправление цифры 18.33 mm
В файле проекта указано поле 18.33 mm при 0.58X. Это число реально, но принадлежит другому сенсору. Деление диагонали 2/3″ в 11.0 mm на 0.58 даёт 18.97 mm; деление на 0.6 даёт 18.33 mm. Иными словами, 18.33 mm — это значение для 2/3″ при 0.60X, перенесённое в запись, где камера — 1/2″. На реальной камере тот же объектив даёт меньшее поле:
| Допущение о сенсоре | Активная область | Поле при 0.58X | Поле при 7.5X |
|---|---|---|---|
| 1/2″, 4:3 номинально | 6.4 × 4.8 mm | 11.03 × 8.28 mm (13.79 mm по диагонали) | 0.85 × 0.64 mm (1.07 mm) |
| 1/2″, 1920 × 1080 при 3.75 µm | 7.20 × 4.05 mm | 12.41 × 6.98 mm (14.24 mm по диагонали) | 0.96 × 0.54 mm (1.10 mm) |
| 2/3″, только для справки | 8.8 × 6.6 mm | 15.17 × 11.38 mm (18.97 mm по диагонали) | 1.17 × 0.88 mm (1.47 mm) |
Разница не академическая. При 18.33 mm диск примерно такого диаметра помещается в один кадр на нижнем пределе; при 13.8–14.2 mm — возможно, нет, и тогда станции приходится обходить диск по индексам, используя малое увеличение для навигации, а не для обзорного снимка за один кадр. Обе расчётные строки имеют класс C: это корректная арифметика на основе предполагаемых размеров сенсора, и активную область следует взять из технического паспорта камеры, прежде чем записывать какое-либо поле в спецификацию.
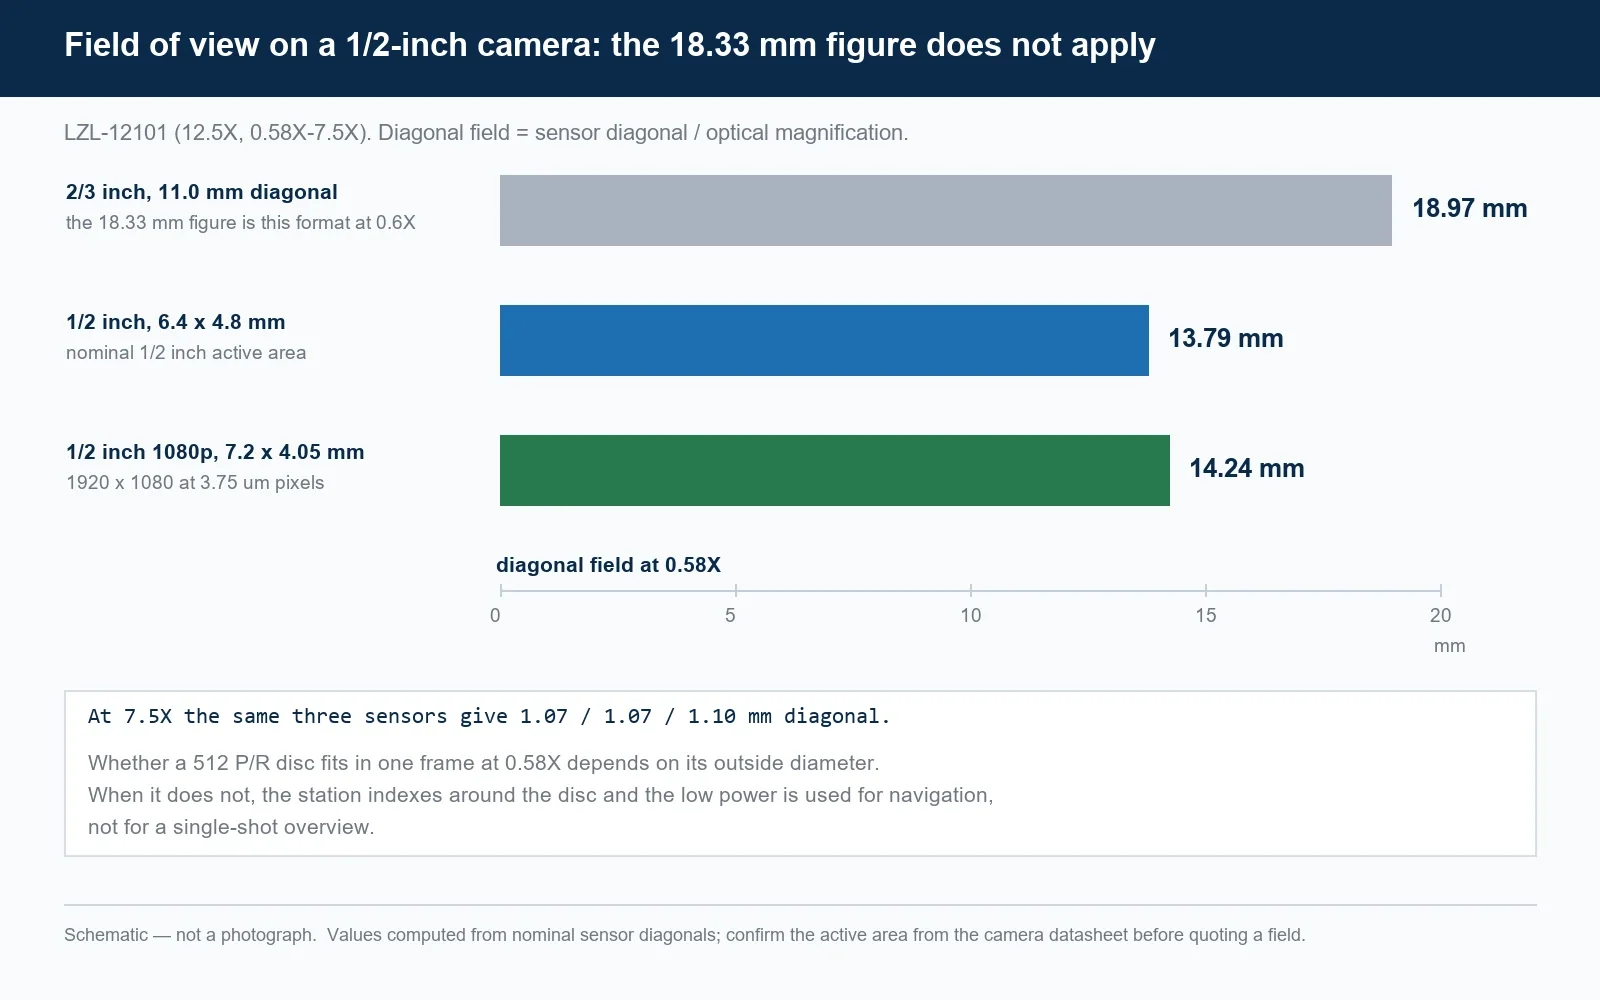
Рисунок 2 — Схема, а не фотография. Диагональное поле при 0.58X для трёх форматов сенсора, показывающее, почему опубликованная цифра 18.33 mm не переносится на камеру 1/2 дюйма.
Освещение: кольцевой свет, задняя подсветка и что реально используют изображения
В BOM перечислен один кольцевой свет. На фотографии стенда видна также подсвеченная база под стеклянной пластиной, а в тексте проекта упоминается проходящая задняя подсветка. Это не одно и то же утверждение: свет, видимый на фотографии, не обязательно входит в поставленную конфигурацию, поэтому задняя подсветка зафиксирована здесь как неподтверждённая.
Это различие важно, потому что два источника света отвечают на разные вопросы. Кольцевой свет работает на отражении: он направляет энергию на металлическую перемычку и на кромки линий, и контраст на изображениях ниже создаётся именно отражённым светом. Проходящая задняя подсветка работает сквозь деталь: она даёт светлые окна там, где подложка прозрачна, и тёмные там, где материал её блокирует, — это естественный способ найти оборванную линию на стеклянной или плёночной шкале. На непрозрачном металлическом диске сквозь деталь ничего не проходит, поэтому задняя подсветка почти не добавляет контраста линиям и помогает главным образом с определением положения кромок и с просмотром сквозь центральное отверстие.
Если одна станция должна работать и с металлическими, и со стеклянными дисками, свет должен быть переключаемым, а рецепт должен фиксировать, какой свет дал каждый результат. Дефект, видимый при одном освещении и невидимый при другом, — нормальный исход, а не противоречие.
Последовательность инспекции
Навигация. Начать с 0.58X, подтвердить расположение дорожек, пересчитать их и прочитать маркировку 512 P/R, чтобы убедиться, что на столике правильная деталь. Если диск не помещается в поле, обойти его по индексам и отметить покрытые угловые положения.
Зум. Перейти к рабочему увеличению. Глубина резкости падает быстро: 2.75 mm при 0.58X превращаются в 0.27 mm при 2X и 0.05 mm при 7.5X, поэтому фокус устанавливается один раз на зону при большом увеличении, и столик не трогают между кадрами.
Сканирование и запись. Пройти радиально вдоль одной дорожки, затем следующей и архивировать каждый кадр с его положением. Дефект без координат бесполезен для инженера, которому предстоит настраивать установку травления.
Что показывают изображения
Рисунок 3 охватывает три концентрические дорожки плюс гравированную маркировку в одном кадре — это навигационный кадр. Рисунок 4 — тот же диск при большом увеличении, где различимы отдельные линии, их кромки и металлическая перемычка между дорожками.
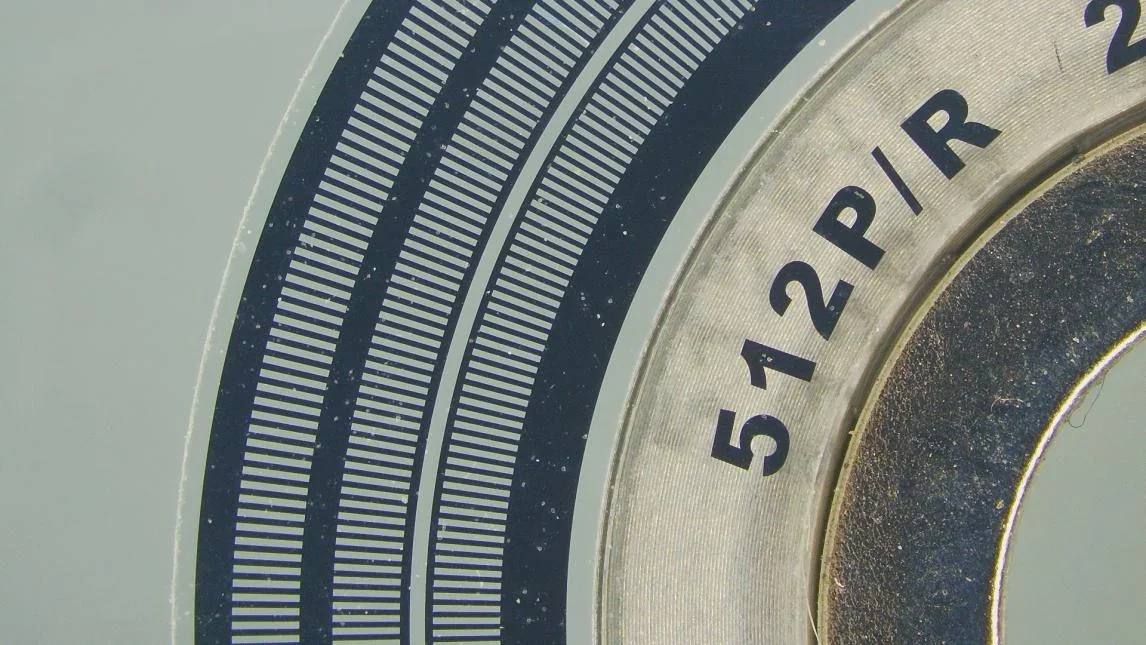
Рисунок 3 — Вид при малом увеличении. Три концентрические дорожки и гравировка 512 P/R в одном кадре; рассеянные светлые точки — рыхлые частицы на металлической поверхности, а не дефекты решётки.
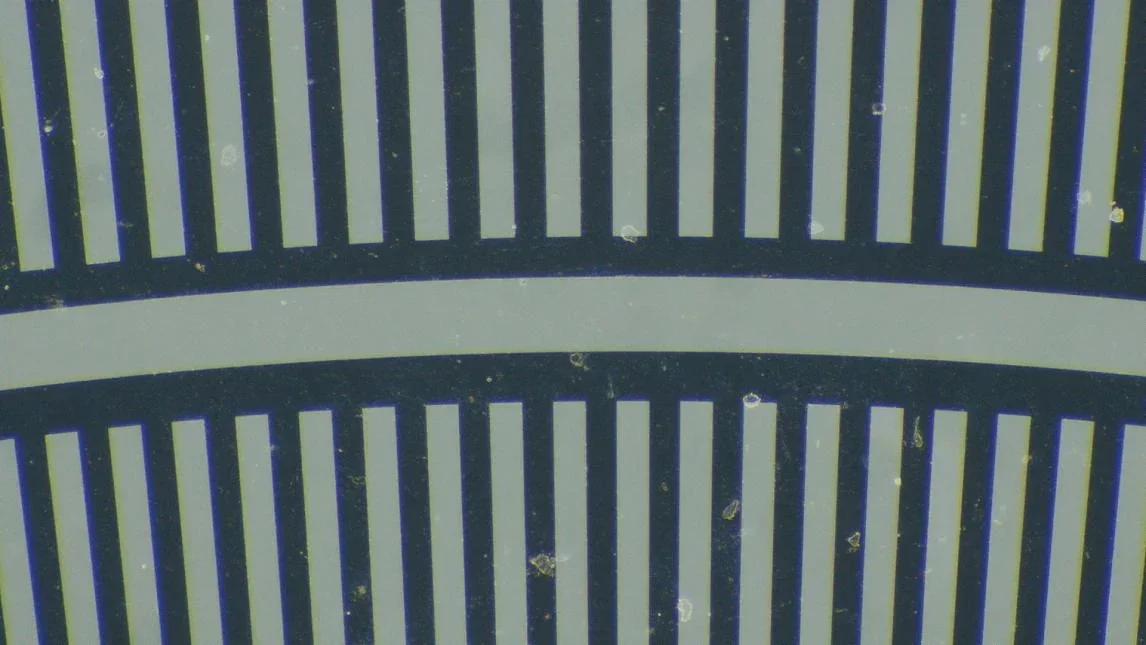
Рисунок 4 — Вид при большом увеличении на две дорожки. Кромки линий чистые и непрерывные в этом поле; видимые артефакты — частицы, лежащие на перемычке между дорожками. Оборванных или замкнутых линий в этом кадре не зафиксировано, и никаких не утверждается.
Инженерные ограничения и что не было проверено
Изображения демонстрируют качество изображения, а не эффективность обнаружения. Нет записи о 100-процентной инспекции всех 512 линий на каждой дорожке, нет библиотеки дефектов с известной эталонной разметкой и нет исследования повторяемости. Кадр, разрешающий линию 30 µm и неровность кромки 3 µm, — это предпосылка надёжного обнаружения, а не его доказательство. Чтобы доказать эффективность обнаружения, нужны искусственно внесённые дефекты и измерение уровня пропусков.
3.05 µm — это спецификация объектива, а не возможность инспекции. Она описывает мельчайшую деталь, которую объектив может передать в плоскости объекта при номинальных условиях. Минимальный дефект, который станция способна надёжно констатировать, определяется контрастом, освещением, пиксельной дискретизацией при выбранном увеличении и правилом принятия решения. Обычно он в несколько раз крупнее величины объектива, и его следует измерять на реальных деталях.
Визуальный контроль — не электрические испытания. Диск может выглядеть идеально и при этом не проходить по фазовой ошибке, скважности или амплитуде сигнала; диск с пограничной линией может пройти и то и другое. Здесь ничего не измеряет сигнал A/B, фазовое соотношение или ошибку интерполяции, и статья не делает никаких заявлений о точности энкодера.
Дискретизация при малом увеличении. С камерой 2 MP 1/2″ один пиксель покрывает около 6.5 µm объекта при 0.58X и около 0.5 µm при 7.5X — против разрешения объектива 3.05 µm. На нижнем пределе ограничивающим звеном является камера, на верхнем — объектив; это и есть практическая причина, по которой малое увеличение используется для навигации, а большое — для вынесения решения.
Дисторсия. В файле проекта указана TV-дисторсия 0.05 процента или лучше. Текущая страница продукта семейства приводит минимальную TV-дисторсию 0.001 процента, и эти две цифры не согласуются между собой. Дисторсию следует брать из той редакции технического паспорта, которая поставляется с объективом, и измерять её, если планируется размерная работа.
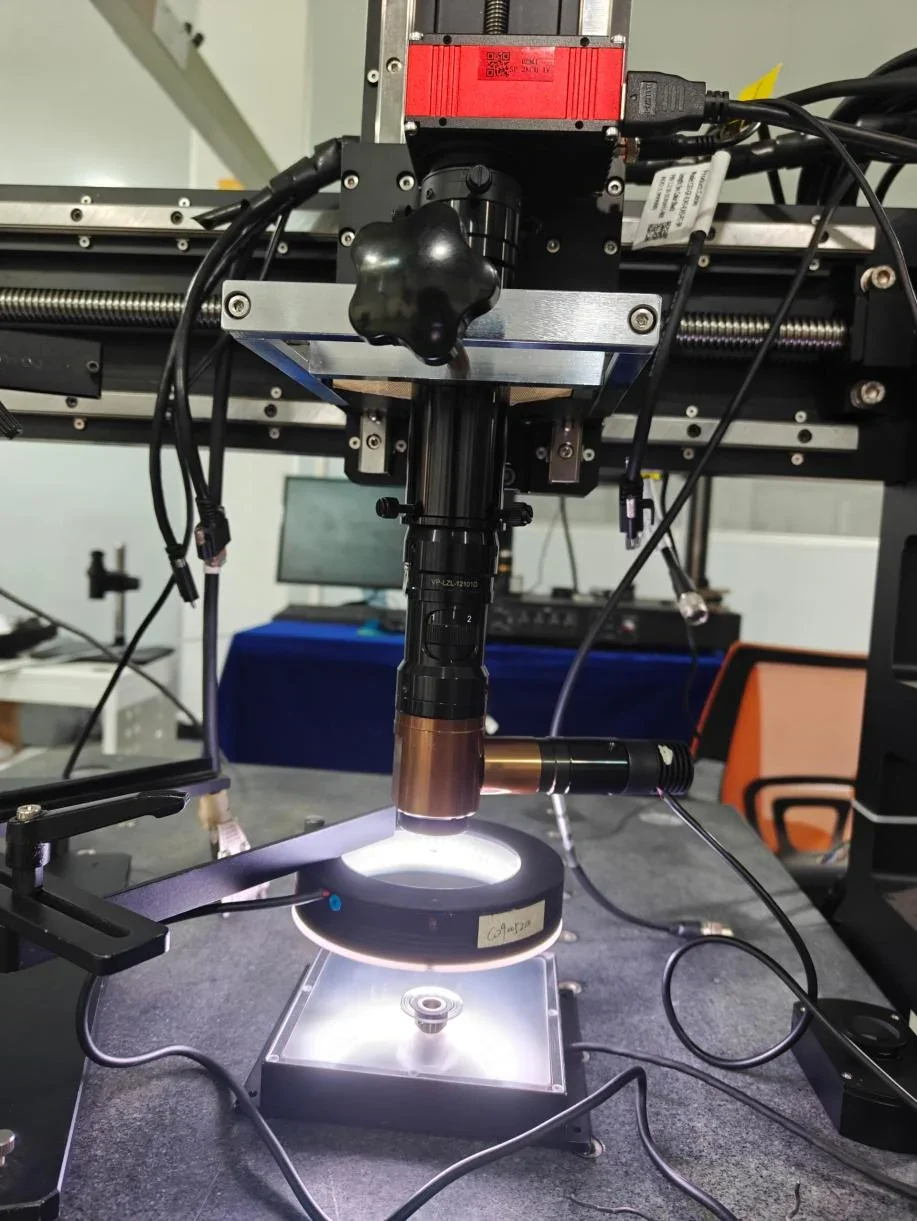
Рисунок 5 — Стенд. Вертикальный монтаж с ручкой фокусировки и регулировкой XY, кольцевой свет на объективе, диск на стеклянной пластине над подсвеченной базой. Задняя подсветка, видимая здесь, не перечислена в BOM.
Где уместна эта конфигурация
Кандидат — любая деталь с тонкими линиями, которую нужно искать на большой площади и оценивать при большом увеличении: диски энкодеров и шкал, линейные стеклянные шкалы, ретикули и маски, травленые сетки, рисунки тонкоплёночных резисторов и массивы проводников гибких плат. Тот же диапазон подходит для доработки и входного контроля, где оператор должен сначала найти дефект, а затем его охарактеризовать.
Вопросы, которые обычно вызывает этот случай
Какое поле зрения даёт объектив 12.5X на камере 1/2 дюйма?
Примерно 11.0 x 8.3 mm при 0.58X и 0.85 x 0.64 mm при 7.5X при номинальной активной области 6.4 x 4.8 mm. Если камера — сенсор 1920 x 1080 с пикселями 3.75 um, поле на нижнем пределе становится 12.4 x 7.0 mm. Цифра 18.33 mm, которая циркулирует для этого объектива, — значение для 2/3 дюйма при 0.6X, и она не применима к камере 1/2 дюйма.
Является ли 3.05 um самым мелким дефектом, который этот объектив может обнаружить?
Нет. 3.05 um — это опубликованное оптическое разрешение в плоскости объекта, а не возможность инспекции. То, что станция обнаруживает надёжно, зависит от контраста, освещения, пиксельной дискретизации и правила принятия решения и обычно в несколько раз крупнее. Это следует устанавливать на реальных деталях с искусственно внесёнными дефектами, а не считывать из технического паспорта.
Кольцевой свет или задняя подсветка для инспекции дисков энкодеров?
Кольцевой свет — для поверхностных признаков на непрозрачном металлическом диске, где кромки линий, заусенцы, замыкания и загрязнения видны на отражении. Задняя подсветка — для прозрачных или плёночных шкал, где оборванная линия проявляется как изменение проходящего света. Если предусмотрены оба типа деталей, станции нужны оба источника, и рецепт инспекции должен фиксировать, какой из них использован для каждого результата.
Может ли эта станция инспекции заменить электрические испытания энкодера?
Нет. Она проверяет решётку, которая является лишь одной из причин отказа. Фазовая ошибка, скважность, амплитуда сигнала и точность интерполяции — электрические свойства, измеряемые при вращении диска в энкодере. Оптическая инспекция и электрические испытания дополняют друг друга, и этот случай не делает никаких заявлений о сигнальных характеристиках энкодера.
Почему бы не использовать микроскоп с фиксированным увеличением для диска 512 P/R?
Потому что площадь поиска велика, а дефект мал. Фиксированное малое увеличение не может разрешить разрыв, фиксированное большое — найти его. Зум 12.5:1 сохраняет один монтаж и одно рабочее расстояние, покрывая и навигационный вид, и вид для вынесения решения, — именно это делает практичной лабораторную инспекцию целого диска.
Запросите аналогичное инспекционное решение
Сообщите наружный диаметр диска или шкалы, ширину и шаг линии, минимальный дефект, который необходимо улавливать, модель камеры и размер сенсора, доступное рабочее расстояние, а также то, является ли деталь непрозрачной или прозрачной. В ответ мы пришлём диапазон увеличений, таблицу полей и предложение по освещению, а не один номер детали. Свяжитесь с POMEAS или начните с зум-объектива LZL-12100 12.5X с непрерывным изменением увеличения и сравнения моделей 12.5X. Для предыдущего шага — выбора между семействами зум-объективов — руководство 6.5X против 12.5X рассматривает компромиссы.
Связанный кейс: зум-объектив 14X внутри ячейки лазерной декапсуляции, где оптическую ось приходится наклонять и где глубина резкости становится ограничивающим фактором.

Подписаться на нашу рассылку
Введите свой адрес электронной почты, чтобы получать свежие новости и эксклюзивные обновления от Pomeas. Оставайтесь на связи с Pomeas и будьте в курсе новейших оптических решений.


