知识库
光学倍率与数码倍率的区别:各自到底改变了什么
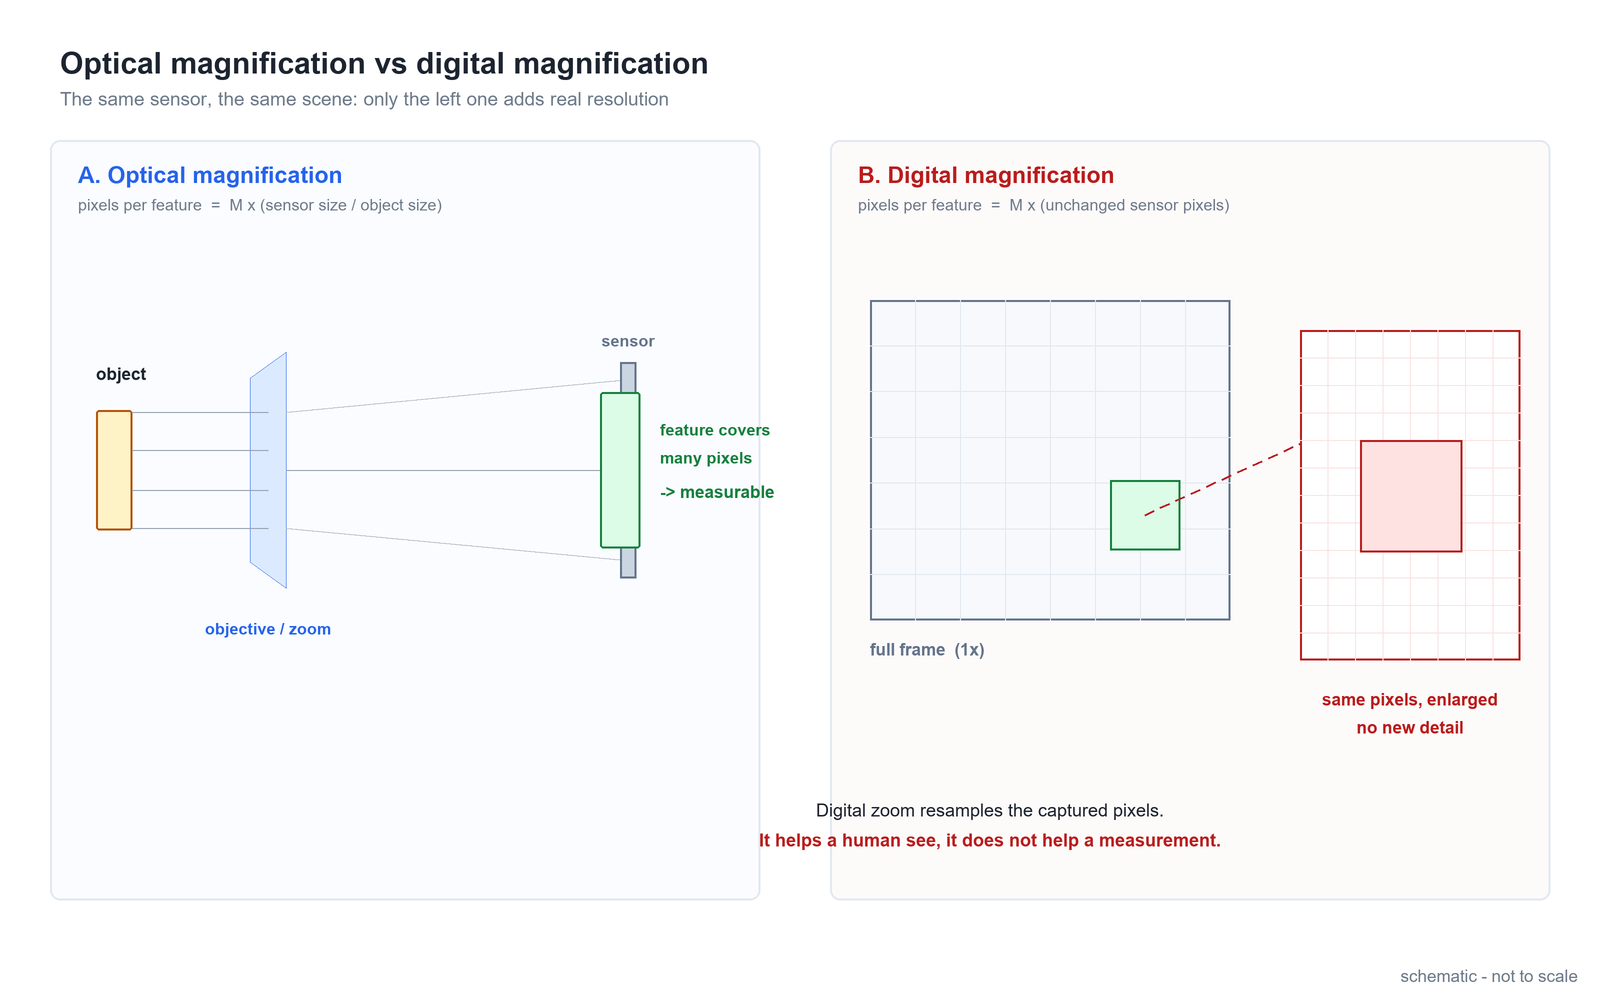
一句话结论:光学倍率把物体的像放大后投射到传感器上,让每个特征覆盖更多像素——这是可以参与测量的真实分辨率;数码倍率(数码变焦)只是把已经拍到的像素在屏幕上重新采样放大:特征显示得更大了,但它覆盖的像素数一个都没变。一个改变的是光学,一个改变的只是显示。对检测与测量来说,这个区别是决定性的——系统能分辨的最小特征由光学决定,不由软件里的变焦滑块决定。
一句话说清区别
光学倍率改变的是"一个像素对应多大的物体";数码倍率改变的是"一个像素对应多大的屏幕区域"。其余一切差别都由此而来。
光学倍率到底做了什么
机器视觉系统的总光学倍率,是光路中各光学级倍率的乘积——对变倍镜头系统来说,通常是变倍主体、镜管(或相机接口),以及加装的前置物镜。无论乘出来是多少,它都决定了一个对测量最关键的数字:物方像素尺寸。
物方像素尺寸 = 像元尺寸 ÷ 总光学倍率 — 通用几何关系。
仅作算例说明:像元 3.45 µm 的传感器,在 1X 光学倍率下每个像素对应物方 3.45 µm;在 4X 下每像素对应 0.86 µm。软件什么都没做——是光学把同一个特征摊到了横竖各多四倍的像素上。
这就是为什么倍率是选型参数而不是显示设置:它和视野(FOV = 传感器尺寸 ÷ 倍率)一起,连同工作距离附近的景深,共同决定了传感器"到底能看见什么"。
数码倍率到底做了什么
数码倍率——数码变焦、电子倍率、查看器里的"放大"——发生在图像拍摄完成之后:软件从已记录的像素中取一个区域,重采样到更大的显示尺寸。下面三件事同时成立:
- 物方采样精度没有提高。数码变焦前特征覆盖 3 个像素,变焦后还是这 3 个像素。像素只是显示得更大,没有被更好的像素替换。
- 视野缩小了。裁剪画面中心意味着其余部分被丢掉——那部分信息不存在于任何地方,不是"存起来了"。
- 插值只能平滑,不能分辨。重采样不会增加信息;过度的放大甚至会让边缘看起来比原始采集更软。
这些都不说明数码倍率没用——它说明数码倍率是观看工具,不是测量工具。
逐项对比
| 维度 | 光学倍率 | 数码倍率 |
|---|---|---|
| 改变的对象 | 传感器上成的像 | 已拍像素的显示方式 |
| 物方像素尺寸 | 改善(像元 ÷ 倍率) | 不变 |
| 是否解析出新细节 | 是(直至镜头分辨率极限) | 否——只有插值 |
| 视野 | 随倍率升高而缩小(传感器 ÷ 倍率) | 因裁剪而缩小 |
| 可否撤销 | 物理操作,需改动光学 | 可以——本质是显示操作 |
| 能否用于测量 | 能 | 仅限已采集精度范围之内 |
| 获得代价 | 光学设计、工作距离、机械长度 | 一行软件 |
数码倍率依然有用的三个场景
用得诚实,数码变焦有三件正当的事。第一,人工复核:让操作员放大查看系统已经检出的缺陷,零成本也不引入测量误差——前提是坐标来自原始采集。第二,架设与对位:调试阶段用数码变焦辅助对位,再固定光学倍率。第三,沟通与留档:放大的局部截图比全画幅加箭头更快把缺陷讲清楚。三个场景共用同一条纪律:用数码的看,用光学的量。
对测量的实际影响
检验方法很简单:问"系统能可靠检出的最小特征发生了什么变化"。走光学路线时,倍率翻倍意味着物方像素尺寸减半,原来跨 3 个采样点的特征现在跨 6 个——这正是解锁更小缺陷的原因(常用采样规则要求被测特征至少跨 3 个图像点)。走数码路线时,同一个特征仍然只跨 3 个像素,只是监视器上的这 3 个像素更大更平滑了。
这也是为什么"放大到能看见为止"不能作为能力论证,以及为什么镜头选型要从特征尺寸和传感器出发,而不是从显示器出发。如果光学从来没把足够的像素放到特征上,任何数码变焦都救不回来——信息从未被采集过。
怎么判断自己用的是哪一种
- 看噪声。数码变焦放大的是已拍像素,传感器噪声会跟着一起放大——数码放大时颗粒感明显变粗。光学倍率不改变每像素的噪声。
- 查硬件动没动。如果镜头没动、光源没变、工作距离没变,那么没有任何新光学信息进入系统——变大的一切都是数码的。
- 读文件而不是看屏幕。导出原始采集:如果有变焦和无变焦时特征的像素跨度完全相同,那这个变焦按定义就是数码的。
常见问题
数码变焦能提高测量精度吗?
不能。数码倍率重采样的是已经拍到的像素,物方采样精度不变。测量坐标必须来自原始采集;放大视图是给操作员看的,不是给算法用的。
为什么数码放大之后图像噪声变粗了?
因为放大的是已拍到的像素,传感器噪声随之一起被放大。每像素的噪声没有变——变的是显示倍率。这也是区分数码变焦与光学变焦最快的办法之一。
数码变焦能替代更高倍率的镜头吗?
对检测和测量不能。如果特征在光学像里没有覆盖足够的像素,信息在采集阶段就缺失了,无法重建。数码变焦只能帮你看清"已经被分辨出来"的东西。
我的特征尺寸需要多大光学倍率?
从要测的最小特征反推:按常用采样规则,特征应至少跨 3 个图像点,由此得出物方像素尺寸上限,再结合传感器的像元尺寸得出光学倍率下限;然后核对视野是否仍能覆盖工件。需要落实到具体组合,可以把工件尺寸与被测特征发给我们。
相关产品

邮件订阅
您将收到我们最新的动态资讯


