الخدمات
كيف تقيس استواء سطح الترس ثلاثي الأبعاد وتفرّق بين وجهيه؟
كيف يُقاس استواء سطح الترس غير تلامسيًّا بمستشعر الليزر الخطي، وكيف يُفرَّق بين الوجه الأمامي والخلفي بإشارة اتجاه قوس الحافة.
كيف تقيس استواء سطح الترس ثلاثي الأبعاد وتفرّق بين وجهيه؟
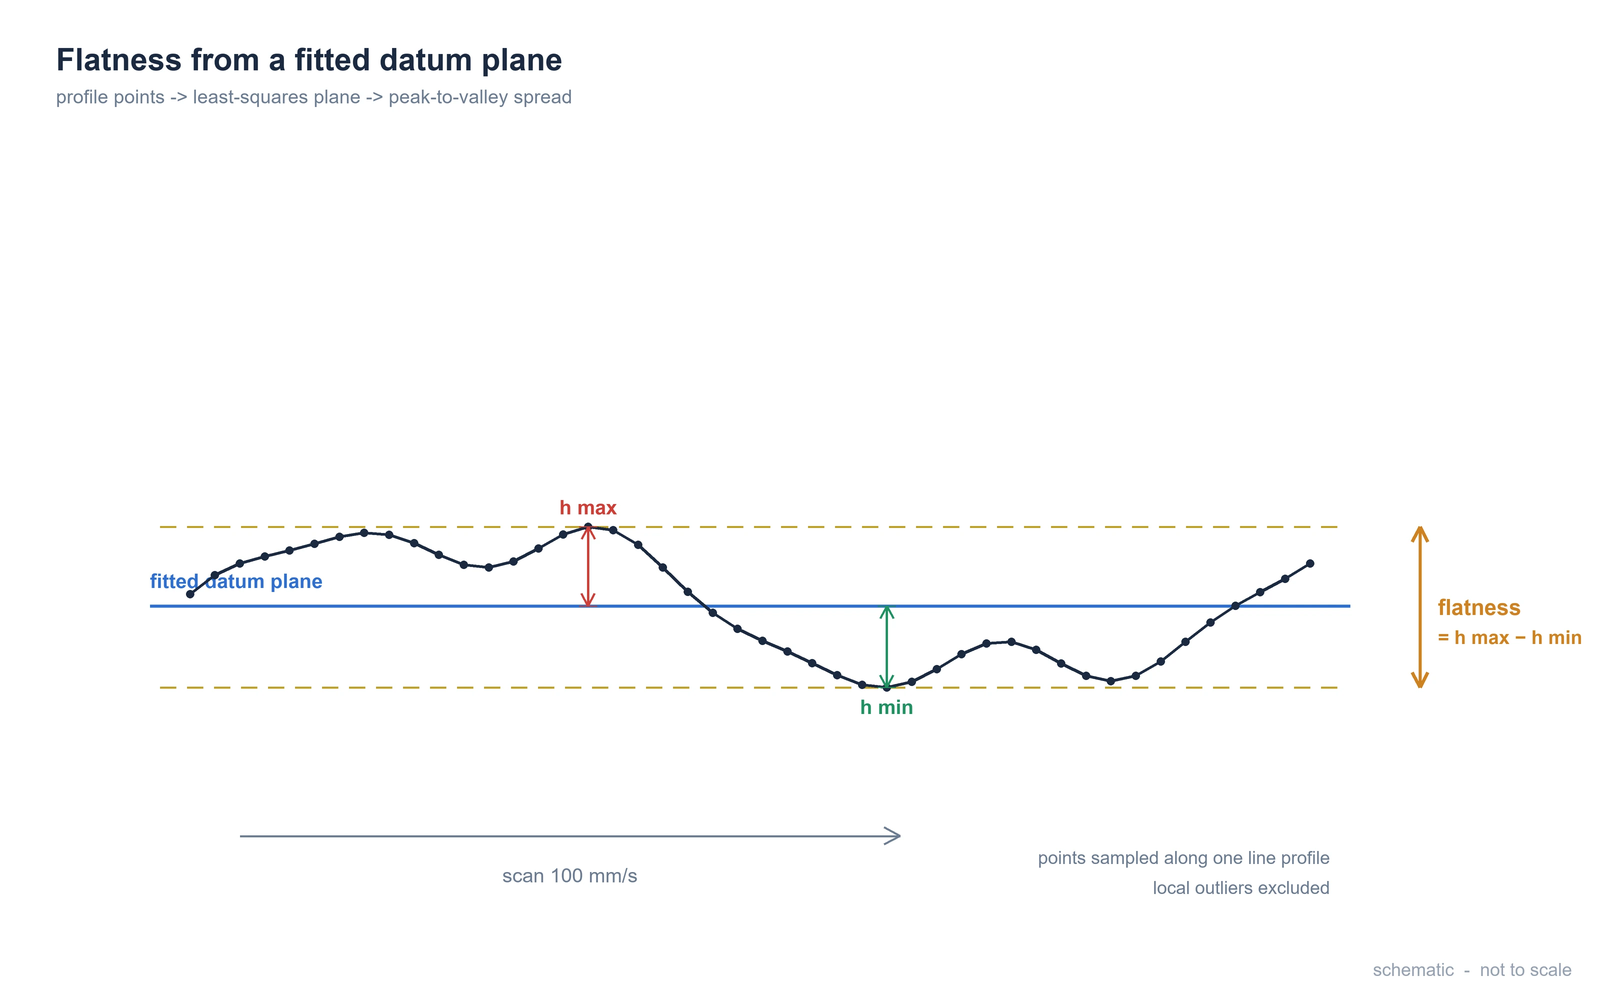
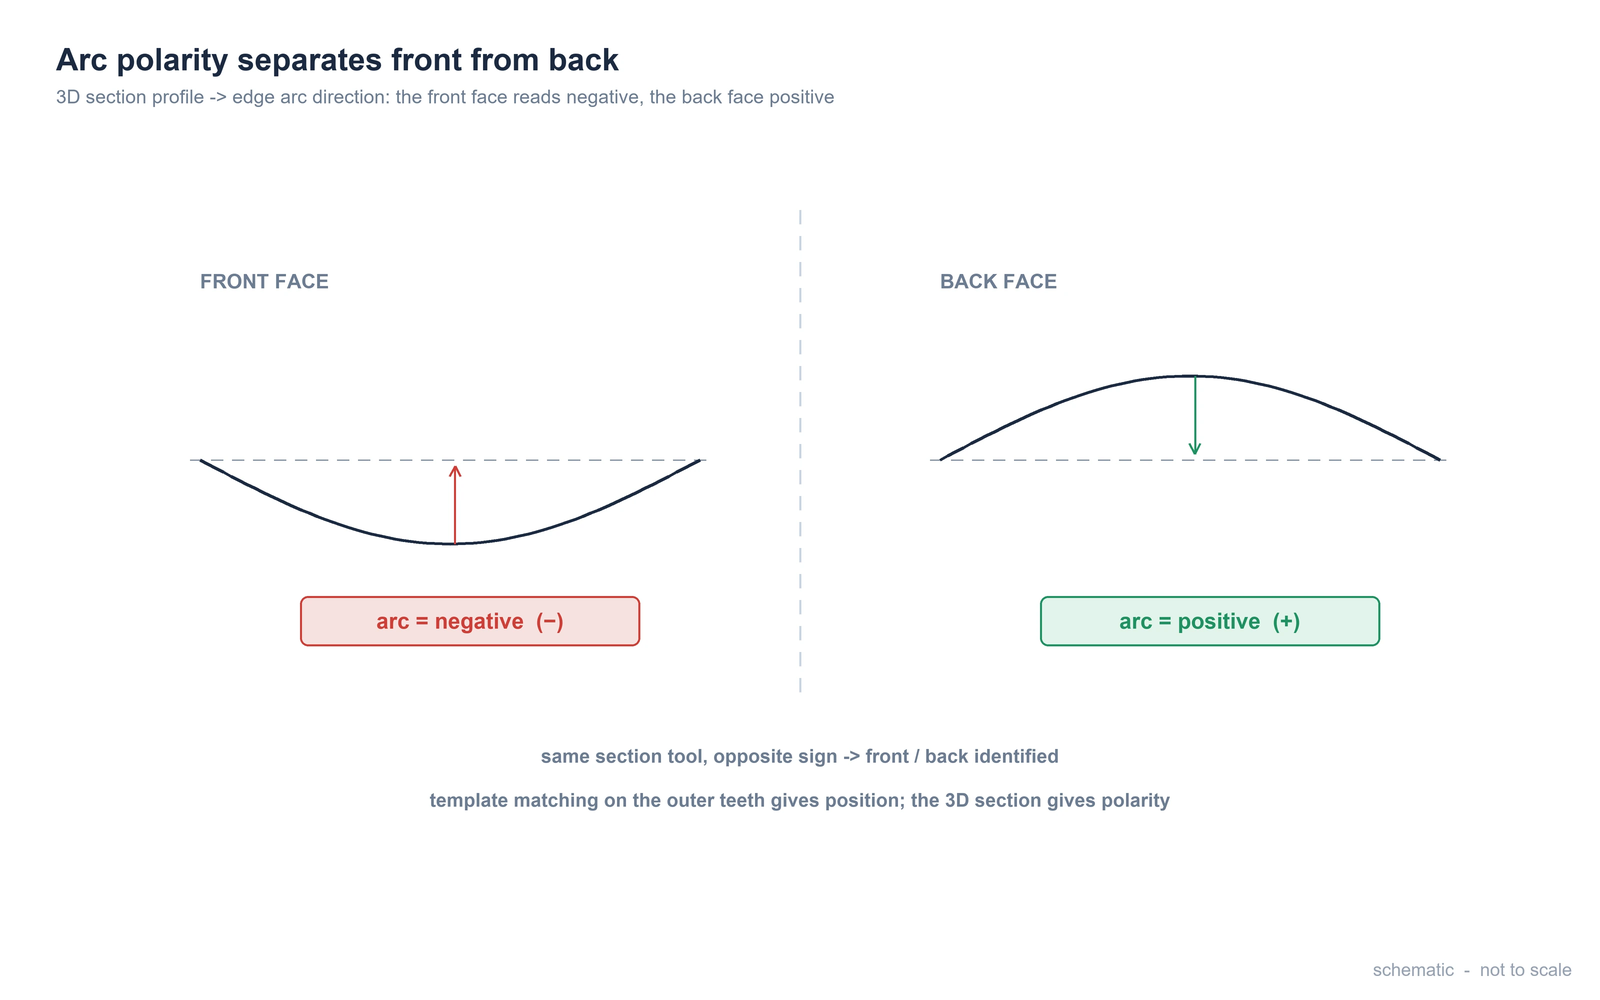
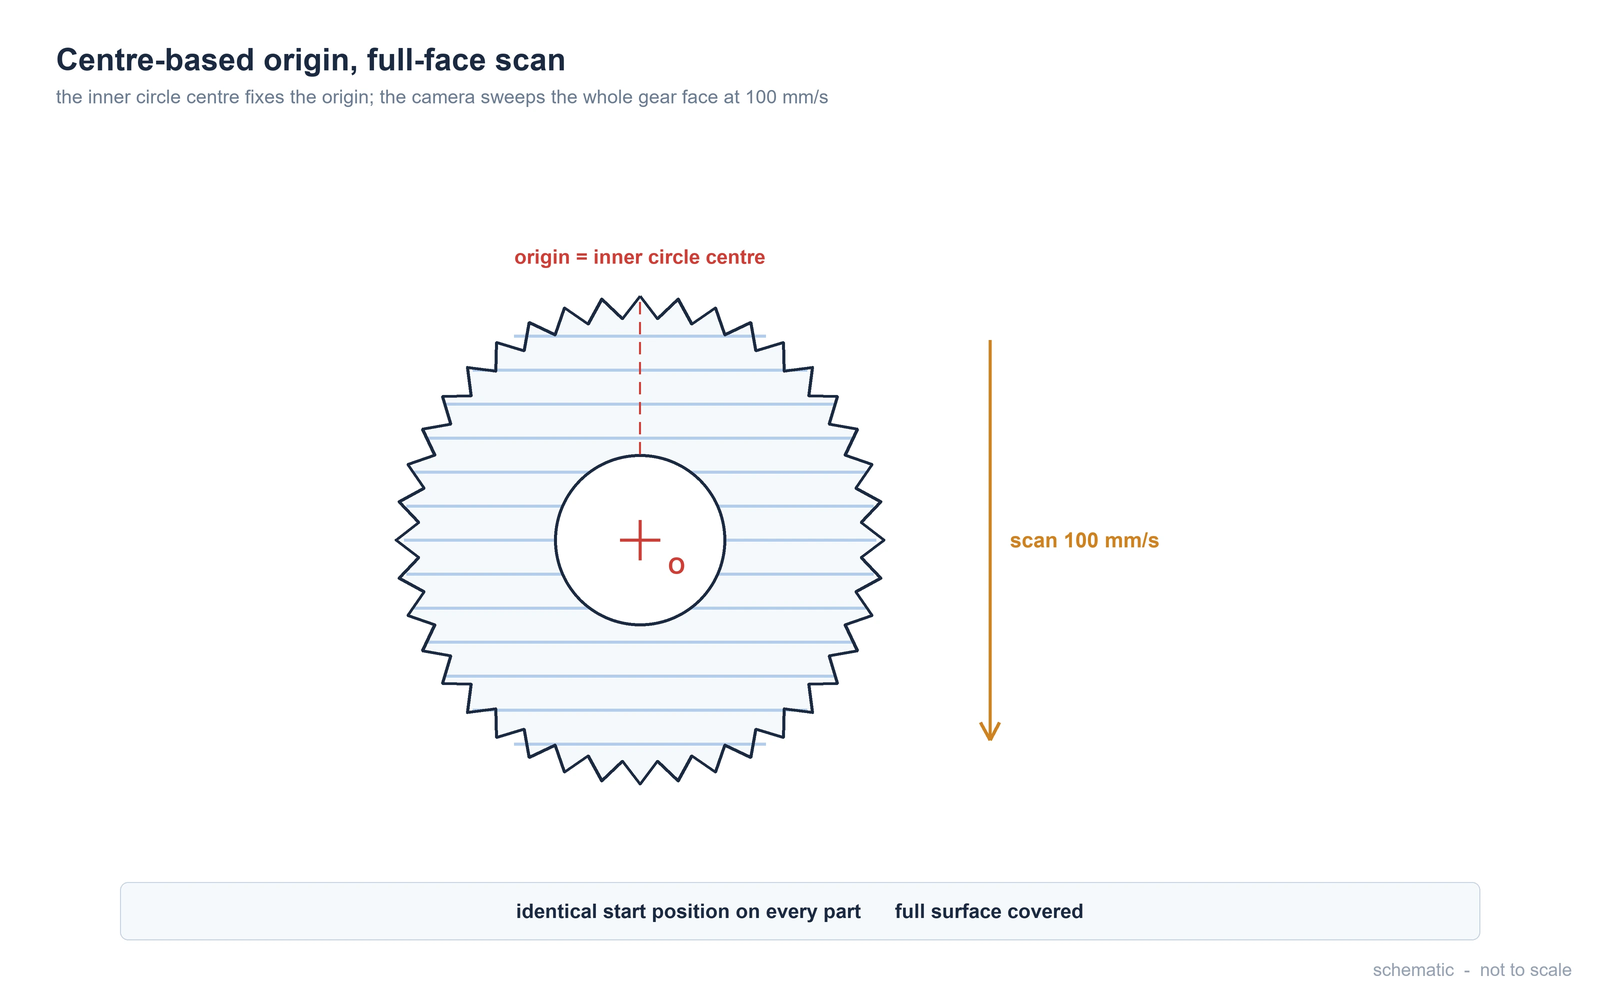
باختصار: يُقاس استواء سطح الترس غير تلامسيًّا بمستشعر الليزر الخطي ثلاثي الأبعاد مع كاميرا عالية الدقة. يُلتقط مركز الدائرة الداخلية كنقطة إسناد لتوحيد موضع بدء المسح، ثم يُمسح السطح كاملًا بسرعة منتظمة (100 mm/s)، ويُملاءم مستوى مرجعي يُحسب ارتفاع كل نقطة عنه، ويُستخرج الاستواء من الفرق بين الذيل الأعلى والذيل الأدنى. أما التمييز بين الوجه الأمامي والخلفي فيعتمد على إشارة اتجاه قوس الحافة: الوجه الأمامي سالب والوجه الخلفي موجب.
المعاملات الأساسية للمشروع
| المعامل | القيمة | المصدر |
|---|---|---|
| القطعة | ترس معدني | سجل المشروع |
| الخاصية المقيسة | استواء السطح + التمييز بين الوجهين | سجل المشروع |
| سرعة المسح | 100 mm/s (من الأعلى) | سجل المشروع |
| نقطة الإسناد | مركز الدائرة الداخلية للترس | سجل المشروع |
| قاعدة الوجهين | إشارة اتجاه قوس الحافة (سالب/موجب) | سجل المشروع |
| نمط القياس | غير تلامسي، معالجة صور وإعادة بناء ثلاثي الأبعاد | سجل المشروع |
السياق: لماذا يُعدّ الترس قطعة حرجة
في التصنيع الدقيق، الترس مكوّن محوري في نقل الحركة الميكانيكية، وجودته تؤثر مباشرةً في كفاءة النظام واستقراره. ويجمع فحص الترس بين مهمّتين مختلفتين في الطبيعة: قياس استواء السطح كمًّا، وهو مقدار هندسي مستمر؛ وتمييز الوجه الأمامي عن الخلفي، وهو قرار ثنائي يجب أن يكون حاسمًا. إنجاز المهمّتين في المنظومة نفسها يوفّر محطة قياس ووقتًا ويرفع الاتساق.
لماذا تفشل الطرق التقليدية
ثلاثة أسباب تشرح لماذا لا تبلغ الطرق التقليدية الدقة المطلوبة:
- القياس التلامسي يضرّ السطح. ملامسة السطح المعدني قد تُحدث خدوشًا أو تشوّهًا، وهو ما يجب تجنّبه في قطعة ناقلة للحركة.
- الاستواء لا يُقاس بنقاط متفرقة. الحكم على استواء سطح يستلزم تغطية كامل منطقة القياس وملاءمة مستوى مرجعي؛ وقياس بعض النقاط لا يمثّل السطح.
- تمييز الوجهين بالعين غير موثوق. قد يتشابه الوجهان ظاهريًّا، فيخطئ الفحص البصري اليدوي؛ والحلّ قاعدة قابلة للقياس لا تقدير بصري.
تكوين النظام
| المكوّن | المواصفة المستخدمة | المصدر |
|---|---|---|
| المستشعر | مستشعر الليزر الخطي ثلاثي الأبعاد | سجل المشروع |
| الكاميرا | كاميرا عالية الدقة للإسقاط والالتقاط | سجل المشروع |
| الإسناد | مركز الدائرة الداخلية كنقطة إسناد للتوضّع | سجل المشروع |
| المعالجة | معالجة صور، ملاءمة سطح، إعادة بناء ثلاثي الأبعاد | سجل المشروع |
| التمييز | مطابقة قالب للبروز الخارجي + أداة المقطع ثلاثي الأبعاد | سجل المشروع |
المنطق الذي يحكم التصميم
دقة الاستواء تتوقف على أمرين: ثبات نقطة الإسناد التي يتكرّر منها المسح، واكتمال تغطية منطقة القياس. والعلاقة هندسية وتنطبق على أي نظام:
الاستواء ≈ القيمة العليا − القيمة الدنيا للارتفاع نسبةً إلى المستوى الملاَءَم — تعريف هندسي عام، وليس بيانات المشروع.
وينتج عن ذلك ثلاث نتائج عملية. أولًا: تثبيت نقطة الإسناد على مركز الدائرة الداخلية يجعل كل عملية مسح تبدأ من الموضع نفسه، فلا يتحوّل اختلافُ الوضع إلى خطأ في الاستواء. ثانيًا: اعتماد الفرق بين الذيل الأعلى والأدنى يستبعد أثر النقاط الشاذة الموضعية، فيكون الحكم على السطح لا على نقطة منفردة. ثالثًا: تحويل تمييز الوجهين إلى إشارة رقمية (موجبة/سالبة) يجعل القرار حاسمًا وقابلًا للأتمتة، بخلاف التقدير البصري.
نتيجة المشروع
حقق المخطط المدمج — مستشعر الليزر الخطي والكاميرا عالية الدقة معًا — القياس غير التلامسي والتمييز الذكي بين الوجهين: يقيس استواء السطح كمًّا ويميّز الاتجاه آنيًّا، مع تجنّب الإضرار بسطح الترس. وبفضل دقة الخوارزميات ودرجة الأتمتة العالية، تنخفض التدخّلات اليدوية وترتفع موثوقية الفحص، كما يلائم المخطط تروسًا بأحجام وأشكال مختلفة.
سلسلة القرار لتطبيقك الخاص
- مقياس الاستواء المطلوب → يحدد دقة المستشعر: حدّد الحدّ الهندسي (تفاوت الاستواء) قبل اختيار المستشعر.
- منطقة القياس → يجب أن يغطي المسح السطح كاملًا؛ لا تعتمد على نقاط متفرقة للحكم على مستوى.
- نقطة الإسناد → اختر ملمحًا هندسيًّا ثابتًا (مركز دائرة، ثقب، ملمح خارجي) ليكون بدء المسح متطابقًا في كل مرة.
- قاعدة التمييز بين الوجهين → اشترط قاعدة رقمية قابلة للقياس (مثل إشارة اتجاه القوس) بدلًا من فحص بصري تقديري.
- التكامل → إذا أردت القياس والتمييز في محطة واحدة، اشترط المنظومة التي تجمع المستشعر والكاميرا معًا.
الأسئلة الشائعة
هل يمكن قياس استواء الترس دون إتلاف سطحه؟
نعم. القياس غير تلامسي: يمسح مستشعر الليزر السطح من دون لمس، فلا خدش ولا تشوّه، وهو ما يحفظ جودة سطح الترس.
كيف يُفرَّق بين الوجه الأمامي والخلفي بشكل حاسم؟
عبر إشارة اتجاه قوس الحافة المستخرجة من مقطع ثلاثي الأبعاد: قوس الوجه الأمامي سالب وقوس الوجه الخلفي موجب. هذه قاعدة رقمية حاسمة تُبنى على بيانات مقيسة، لا على تقدير بصري.
ما فائدة بناء مستوى مرجعي ملاَءَم بدلًا من نقطة مرجعية واحدة؟
لأن المستوى الملاَءَم يعتمد على السطح كاملًا فيستبعد أثر النقاط الشاذة الموضعية؛ ولو اعتُمدت نقطة واحدة لانتقل خطؤها بالكامل إلى قيمة الاستواء. لتقييم قطعتك تحديدًا، تواصل مع فريقنا الفني.
منتجات ذات صلة
- مستشعرات الإزاحة بالليزر الخطي — المستشعر المستخدم في مسح سطح الترس.
- أجهزة قياس تضاريس السطح البصرية — قياس التضاريس والاستواء ثلاثي الأبعاد.
- أنظمة الرؤية الآلية — حلول الفحص والقياس البصري على خط الإنتاج.
- الكاميرات الصناعية — كاميرات عالية الدقة للإسقاط والالتقاط.
📖 هذه الملاحظة متوفرة أيضًا باللغة الروسية : قياس استواء الترس ثلاثي الأبعاد والتمييز بين وجهيه

اشترك في نشرتنا البريدية
أدخل بريدك الإلكتروني فقط لتتصلك آخر الأخبار والمستجدّات من بيومياس. ابقَ على تواصل مع بيومياس وكن أوّل من يعلم بأحدث الابتكارات في عالم البصريات.


